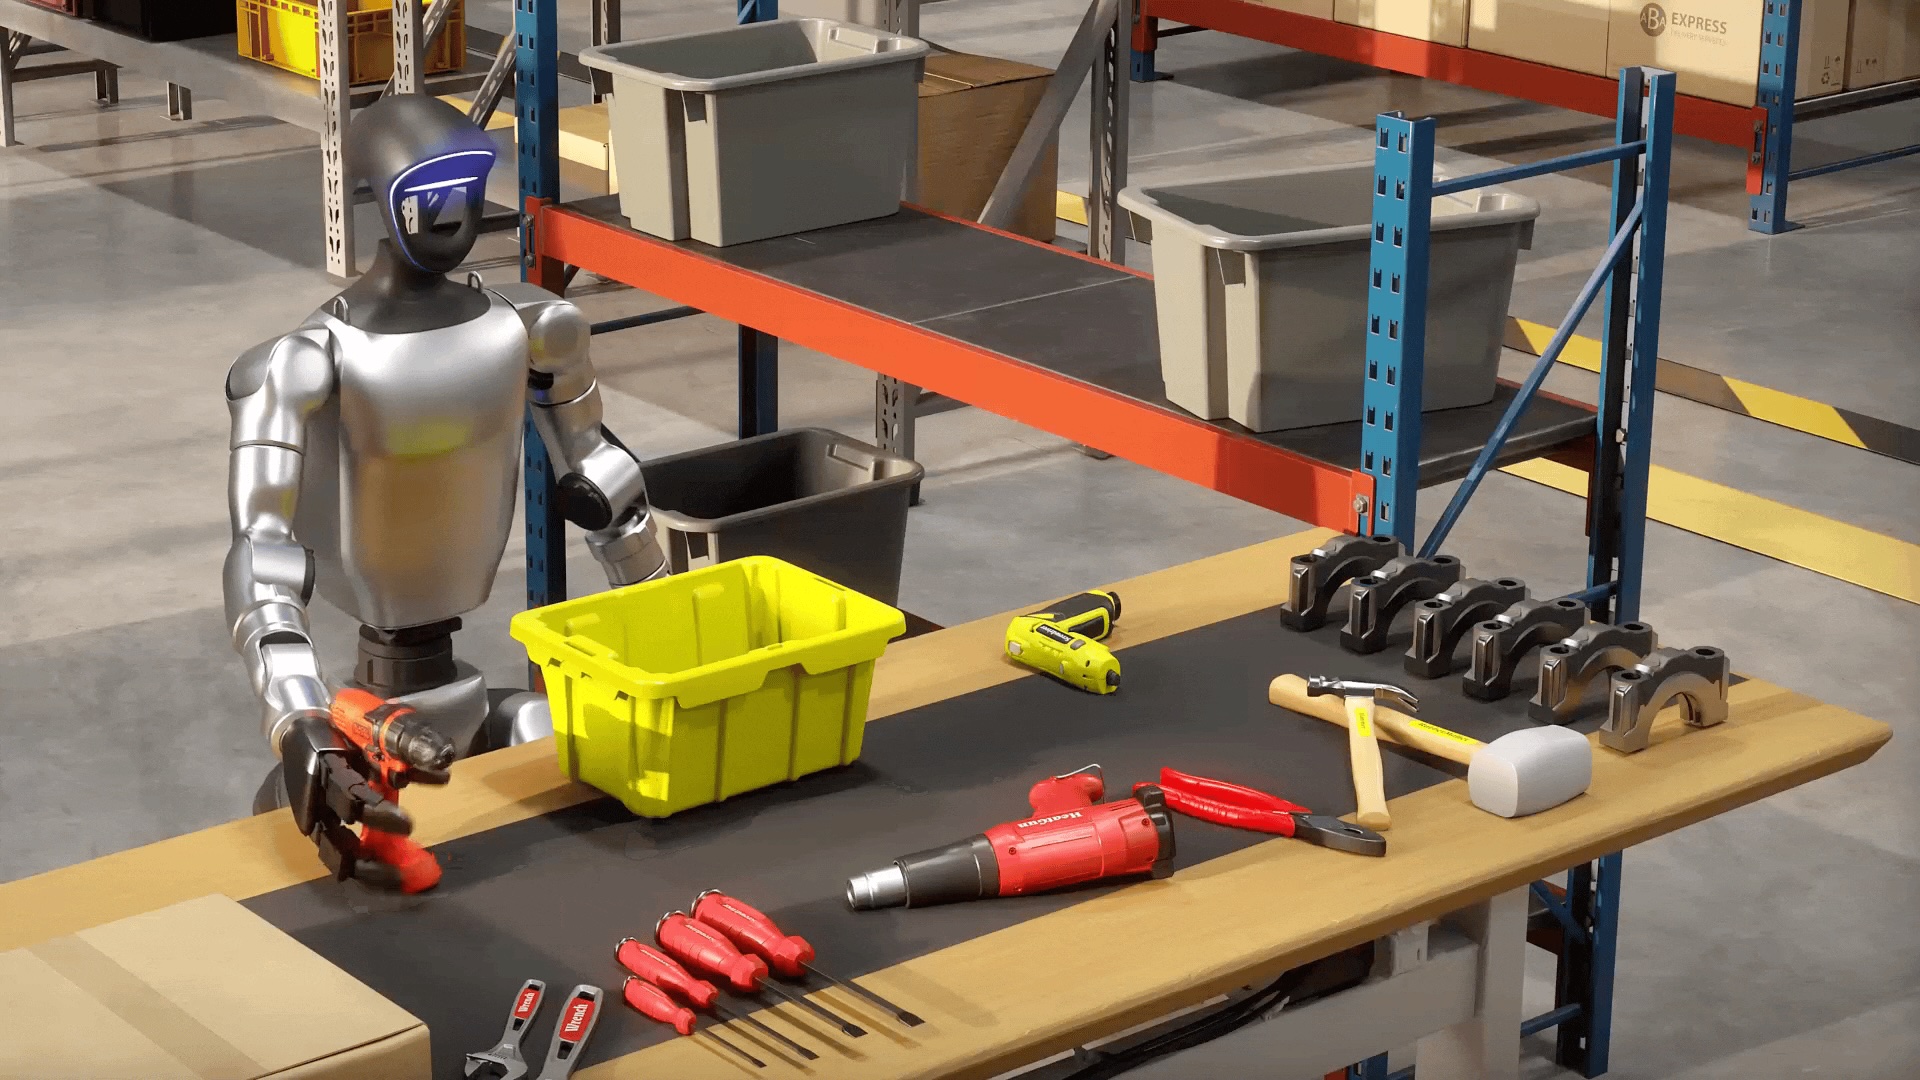
<p>La mise à jour robotique de NVIDIA du 18 mars 2026 porte moins sur un nouveau robot que sur le parcours logiciel entre une idée de robot et une machine qui doit fonctionner hors du laboratoire. L’entreprise indique que sa plateforme Isaac réunit désormais modèles, pipelines de données, simulation, bibliothèques d’exécution et déploiement en périphérie dans un flux de travail ouvert et composable. Pour les équipes qui travaillent sur des robots mobiles autonomes, des machines d’inspection ou d’autres systèmes de terrain, c’est l’information utile. C’est aussi une affirmation qu’il faut lire comme une feuille de route de développement, et non comme la preuve qu’un robot donné est prêt à fonctionner sans supervision.</p><p>L’annonce relie <a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">NVIDIA Isaac</a> à Isaac Sim, Isaac Lab, à la famille de modèles vision-langage-action GR00T N, aux données de téléopération et à l’inférence sur Jetson. NVIDIA décrit une architecture à trois ordinateurs : le calcul pour l’entraînement, la simulation et l’exécution embarquée du robot. Cette séparation compte sur le terrain. Une équipe peut entraîner et évaluer ses systèmes loin du véhicule, puis transférer une politique sélectionnée vers du matériel en périphérie sans supposer une connexion permanente au cloud. Cela ne garantit toutefois pas qu’un pilote de capteur, un contrôleur moteur, un automate de sécurité ou une liaison de communication fonctionnera simplement parce que le modèle s’exécute sur Jetson.</p><h2>Ce que les développeurs peuvent réellement réutiliser</h2><p>La promesse de compatibilité la plus concrète se situe au niveau du flux de travail. NVIDIA indique qu’Isaac Sim et Isaac Lab peuvent utiliser plusieurs moteurs physiques, dont Newton, PhysX et MuJoCo, et qu’Isaac Lab 3.0 peut exécuter de nombreux environnements légers en parallèle. Son outil Isaac Lab-Arena est présenté comme un moyen de composer des tâches et d’évaluer des politiques par rapport à des benchmarks. Pour une équipe de robots de terrain, l’avantage pratique est la répétabilité : le même terrain, la même disposition d’obstacles, la même charge utile et la même définition de tâche peuvent être rejoués tandis qu’une politique de perception ou de navigation évolue.</p><p>La mise à jour décrit également Omniverse NuRec, qui transforme des données de capteurs en simulations interactives basées sur OpenUSD, ainsi qu’Isaac Teleop, qui capture des démonstrations au moyen de casques de réalité étendue, de systèmes de suivi corporel ou de gants. Cela crée une voie plausible pour des tâches difficiles comme l’inspection, la navigation sur terrain accidenté ou la manipulation dans des lieux où recueillir physiquement chaque échec serait lent ou dangereux. La qualification importante est « plausible » : l’annonce ne publie ni taux de réussite d’un robot de terrain, ni matrice de compatibilité capteur par capteur, ni benchmark reproductible couvrant la météo et les terrains.</p><p>Il existe une deuxième couche de portabilité. NVIDIA indique que les bibliothèques d’exécution Isaac peuvent accélérer la perception et la mobilité en périphérie, tandis que cuVSLAM peut prendre en charge la localisation et la cartographie visuelles sur du matériel Jetson embarqué. SOMA-X est décrit comme une représentation partagée des squelettes, du mouvement et de l’identité, destinée à réduire le travail de réintégration lorsqu’un modèle corporel ou une plateforme robotique change. Ces abstractions peuvent réduire l’effort d’intégration, mais elles ne suppriment pas la nécessité de valider la synchronisation des caméras, la distorsion des objectifs, l’étalonnage inertiel, le patinage des roues, les limites des actionneurs et le budget de calcul réel du robot.</p><h2>Où commence — et où s’arrête — l’usage sur le terrain</h2><p>Les propres exemples de NVIDIA couvrent les robots mobiles autonomes, les humanoïdes, les bras robotisés et des terrains comme la neige ou le gravier. Le billet évoque également les flux de travail de FieldAI et la simulation de chariots élévateurs sur des pentes. La plateforme est donc pertinente pour l’inspection, la logistique sur des sites extérieurs, la mobilité à proximité d’activités agricoles et les véhicules de recherche. Pourtant, l’annonce concerne des outils et une infrastructure. Elle ne prouve pas qu’un robot donné a réalisé une tournée d’inspection réglementée, fonctionné en toute sécurité à proximité du public ou maintenu son autonomie dans la poussière, la pluie, les reflets, un positionnement intermittent ou des communications dégradées.</p><p>Une séquence de développement raisonnable est donc simple. Premièrement, définir le robot, les capteurs, le domaine opérationnel et les conditions d’arrêt avant de recueillir des données. Deuxièmement, construire l’environnement et la tâche en simulation, en incluant les risques normaux et rares. Troisièmement, comparer le logiciel dans la boucle au matériel dans la boucle afin de mesurer, plutôt que de supposer, la latence, la mémoire, le comportement thermique et l’ordinateur en périphérie retenu. Quatrièmement, rejouer les données enregistrées et téléopérées, puis tester la politique face aux changements d’éclairage, de terrain, de position des objets et de disponibilité du réseau. Enfin, mener un essai supervisé sur site avec un arrêt d’urgence physique, une enveloppe de vitesse prudente et une personne capable de reprendre le contrôle.</p><h2>La sécurité et la réglementation restent des travaux distincts</h2><p>L’annonce mentionne le déploiement sûr et cite <a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">NVIDIA Halos</a> parmi les ressources de sécurité de la stack, mais un framework de développement ne constitue pas un dossier de sécurité achevé. La simulation peut révéler des collisions, des pertes de localisation et des régressions de politique ; elle ne peut pas à elle seule établir qu’une machine respecte les obligations relatives aux machines, au travail ou à la sécurité fonctionnelle applicables sur un site réel. L’intégrateur doit toujours identifier les dangers, définir les mesures de protection, documenter les risques résiduels et vérifier le système robotique complet, y compris les outils, les charges utiles, les commandes à distance et les comportements de repli.</p><p>La même limite est encore plus importante pour les drones. Installer Isaac ou Jetson sur une plateforme aérienne ne crée pas une autorisation de voler, ne suffit pas à respecter les obligations d’identification à distance ou d’enregistrement, et n’autorise pas les opérations au-dessus de personnes, hors visibilité directe ou dans un espace aérien restreint. Ces décisions relèvent de l’opérateur et de l’autorité aéronautique compétente. Pour les robots de terrain terrestres, l’accès aux terrains, la protection de la vie privée, l’utilisation des fréquences radio, les règles du site et la protection des travailleurs peuvent être tout aussi déterminants que la précision du modèle. L’annonce de NVIDIA ne revendique aucune approbation réglementaire pour un déploiement.</p><p>La conclusion est utile mais limitée : NVIDIA rend la chaîne de développement plus modulaire, testable et portable entre simulation, téléopération et matériel en périphérie. Cela peut aider une équipe de robots de terrain à consacrer moins de temps à reconstruire ses outils et davantage à mesurer les comportements. Cela ne peut pas remplacer l’intégration au niveau du dispositif, les essais dans des environnements représentatifs, une évaluation de sécurité documentée ou les autorisations nécessaires à la mission. Considérez Isaac comme une plateforme d’ingénierie, puis exigez des preuves au niveau du robot et du site avant de déclarer le système opérationnel.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/ecole-ete-ros-2026-pile-robotique-ouverte">Ecole Ete Ros 2026 Pile Robotique Ouverte</a></li></ul></aside>
PrototypeArticle
La stack Isaac de NVIDIA : ce que les développeurs de robots de terrain peuvent vérifier
La mise à jour robotique de NVIDIA de mars 2026 relie simulation Isaac, téléopération et déploiement sur Jetson. Voici ce que les équipes de terrain peuvent vérifier avant le déploiement — et ce que cela ne prouve pas.