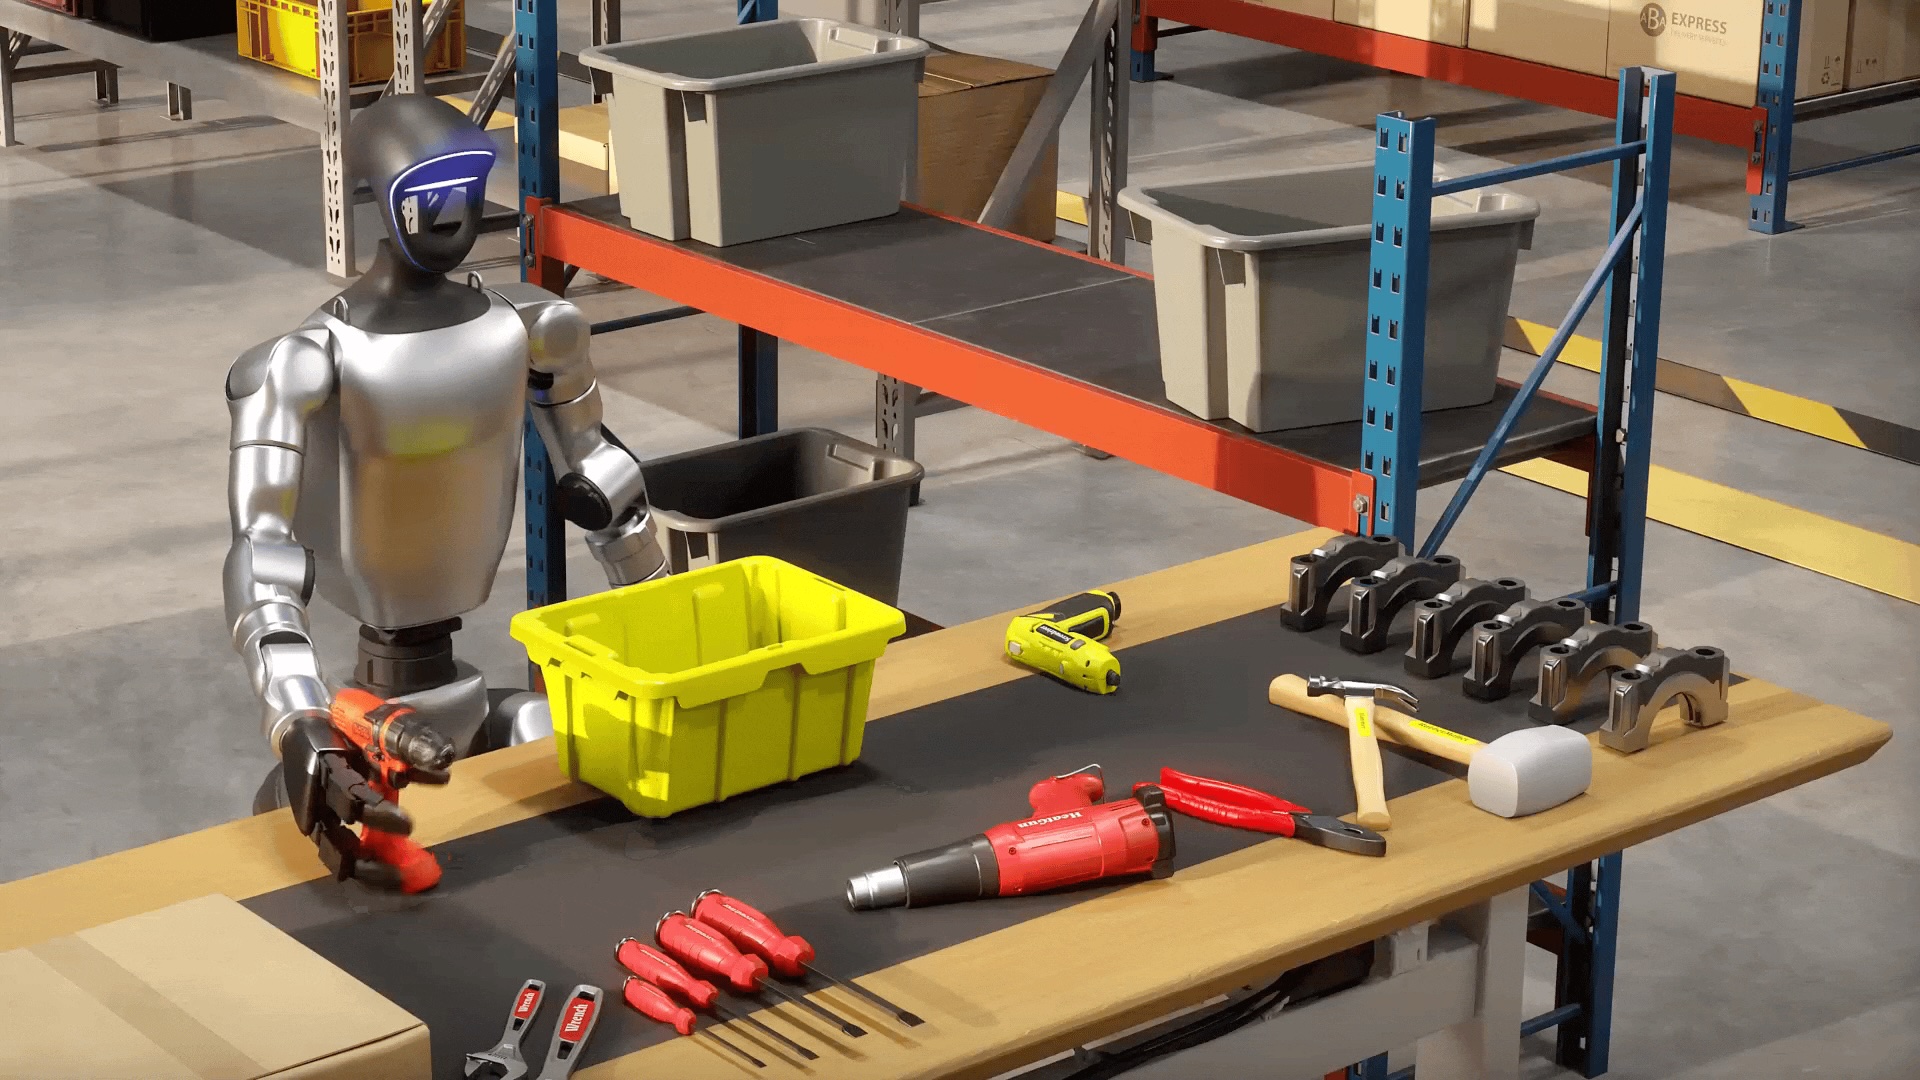
<p>La actualización de robótica de NVIDIA del 18 de marzo de 2026 trata menos sobre un robot nuevo que sobre el recorrido de software entre una idea de robot y una máquina que debe operar fuera del laboratorio. La empresa afirma que su plataforma Isaac reúne ahora modelos, canalizaciones de datos, simulación, bibliotecas de ejecución y despliegue en el borde dentro de un flujo de trabajo abierto y componible. Para los equipos que trabajan en robots móviles autónomos, máquinas de inspección u otros sistemas de campo, esa es la noticia útil. También es una afirmación que debe leerse como una hoja de ruta de desarrollo, no como una prueba de que un robot concreto esté listo para trabajar sin supervisión.</p><p>El anuncio conecta <a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">NVIDIA Isaac</a> con Isaac Sim, Isaac Lab, la familia de modelos de visión-lenguaje-acción GR00T N, los datos de teleoperación y la inferencia basada en Jetson. NVIDIA describe un patrón de tres ordenadores: uno para el entrenamiento, otro para la simulación y otro para la ejecución a bordo del robot. Esa separación importa en el campo. Un equipo puede entrenar y evaluar lejos del vehículo y después trasladar una política seleccionada al hardware del borde sin asumir una conexión permanente con la nube. Sin embargo, esto no garantiza que un controlador de sensores, un controlador de motor, un PLC de seguridad o un enlace de comunicaciones funcionen simplemente porque el modelo se ejecute en Jetson.</p><h2>Qué pueden reutilizar realmente los desarrolladores</h2><p>La promesa de compatibilidad más concreta se encuentra en el nivel del flujo de trabajo. NVIDIA afirma que Isaac Sim e Isaac Lab pueden utilizar varios motores de física, incluidos Newton, PhysX y MuJoCo, y que Isaac Lab 3.0 puede ejecutar muchos entornos ligeros en paralelo. Sus herramientas Isaac Lab-Arena se presentan como una forma de componer tareas y evaluar políticas frente a pruebas de referencia. Para un equipo de robots de campo, el beneficio práctico es la repetibilidad: el mismo terreno, disposición de obstáculos, carga útil y definición de tarea pueden reproducirse mientras cambia una política de percepción o navegación.</p><p>La actualización también describe Omniverse NuRec, que convierte datos de sensores en simulaciones interactivas basadas en OpenUSD, e Isaac Teleop, que captura demostraciones mediante cascos de realidad extendida, rastreadores corporales o guantes. Esto crea una vía plausible para trabajos difíciles como la inspección, la navegación por terrenos accidentados o la manipulación en lugares donde recoger físicamente cada fallo sería lento o peligroso. La cualificación importante es «plausible»: el anuncio no publica una tasa de éxito de robots de campo, una matriz de compatibilidad sensor por sensor ni una prueba repetible de clima y terreno.</p><p>Existe una segunda capa de portabilidad. NVIDIA afirma que las bibliotecas de ejecución de Isaac pueden acelerar la percepción y la movilidad en el borde, mientras que cuVSLAM puede facilitar la localización y el mapeo visuales en hardware Jetson integrado. SOMA-X se describe como una representación compartida para esqueletos, movimiento e identidad, destinada a reducir el trabajo repetido cuando cambia el modelo corporal o la plataforma robótica. Estas abstracciones pueden reducir el esfuerzo de integración, pero no eliminan la necesidad de validar la sincronización de las cámaras, la distorsión de las lentes, la calibración inercial, el deslizamiento de las ruedas, los límites de los actuadores y el presupuesto de cómputo real del robot.</p><h2>Dónde empieza —y termina— el uso en campo</h2><p>Los propios ejemplos de NVIDIA abarcan robots móviles autónomos, humanoides, brazos robóticos y terrenos como la nieve o la grava. La publicación también apunta a flujos de trabajo de FieldAI y a la simulación de carretillas elevadoras en pendientes. Esto hace que la plataforma sea relevante para la inspección, la logística en emplazamientos exteriores, la movilidad relacionada con la agricultura y los vehículos de investigación. Sin embargo, el anuncio trata sobre herramientas e infraestructura. No demuestra que un robot específico haya completado una ruta de inspección regulada, haya operado con seguridad cerca del público o haya mantenido la autonomía con polvo, lluvia, reflejos, posicionamiento intermitente o comunicaciones degradadas.</p><p>Por tanto, una secuencia sensata para los desarrolladores es sencilla. Primero, definir el robot, los sensores, el entorno operativo y las condiciones de parada antes de recopilar datos. Segundo, construir el entorno y la tarea en simulación, incluidos los peligros normales y poco frecuentes. Tercero, comparar el software en el circuito con el hardware en el circuito para medir, en lugar de suponer, la latencia, la memoria, el comportamiento térmico y el ordenador de borde seleccionado. Cuarto, reproducir datos registrados y teleoperados y probar después la política frente a cambios en la iluminación, el terreno, la colocación de objetos y la disponibilidad de la red. Por último, realizar una prueba supervisada en el emplazamiento con una parada de emergencia física, un límite de velocidad conservador y una persona capaz de tomar el control.</p><h2>La seguridad y la regulación siguen siendo trabajos separados</h2><p>El anuncio menciona el despliegue seguro y enumera <a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">NVIDIA Halos</a> entre los recursos de seguridad de la pila, pero un marco de desarrollo no constituye un expediente de seguridad completo. La simulación puede revelar colisiones, pérdida de localización y regresiones de las políticas; por sí sola no puede establecer que una máquina cumpla las obligaciones de maquinaria, seguridad laboral o seguridad funcional aplicables en un emplazamiento real. El integrador aún debe identificar los peligros, definir medidas de protección, documentar el riesgo residual y verificar el sistema robótico completo, incluidas las herramientas, las cargas útiles, los controles remotos y el comportamiento de fallback.</p><p>El mismo límite es aún más importante en el caso de los drones. Instalar Isaac o Jetson en una plataforma aérea no crea permiso para volar, cumplir las obligaciones de identificación remota o registro, ni autoriza operaciones sobre personas, más allá del alcance visual o en espacio aéreo restringido. Esas decisiones corresponden al operador y a la autoridad aeronáutica competente. En los robots de campo terrestres, el acceso al terreno, la privacidad, el uso de radio, las normas del emplazamiento y la protección de los trabajadores pueden ser tan decisivos como la precisión del modelo. El anuncio de NVIDIA no afirma que exista aprobación regulatoria para ningún despliegue.</p><p>La conclusión es útil, pero limitada: NVIDIA está haciendo que la cadena de desarrollo sea más modular, comprobable y portátil entre la simulación, la teleoperación y el hardware de borde. Esto puede ayudar a un equipo de robots de campo a dedicar menos tiempo a reconstruir herramientas y más tiempo a medir el comportamiento. No puede sustituir la integración a nivel de dispositivo, las pruebas ambientales representativas, una evaluación de seguridad documentada ni los permisos necesarios para la misión. Hay que tratar Isaac como una plataforma de ingeniería y exigir después pruebas a nivel de robot y de emplazamiento antes de considerar que el sistema está listo.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://blogs.nvidia.com/blog/build-robots-with-ai/">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/wp-content/uploads/2026/03/gtc26-models-and-frameworks-1920x1080-1.jpg">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/escuela-verano-ros-2026-pila-robotica-abierta">Escuela Verano Ros 2026 Pila Robotica Abierta</a></li></ul></aside>
PrototipoReportaje
La pila Isaac de NVIDIA: qué pueden verificar los desarrolladores de robots de campo
La actualización de robótica de NVIDIA de marzo de 2026 conecta la simulación Isaac, la teleoperación y el despliegue en Jetson. Esto es lo que los desarrolladores de campo pueden verificar antes del despliegue y lo que no demuestra.