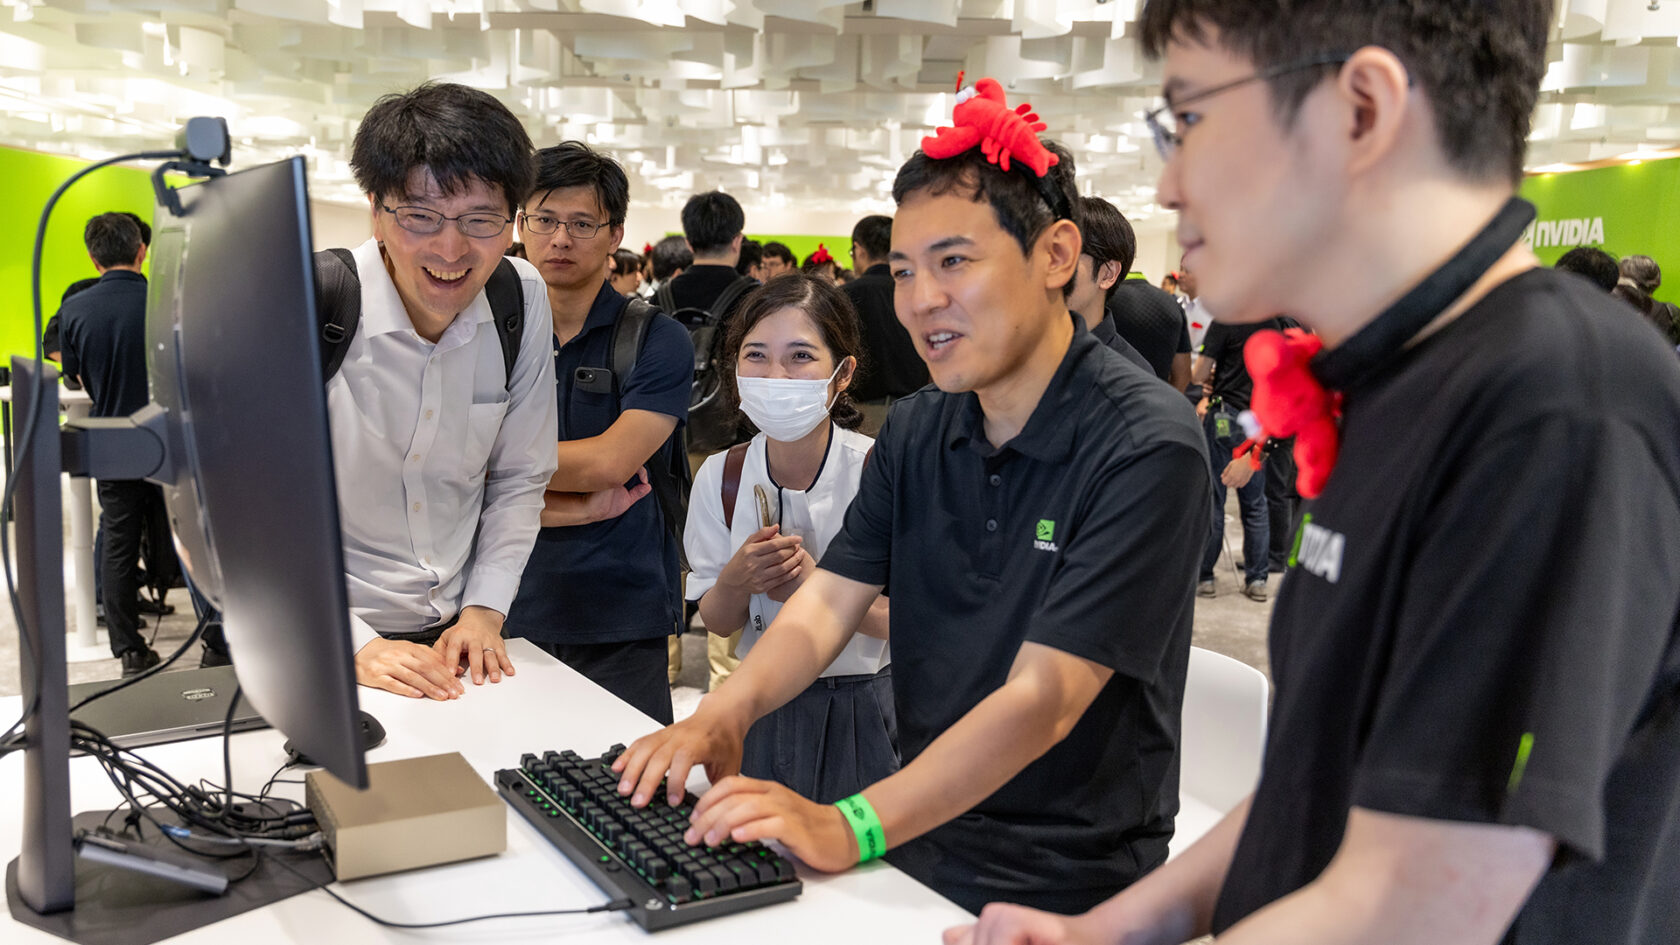
<p>La <a href="https://blogs.nvidia.com/blog/japan-ecosystem-2026/">mise à jour japonaise du 15 juillet 2026</a> publiée par NVIDIA place la simulation au centre de son dernier message consacré à la robotique. L’entreprise indique que Toyota étend ses travaux à l’automobile, à la robotique et aux villes, notamment avec les bibliothèques Omniverse et Isaac Sim pour la simulation d’usines, l’étude des mouvements robotiques et les environnements de jumeaux numériques.</p><p>Cela compte pour les développeurs, car cette approche présente l’IA physique comme un processus d’ingénierie plutôt que comme une simple fonctionnalité de robot. Une équipe peut modéliser une cellule de travail, tester les mouvements et itérer sur les logiciels avant de placer du matériel à proximité de personnes ou d’équipements de valeur. L’annonce décrit également un écosystème japonais plus large réunissant fabricants, entreprises de robotique, pouvoirs publics et organismes de recherche. Il s’agit d’une histoire de plateforme, et non d’une preuve qu’une pile robotique universelle est prête pour tous les sites.</p><h2>Ce qui a réellement été annoncé</h2><p>Le billet de NVIDIA est une mise à jour générale de l’écosystème, mais son contenu robotique est suffisamment précis pour être utile. Toyota y est décrite comme utilisant les technologies de calcul accéléré, les logiciels d’IA et les technologies de simulation de NVIDIA pour favoriser des véhicules plus sûrs, l’optimisation des usines et l’intelligence urbaine. Pour la robotique et la fabrication, le point notable est l’utilisation déclarée des bibliothèques Omniverse avec Isaac Sim afin de simuler les mouvements des robots et des environnements plus larges de jumeaux numériques.</p><p>Séparément, NVIDIA indique que des développeurs ont utilisé, lors de son événement Build-a-Claw à Tokyo, des modèles ouverts et sa plateforme pour construire des robots capables de saisir des objets. La démonstration montre une voie de développement accessible pour expérimenter avec l’IA physique. Elle n’établit pas que les mêmes modèles, capteurs ou politiques de commande se transféreront de manière fiable à un manipulateur de production, à un robot mobile autonome ou à une machine opérant en extérieur.</p><h2>Pourquoi la simulation est utile, et où elle s’arrête</h2><p>La simulation est précieuse lorsqu’elle permet de révéler tôt les modes de défaillance. Les développeurs peuvent faire varier la position des objets, l’éclairage, la géométrie des collisions, le calendrier d’exécution et le bruit des capteurs sans mettre en danger un travailleur, un prototype ou une ligne de production. Les jumeaux numériques peuvent également aider les équipes à comparer des configurations et à répéter des changements avant une fenêtre de déploiement. Ces bénéfices sont particulièrement pertinents pour les plateformes mobiles qui doivent partager leur espace avec des personnes, des véhicules et des obstacles changeants.</p><p>Toutefois, une exécution réussie en simulation ne constitue pas un résultat de terrain. L’annonce de NVIDIA ne fournit ni benchmark indépendant, ni taux de réussite reproductible pour une tâche, ni calendrier de déploiement, ni matrice complète de compatibilité, ni preuve issue d’un robot Toyota fonctionnant de manière autonome sur un site réel. La simulation peut omettre les frottements, la flexion des câbles, les surfaces réfléchissantes, les pertes de réseau, le vieillissement de la batterie, les comportements humains inattendus et les erreurs de maintenance. Une politique qui semble stable dans une cellule virtuelle doit encore faire l’objet de tests contrôlés sur matériel et d’un état de repli documenté.</p><h2>La compatibilité reste sous la responsabilité du développeur</h2><p>La promesse de la plateforme doit donc être lue comme une invitation à étudier les interfaces, et non comme une garantie d’intégration prête à l’emploi. Avant de s’engager dans un processus de travail, une équipe robotique devrait vérifier :</p><ol><li>quels châssis de robots, actionneurs, capteurs et intergiciels sont pris en charge ;</li><li>comment les observations et actions simulées correspondent au contrôleur physique ;</li><li>quelle cible de calcul, quelle version du système d’exploitation et quel format de modèle sont requis ;</li><li>comment sont gérés le temps, la journalisation, l’étalonnage et les interruptions réseau ; et</li><li>quelles licences logicielles, quels poids de modèles et quelles conditions d’utilisation des données s’appliquent.</li></ol><p>Ces vérifications sont pratiques, car la défaillance la plus coûteuse n’est souvent pas un mauvais modèle. Il s’agit d’une incompatibilité entre le simulateur, le pilote du robot, le repère du capteur, le contrôleur temps réel et les logiciels opérationnels du site. Les équipes devraient figer les versions de la pile, conserver un environnement de test avec matériel dans la boucle et consigner chaque changement susceptible d’affecter les mouvements ou la perception.</p><h2>La sécurité et la réglementation restent en dehors de la démonstration</h2><p>L’annonce de NVIDIA présente la simulation comme un moyen de favoriser un développement plus sûr, mais elle ne constitue pas une démonstration de sécurité pour un robot ou un lieu de travail donné. Un déploiement réel nécessite toujours une évaluation des risques propre à la tâche, des modes de fonctionnement protégés, un comportement d’arrêt d’urgence, des limites de vitesse et de force, des règles de séparation entre humains et robots, des procédures de reprise et une responsabilité clairement définie lorsque le robot passe dans un état dégradé. La cybersécurité et le contrôle des accès comptent également : une mise à jour de modèle ou une commande à distance peut modifier le comportement physique.</p><p>La responsabilité réglementaire reste aussi celle du déployeur et de l’intégrateur système. La conformité des machines, la sécurité au travail, la confidentialité, la conservation des données et les exigences locales peuvent toutes s’appliquer selon le robot et le site. Si un projet ultérieur étend la même pile de développement aux drones ou aux machines autonomes opérant en extérieur, les autorisations aéronautiques, les contraintes d’espace aérien et les responsabilités du télépilote deviennent des étapes supplémentaires. Aucune de ces autorisations ne découle automatiquement d’un framework de simulation ou d’une démonstration technologique publique.</p><h2>Ce que les développeurs peuvent retenir de cette mise à jour</h2><p>Le signal utile est la direction prise : NVIDIA et Toyota présentent la simulation, les jumeaux numériques et l’IA accélérée comme une infrastructure partagée pour les systèmes physiques. Pour les équipes qui construisent des plateformes capables d’opérer sur le terrain, cela peut réduire le temps d’itération et rendre les cas de test plus systématiques. L’interprétation la plus solide reste plus étroite : utiliser l’annonce pour identifier les outils qui méritent d’être évalués, puis exiger des preuves propres au robot avant de considérer une capacité comme déployable.</p><p>Pour l’instant, il s’agit d’une annonce crédible de plateforme de développement et d’une démonstration visible d’expérimentation avec des modèles ouverts. Ce n’est ni une certification de robot de terrain, ni une promesse universelle de compatibilité, ni un substitut à la validation physique. Les développeurs qui maintiennent explicitement cette limite peuvent exploiter la pile de manière productive sans confondre une démonstration convaincante avec une préparation opérationnelle.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/japan-ecosystem-2026/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/nasa-astrobee-arkisys-recherche-robotique-spatiale-ouverte">Nasa Astrobee Arkisys Recherche Robotique Spatiale Ouverte</a></li></ul></aside>
PrototypeArticle
NVIDIA–Toyota misent sur des outils centrés sur la simulation pour les développeurs de robots
La mise à jour japonaise de NVIDIA relie les travaux de Toyota sur l’IA physique à la simulation d’usine, aux modèles ouverts et aux jumeaux numériques, tout en laissant aux équipes robotiques la validation sur le terrain et les preuves de sécurité.