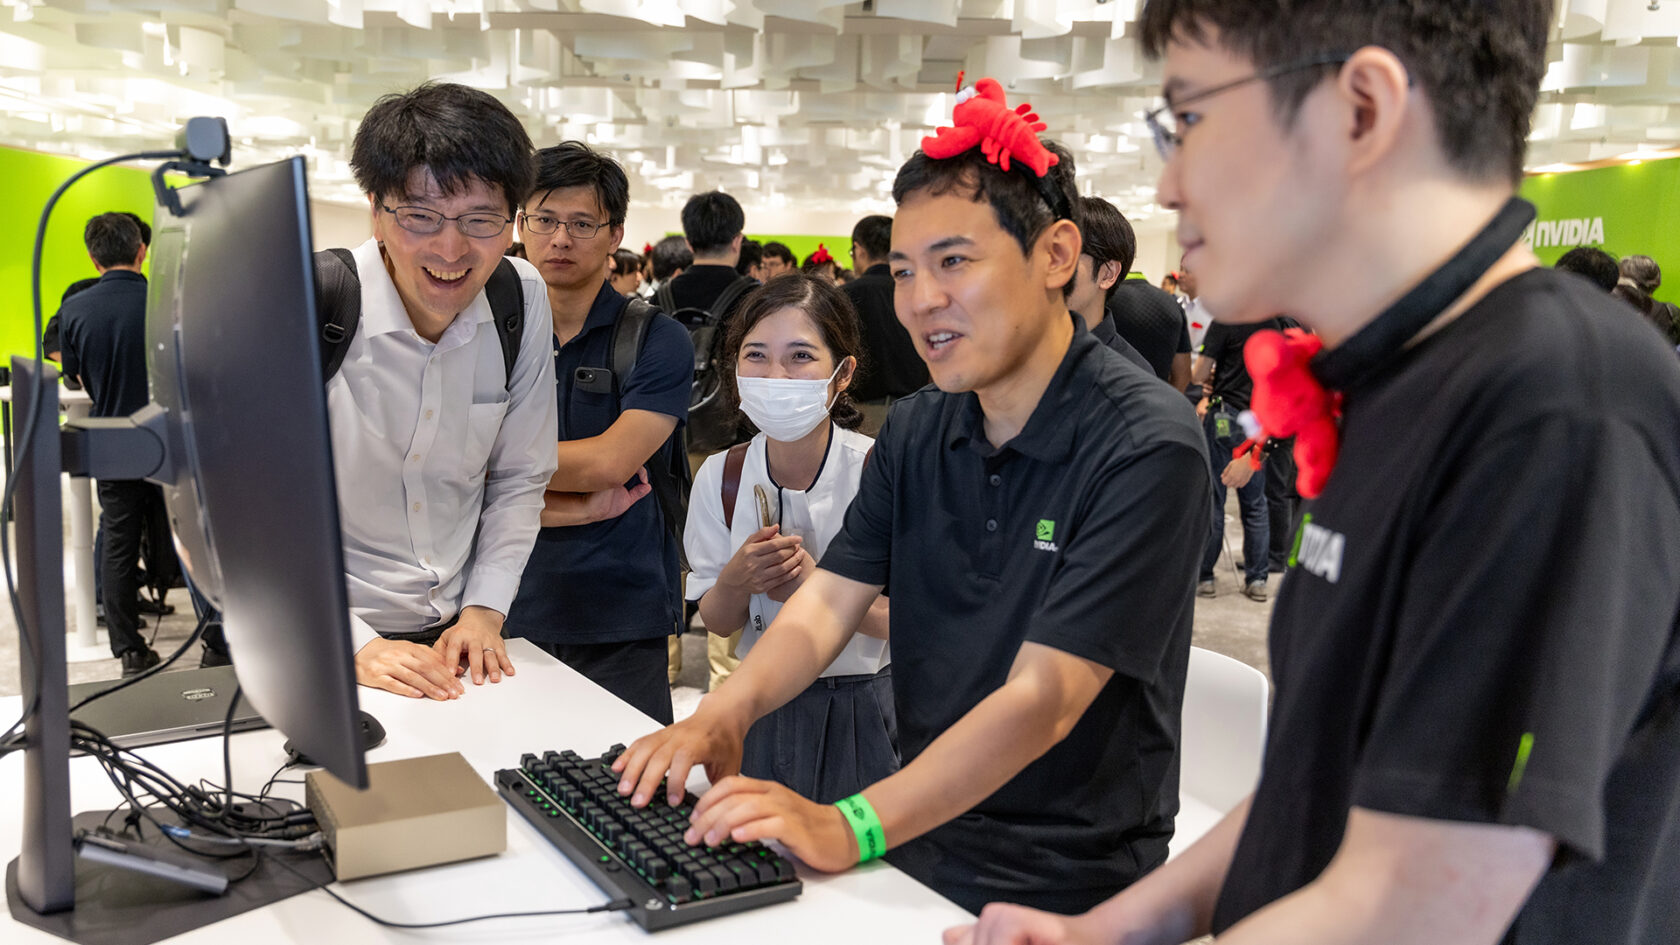
<p>La <a href="https://blogs.nvidia.com/blog/japan-ecosystem-2026/">actualización de NVIDIA sobre Japón del 15 de julio de 2026</a> sitúa la simulación en el centro de su mensaje más reciente sobre robótica. La empresa afirma que Toyota está ampliando su trabajo en los sectores de la automoción, la robótica y las ciudades, incluido el uso de bibliotecas de Omniverse e Isaac Sim para la simulación de fábricas, el estudio del movimiento de robots y los entornos de gemelos digitales.</p><p>Esto es importante para los desarrolladores porque presenta la IA física como un flujo de ingeniería, no como una única función de un robot. Un equipo puede modelar una célula de trabajo, probar movimientos e iterar sobre el software antes de acercar el hardware a personas o equipos valiosos. El anuncio también describe un ecosistema japonés más amplio que incluye fabricantes, empresas de robótica, organismos gubernamentales y organizaciones de investigación. Es una historia de plataformas, no una prueba de que una pila robótica universal esté lista para cualquier instalación.</p><h2>Qué se anunció realmente</h2><p>La publicación de NVIDIA es una actualización amplia del ecosistema, pero su contenido sobre robótica es lo bastante concreto como para resultar útil. Se describe que Toyota utiliza computación acelerada de NVIDIA, software de IA y tecnologías de simulación para apoyar vehículos más seguros, la optimización de fábricas y la inteligencia urbana. Para la robótica y la fabricación, el punto destacable es el uso declarado de bibliotecas de Omniverse junto con Isaac Sim para simular el movimiento de robots y entornos más amplios de gemelos digitales.</p><p>Por separado, NVIDIA informa de que los desarrolladores que participaron en su evento Build-a-Claw en Tokio utilizaron modelos abiertos y la plataforma de NVIDIA para construir robots capaces de recoger objetos. La demostración muestra una vía accesible para experimentar con IA física. No demuestra que los mismos modelos, sensores o políticas de control vayan a transferirse de forma fiable a un manipulador de producción, un robot móvil autónomo o una máquina que trabaje en exteriores.</p><h2>Por qué es útil la simulación y dónde termina</h2><p>La simulación es valiosa cuando permite detectar pronto los modos de fallo. Los desarrolladores pueden variar la posición de los objetos, la iluminación, la geometría de las colisiones, los tiempos y el ruido de los sensores sin poner en riesgo a un trabajador, un prototipo o una línea de producción. Los gemelos digitales también pueden ayudar a los equipos a comparar distribuciones y ensayar cambios antes de una ventana de despliegue. Estas ventajas son especialmente relevantes para las plataformas móviles que deben compartir espacio con personas, vehículos y obstáculos cambiantes.</p><p>Sin embargo, una ejecución simulada exitosa no es un resultado de campo. El anuncio de NVIDIA no proporciona un punto de referencia independiente, una tasa repetible de éxito de las tareas, un calendario de despliegue, una matriz completa de compatibilidad ni pruebas de un robot de Toyota funcionando de forma autónoma en una instalación real. La simulación puede omitir la fricción, la flexión de los cables, las superficies reflectantes, la pérdida de red, el envejecimiento de la batería, el comportamiento humano inesperado y los errores de mantenimiento. Una política que parece estable en una célula virtual todavía necesita pruebas controladas con hardware y un estado alternativo documentado.</p><h2>La compatibilidad sigue siendo responsabilidad del desarrollador</h2><p>Por tanto, la promesa de la plataforma debe interpretarse como una invitación a investigar las interfaces, no como una garantía de integración inmediata. Antes de comprometerse con un flujo de trabajo, un equipo de robótica debería confirmar:</p><ol><li>qué cuerpos robóticos, actuadores, sensores y middleware son compatibles;</li><li>cómo se mapean las observaciones y acciones simuladas al controlador físico;</li><li>qué objetivo de computación, versión del sistema operativo y formato de modelo se requieren;</li><li>cómo se gestionan los tiempos, el registro de datos, la calibración y las interrupciones de red; y</li><li>qué licencias de software, pesos de modelos y condiciones de uso de datos se aplican.</li></ol><p>Estas comprobaciones son prácticas porque el fallo más costoso a menudo no es un modelo deficiente. Es una incompatibilidad entre el simulador, el controlador del robot, el marco de referencia del sensor, el controlador en tiempo real y el software operativo de la instalación. Los equipos deberían fijar las versiones de la pila, mantener un entorno de pruebas hardware-in-the-loop y registrar cada cambio que pueda afectar al movimiento o la percepción.</p><h2>La seguridad y la regulación siguen fuera de la demostración</h2><p>El anuncio de NVIDIA describe la simulación como una forma de apoyar un desarrollo más seguro, pero no presenta un caso de seguridad para un robot o lugar de trabajo concreto. Un despliegue real todavía necesita una evaluación de riesgos específica de la tarea, modos de funcionamiento protegidos, comportamiento de parada de emergencia, límites de velocidad y fuerza, reglas de separación entre personas y robots, procedimientos de recuperación y una responsabilidad clara cuando el robot entra en un estado degradado. La ciberseguridad y el control de acceso también importan: una actualización del modelo o un comando remoto puede cambiar el comportamiento físico.</p><p>La responsabilidad regulatoria también permanece en manos del implementador y del integrador del sistema. La conformidad de la maquinaria, la seguridad laboral, la privacidad, la conservación de datos y los requisitos locales pueden aplicarse dependiendo del robot y de la instalación. Si un proyecto futuro amplía la misma pila de desarrollo a drones o máquinas autónomas para exteriores, las autorizaciones aeronáuticas, las restricciones del espacio aéreo y las responsabilidades del piloto remoto se convierten en barreras adicionales. Ninguna de esas aprobaciones se deriva automáticamente de un marco de simulación o de una demostración tecnológica pública.</p><h2>Qué pueden extraer los desarrolladores de la actualización</h2><p>La señal útil es la dirección que está tomando el sector: NVIDIA y Toyota presentan la simulación, los gemelos digitales y la IA acelerada como infraestructura compartida para sistemas físicos. Para los equipos que desarrollan plataformas capaces de operar en campo, esto puede reducir el tiempo de iteración y hacer más sistemáticos los casos de prueba. La interpretación más sólida es más limitada: utilizar el anuncio para identificar herramientas que merezca la pena evaluar y exigir después pruebas específicas del robot antes de considerar desplegable una capacidad.</p><p>Por ahora, se trata de un anuncio creíble sobre una plataforma de desarrollo y de una demostración visible de experimentación con modelos abiertos. No es una certificación de robots de campo, una afirmación de compatibilidad universal ni un sustituto de la validación física. Los desarrolladores que mantengan explícito ese límite pueden utilizar la pila de forma productiva sin confundir una demostración convincente con una preparación operativa.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://blogs.nvidia.com/blog/japan-ecosystem-2026/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/nasa-astrobee-arkisys-investigacion-robotica-espacial">Nasa Astrobee Arkisys Investigacion Robotica Espacial</a></li></ul></aside>
PrototipoReportaje
NVIDIA y Toyota impulsan herramientas de simulación para desarrolladores de robots
La actualización de NVIDIA en Japón vincula el trabajo de Toyota en IA física con la simulación de fábricas, los modelos abiertos y los gemelos digitales, mientras deja la validación en campo y las pruebas de seguridad en manos de los equipos de robótica.