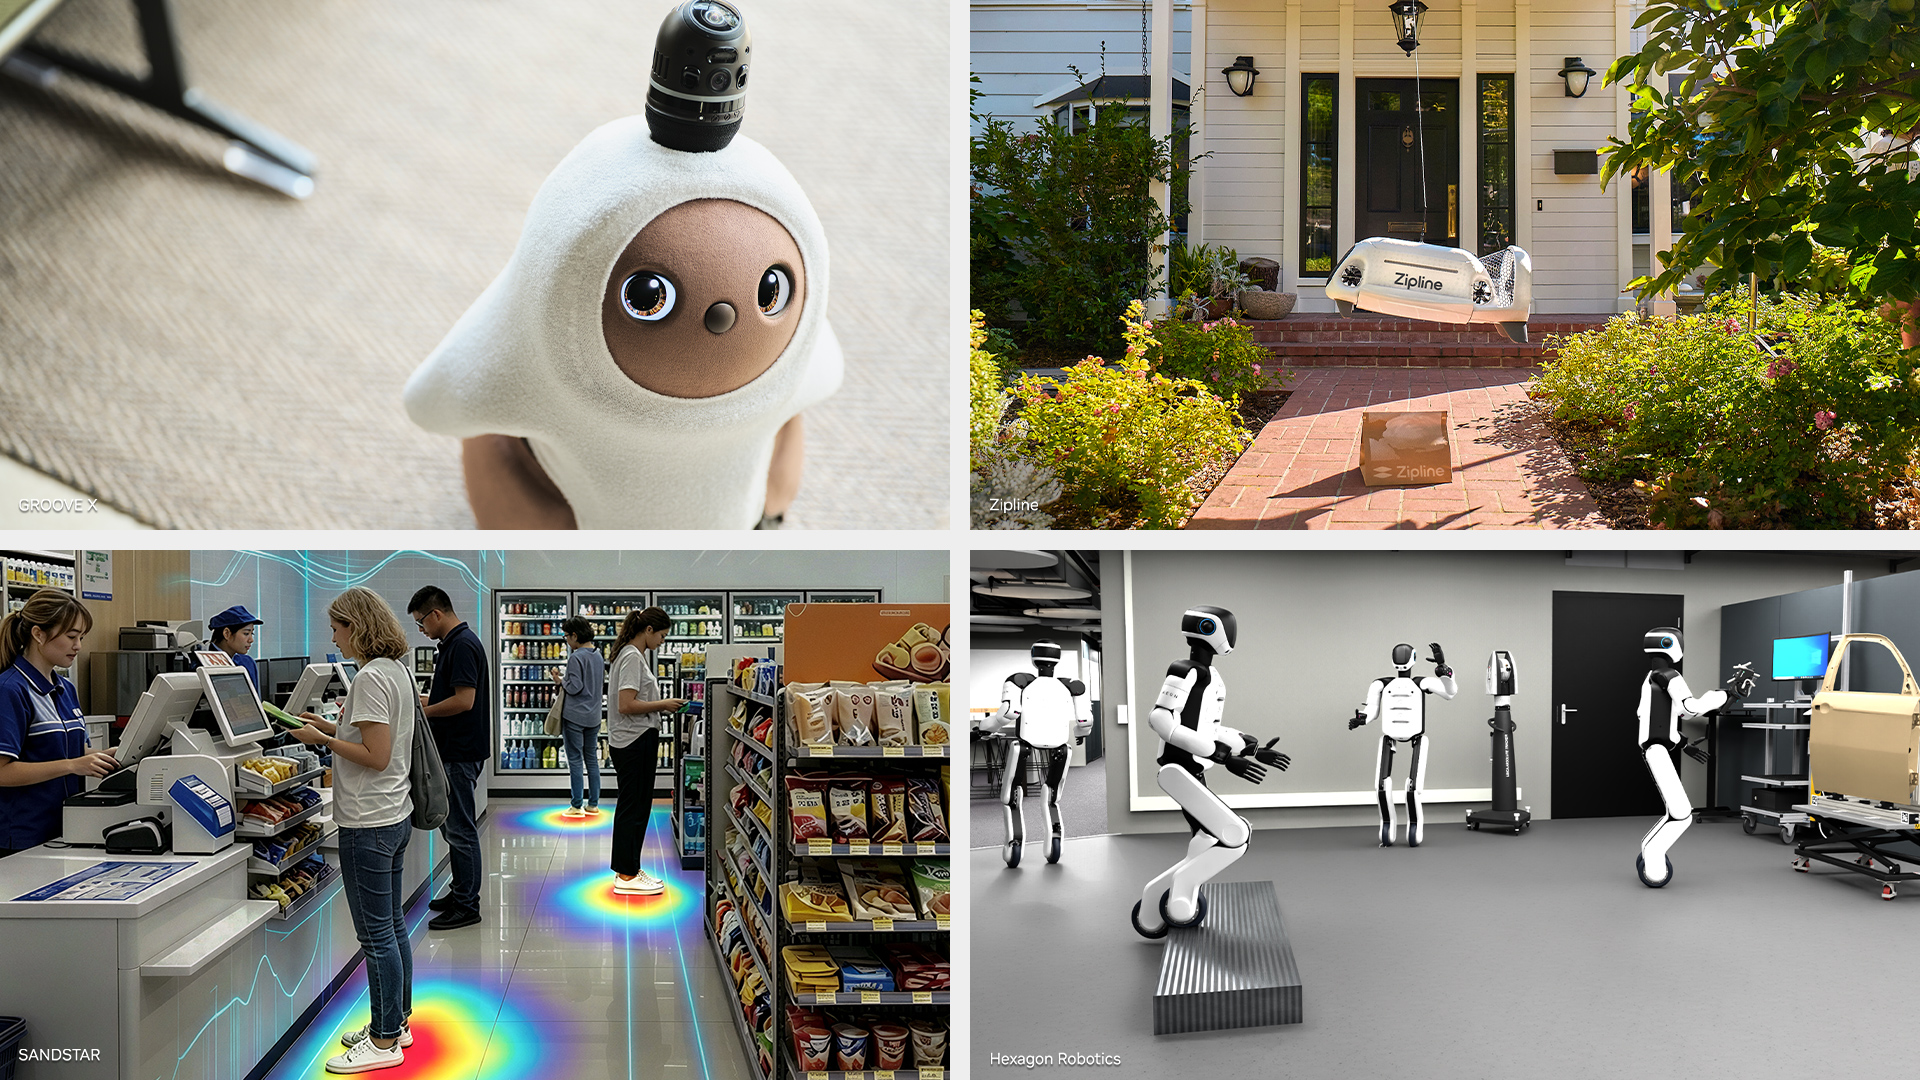
<p>L’<a href="https://blogs.nvidia.com/blog/jetson-agentic-ai-physical-world/">annonce Jetson 7.2 de NVIDIA</a> concerne les développeurs de robots de terrain pour une raison pratique : elle déplace une plus grande partie de la pile de développement vers l’ordinateur embarqué qui accompagne la machine. JetPack 7.2 ajoute la prise en charge du Yocto Project, CUDA 13 sur Jetson Orin, ainsi que la prise en charge du GPU multi-instance avec un noyau temps réel sur Jetson Thor. NVIDIA associe cette couche de base à des compétences agentiques pour la configuration du système et l’évaluation des performances, ainsi qu’à NemoClaw pour exécuter une IA agentique à la périphérie.</p><p>L’annonce ne présente ni un nouveau véhicule autonome ni une certification. Il s’agit d’une mise à jour de plateforme. Pour un drone, un rover d’inspection ou une machine agricole, la question utile n’est donc pas de savoir si un agent peut produire une démonstration convaincante, mais si le nouveau logiciel peut s’intégrer au calcul, aux capteurs, à la chaîne de commande et aux autorisations d’exploitation existants du véhicule.</p><h2>Ce qui change réellement</h2><p>NVIDIA décrit JetPack 7.2 comme un ensemble de trois couches. La première constitue le socle du système d’exploitation et du calcul. La prise en charge de Yocto offre aux équipes un moyen de créer une image Linux plus petite et plus reproductible, ce qui compte lorsqu’un robot extérieur dispose de budgets limités en mémoire, en énergie et en mises à jour. CUDA 13 étend la base logicielle sur Jetson Orin. Sur Jetson Thor, NVIDIA indique que le MIG et un noyau temps réel peuvent réserver des ressources GPU à des charges déterministes, comme la perception.</p><p>La deuxième couche est un ensemble de compétences déployables par agent pour la personnalisation de Linux, l’optimisation de la mémoire et l’évaluation comparative des modèles. La troisième est NemoClaw, que NVIDIA affirme pouvoir déployer sur Jetson avec une seule commande. Cela peut raccourcir le chemin entre un poste de développement et un prototype en périphérie, mais ne supprime pas le travail d’intégration lié à une machine en mouvement.</p><p>La même annonce cite des déploiements et intégrations dans la robotique, l’inspection industrielle, les machines agricoles et les drones. Elle indique notamment que Zipline utilise Jetson Orin NX pour la fusion des capteurs et la navigation embarquées de ses drones de livraison autonomes. Il s’agit d’un élément venant étayer une affirmation de déploiement réel de NVIDIA, et non d’une garantie de performances transposable à une autre cellule, liaison radio ou mission.</p><h2>La compatibilité commence sous le modèle d’IA</h2><p>Avant de considérer JetPack 7.2 comme une mise à niveau, cartographiez l’ensemble de l’interface du véhicule. Vérifiez le module Jetson exact et la carte porteuse, le micrologiciel d’amorçage pris en charge, les pilotes des caméras et des capteurs de profondeur, le stockage, le circuit thermique et la consommation électrique. Contrôlez ensuite les versions des bibliothèques dépendantes de CUDA, des nœuds ROS 2, des interfaces avec le contrôleur de vol ou les contrôleurs de moteurs, de la synchronisation temporelle et des périphériques sans fil. Un modèle qui fonctionne sur un kit de développement n’est pas automatiquement compatible avec la carte porteuse de production ni avec le contrôleur de sécurité du robot.</p><p>Pour une plateforme de terrain, le test de compatibilité le plus important est celui du mode dégradé. Coupez le cloud, réduisez la bande passante, injectez une trame de capteur obsolète et simulez une limite de température ou de puissance. Le robot doit disposer d’une réponse documentée : maintenir sa position, ralentir, revenir, atterrir, arrêter l’outil ou rendre le contrôle à un opérateur formé. Le raisonnement agentique doit rester soumis à des limites explicites de mouvement, de géorepérage et d’actionnement, au lieu de devenir leur remplacement sans contrainte.</p><h2>La réglementation et la sécurité restent des étapes distinctes</h2><p>Le calcul en périphérie peut améliorer la latence et réduire la dépendance à un serveur distant, mais il n’autorise pas à voler, à opérer hors de portée visuelle, à travailler au-dessus de personnes ou à pénétrer sur un site contrôlé. L’exploitant doit toujours identifier les règles nationales de l’aviation, les restrictions d’espace aérien, les obligations d’identification à distance et les autorisations propres à la mission qui s’appliquent au drone. Les robots terrestres et les machines agricoles nécessitent eux aussi une évaluation des risques du site, des règles de vitesse réduite et de séparation, une couverture des arrêts d’urgence, des procédures de maintenance et un modèle clair de responsabilité pour les décisions autonomes.</p><p>Pour les équipes qui passent de la simulation à un site réel, le dossier de sécurité doit nommer la version logicielle, la version du modèle, la configuration des capteurs et le comportement de repli. Testez la perception et la navigation avec des cas limites enregistrés avant de tester le véhicule. Conservez une image permettant le retour arrière et des journaux reliant une décision de l’agent aux entrées des capteurs et à la commande envoyée au contrôleur bas niveau. La supervision humaine doit être définie en termes opérationnels : qui observe, ce que cette personne peut neutraliser, dans quel délai elle doit réagir et ce qui se produit lorsque la liaison échoue.</p><h2>Ce que les développeurs doivent retenir de l’annonce</h2><p>JetPack 7.2 propose une base crédible pour la pile de développement aux organisations qui ont besoin d’images Linux personnalisées, de versions en périphérie reproductibles et d’inférences IA locales sur plusieurs catégories de robots. Sa principale valeur tient à la continuité du flux de travail : configurer le système, évaluer la mémoire et les modèles, puis conditionner le même type de logiciel pour une machine qui fonctionne loin du centre de données.</p><p>La limite est tout aussi importante. L’annonce de NVIDIA présente des capacités de plateforme et des déploiements partenaires ; elle ne publie ni essai indépendant sur le terrain, ni conclusion de navigabilité, ni matrice universelle de compatibilité pour chaque robot. La charge de la preuve reste du côté de l’intégrateur. Validez la nomenclature exacte du matériel et des logiciels, mesurez la latence et le comportement thermique dans le boîtier réel, puis documentez les limites opérationnelles avant d’activer les mouvements autonomes.</p><p>Pour une équipe travaillant sur des robots de terrain, JetPack 7.2 mérite donc d’être évalué comme une base de développement en périphérie, et non comme un raccourci autour des contrôles d’ingénierie. Commencez par une tâche d’inspection ou de cartographie limitée, gardez le contrôleur de sécurité indépendant et ne faites progresser le système que lorsque les résultats de simulation, les essais supervisés et les vérifications réglementaires locales concordent.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/jetson-agentic-ai-physical-world/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/contrats-stride-nasa-mobilite-robots-martiens-recherche">Contrats Stride Nasa Mobilite Robots Martiens Recherche</a></li></ul></aside>
PrototypeArticle
NVIDIA JetPack 7.2 apporte l’IA agentique aux robots de terrain — les vérifications indispensables pour les développeurs
La mise à jour JetPack 7.2 et NemoClaw de NVIDIA cible la robotique, l’inspection, les machines agricoles et les drones. La véritable question du déploiement concerne la compatibilité, la sécurité et la conformité réglementaire à la périphérie.