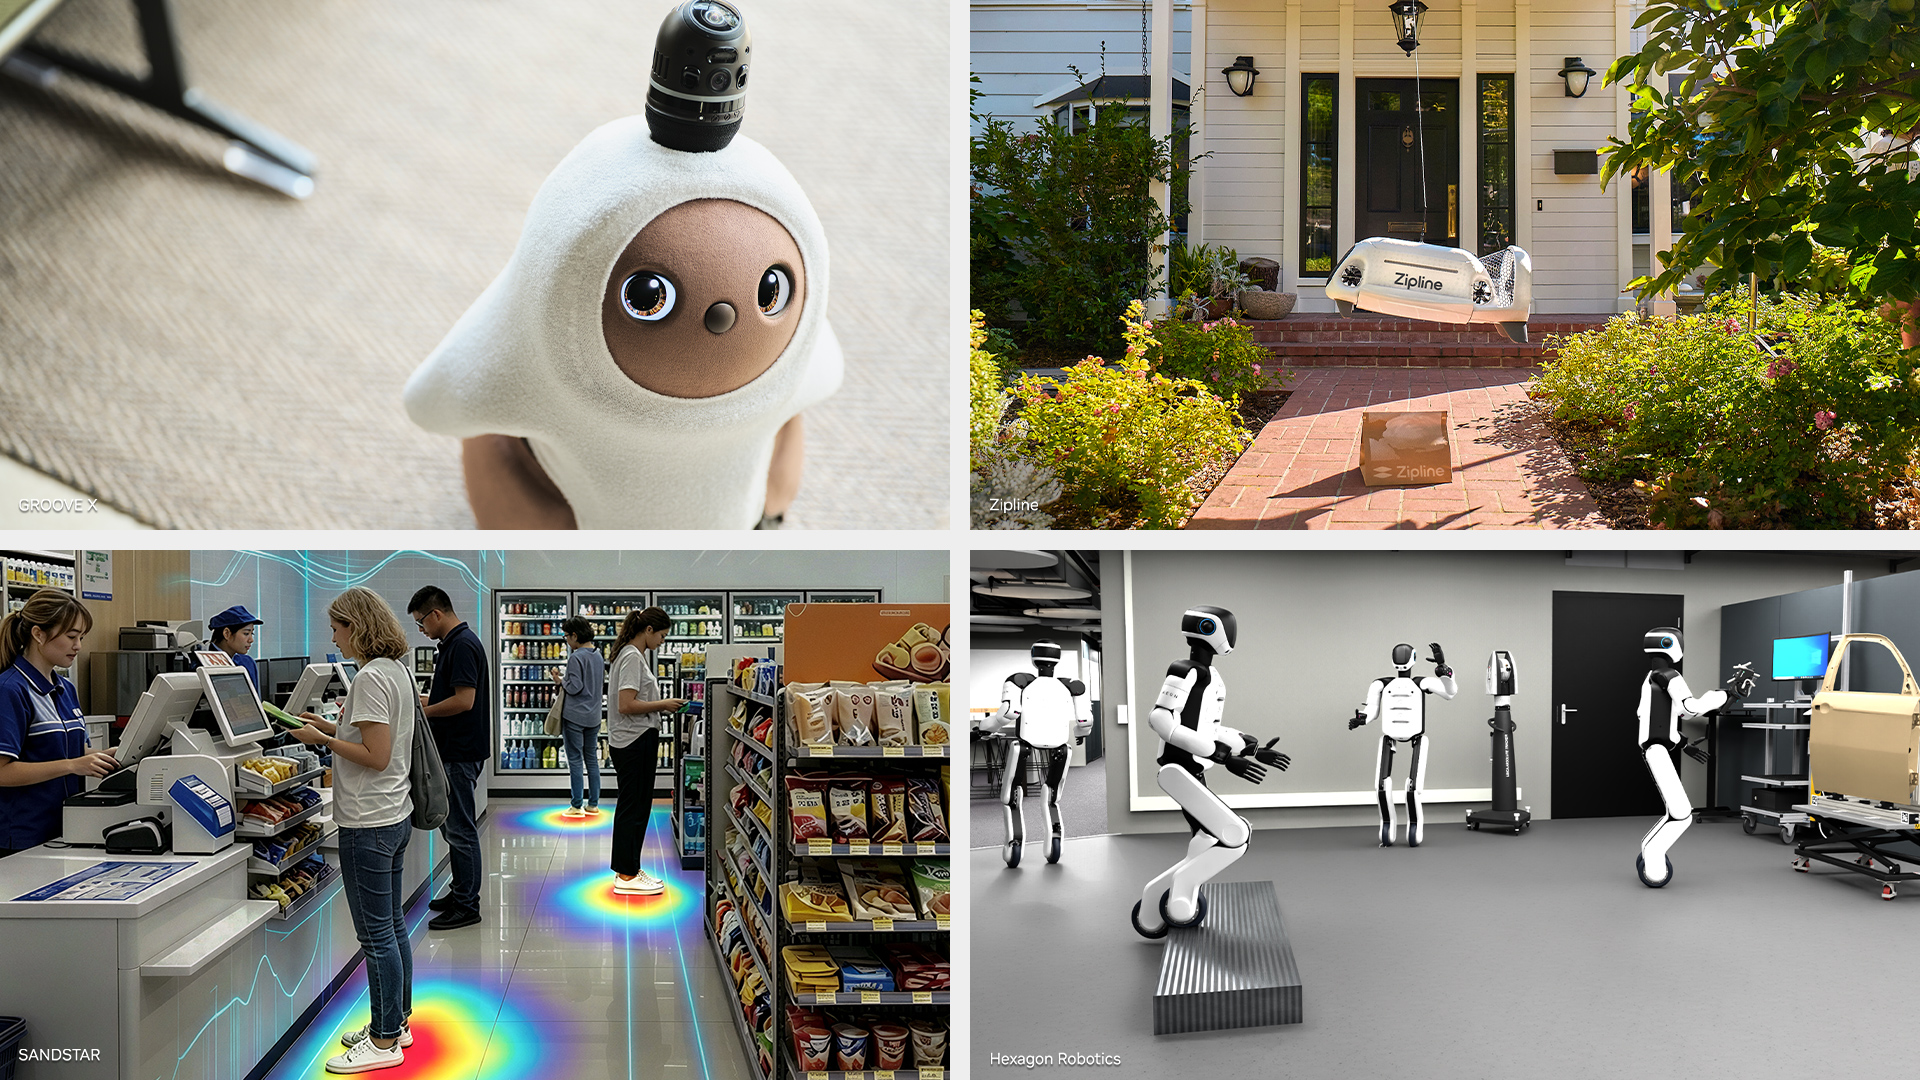
<p>El <a href="https://blogs.nvidia.com/blog/jetson-agentic-ai-physical-world/">anuncio de Jetson 7.2</a> de NVIDIA es relevante para los desarrolladores de robots de campo por una razón práctica: traslada una mayor parte de la pila de desarrollo al ordenador que viaja con la máquina. JetPack 7.2 añade compatibilidad con Yocto Project, CUDA 13 en Jetson Orin y compatibilidad con GPU Multi-Instance junto con un kernel en tiempo real en Jetson Thor. NVIDIA combina esta capa base con habilidades de agente para la configuración del sistema y la evaluación comparativa, además de NemoClaw para ejecutar IA agéntica en el edge.</p><p>El anuncio no presenta un vehículo autónomo nuevo ni constituye una certificación. Es una actualización de plataforma. Por tanto, para un dron, un vehículo móvil de inspección o una máquina agrícola, la pregunta útil no es si un agente puede ofrecer una demostración convincente, sino si el nuevo software puede integrarse con la capacidad de cómputo, los sensores, la ruta de control y la autorización operativa existentes del vehículo.</p><h2>Qué está cambiando realmente</h2><p>NVIDIA describe JetPack 7.2 en tres capas. La primera es la base del sistema operativo y el cómputo. La compatibilidad con Yocto ofrece a los equipos una vía para crear una imagen Linux más pequeña y reproducible, algo importante cuando un robot de exterior tiene un presupuesto limitado de memoria, energía y actualizaciones. CUDA 13 amplía la base de software en Jetson Orin. En Jetson Thor, NVIDIA afirma que MIG y un kernel en tiempo real pueden reservar recursos de GPU para cargas deterministas, como la percepción.</p><p>La segunda capa es un conjunto de habilidades desplegables mediante agentes para la personalización de Linux, la optimización de memoria y la evaluación comparativa de modelos. La tercera es NemoClaw, que, según NVIDIA, puede desplegarse en Jetson con un solo comando. Esto puede acortar el camino entre una estación de trabajo de desarrollo y un prototipo edge, pero no elimina el trabajo de integración que requiere una máquina en movimiento.</p><p>El mismo anuncio menciona despliegues e integraciones en robótica, inspección industrial, maquinaria agrícola y drones. En concreto, afirma que Zipline utiliza Jetson Orin NX para la fusión de sensores y la navegación a bordo de sus drones autónomos de reparto. Esto constituye una evidencia de una afirmación de despliegue real por parte de NVIDIA; no es una garantía de rendimiento transferible a otra aeronave, enlace de radio o misión.</p><h2>La compatibilidad empieza por debajo del modelo de IA</h2><p>Antes de tratar JetPack 7.2 como una actualización, hay que mapear toda la interfaz del vehículo. Confirma el módulo Jetson y la placa portadora exactos, el firmware de arranque compatible, los controladores de las cámaras y los sensores de profundidad, el almacenamiento, la ruta térmica y el consumo energético. Después, comprueba las versiones de las bibliotecas dependientes de CUDA, los nodos de ROS 2, las interfaces con el controlador de vuelo o de motores, la sincronización temporal y los periféricos inalámbricos. Que un modelo se ejecute en un kit de desarrollo no significa automáticamente que sea compatible con la placa portadora de producción o con el controlador de seguridad del robot.</p><p>Para una plataforma de campo, la prueba de compatibilidad más importante es una prueba en modo degradado. Desconecta la nube, reduce el ancho de banda, inyecta un fotograma de sensor obsoleto y simula un límite de temperatura o potencia. El robot debe tener una respuesta documentada: mantener la posición, reducir la velocidad, regresar, aterrizar, detener la herramienta o devolver el control a un operador capacitado. El razonamiento agéntico debe situarse detrás de límites explícitos de movimiento, geocerca y actuadores, en lugar de convertirse en un sustituto sin restricciones de estos.</p><h2>La normativa y la seguridad siguen siendo barreras independientes</h2><p>El cómputo edge puede mejorar la latencia y reducir la dependencia de un servidor remoto, pero no concede permiso para volar, operar más allá del alcance visual, trabajar sobre personas o entrar en un emplazamiento controlado. El operador aún debe identificar las normas aeronáuticas nacionales, las restricciones del espacio aéreo, las obligaciones de identificación remota y las autorizaciones específicas de la misión que se aplican al dron. Del mismo modo, los robots terrestres y las máquinas agrícolas necesitan una evaluación de riesgos del emplazamiento, reglas de velocidad segura y separación, cobertura de parada de emergencia, procedimientos de mantenimiento y un modelo claro de responsabilidad sobre las decisiones autónomas.</p><p>Para los equipos que pasan de la simulación a un emplazamiento real, el caso de seguridad debe especificar la versión del software, la versión del modelo, la configuración de los sensores y el comportamiento de respaldo. Prueba la percepción y la navegación con casos límite registrados antes de hacerlo en el vehículo. Conserva una imagen de reversión y registros que conecten una decisión del agente con las entradas de los sensores y el comando enviado al controlador de bajo nivel. La supervisión humana debe definirse en términos operativos: quién observa, qué puede anular, con qué rapidez debe responder y qué ocurre cuando falla el enlace.</p><h2>Qué deberían extraer los desarrolladores del anuncio</h2><p>JetPack 7.2 presenta una propuesta creíble de pila de desarrollo para las organizaciones que necesitan imágenes Linux personalizadas, compilaciones edge repetibles e inferencia local de IA en más de una clase de robot. Su mayor valor está en la continuidad del flujo de trabajo: configurar el sistema, evaluar la memoria y los modelos, y después empaquetar la misma clase de software para una máquina que opera lejos del centro de datos.</p><p>La limitación es igual de importante. El anuncio de NVIDIA informa sobre capacidades de la plataforma y despliegues de socios; no publica un ensayo de campo independiente, una determinación de aeronavegabilidad ni una matriz de compatibilidad universal para todos los robots. La carga de la prueba sigue recayendo en el integrador. Valida la lista exacta de materiales de hardware y software, mide la latencia y el comportamiento térmico en la carcasa real y documenta el límite operativo antes de habilitar el movimiento autónomo.</p><p>Para un equipo de robots de campo, esto hace que JetPack 7.2 merezca una evaluación como base de desarrollo edge, no como un atajo para eludir los controles de ingeniería. Empieza con una tarea de inspección o cartografía acotada, mantén independiente el controlador de seguridad y promociona el sistema solo cuando los resultados de la simulación, las pruebas supervisadas y las comprobaciones normativas locales sean coherentes.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://blogs.nvidia.com/blog/jetson-agentic-ai-physical-world/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/adjudicaciones-stride-nasa-movilidad-robotica-marte">Adjudicaciones Stride Nasa Movilidad Robotica Marte</a></li></ul></aside>
PrototipoReportaje
NVIDIA JetPack 7.2 lleva la IA agéntica a los robots de campo: qué deben verificar los desarrolladores
La actualización JetPack 7.2 y NemoClaw de NVIDIA apunta a la robótica, la inspección, la maquinaria agrícola y los drones. La cuestión real para el despliegue es la compatibilidad, la seguridad y la preparación normativa en el edge.