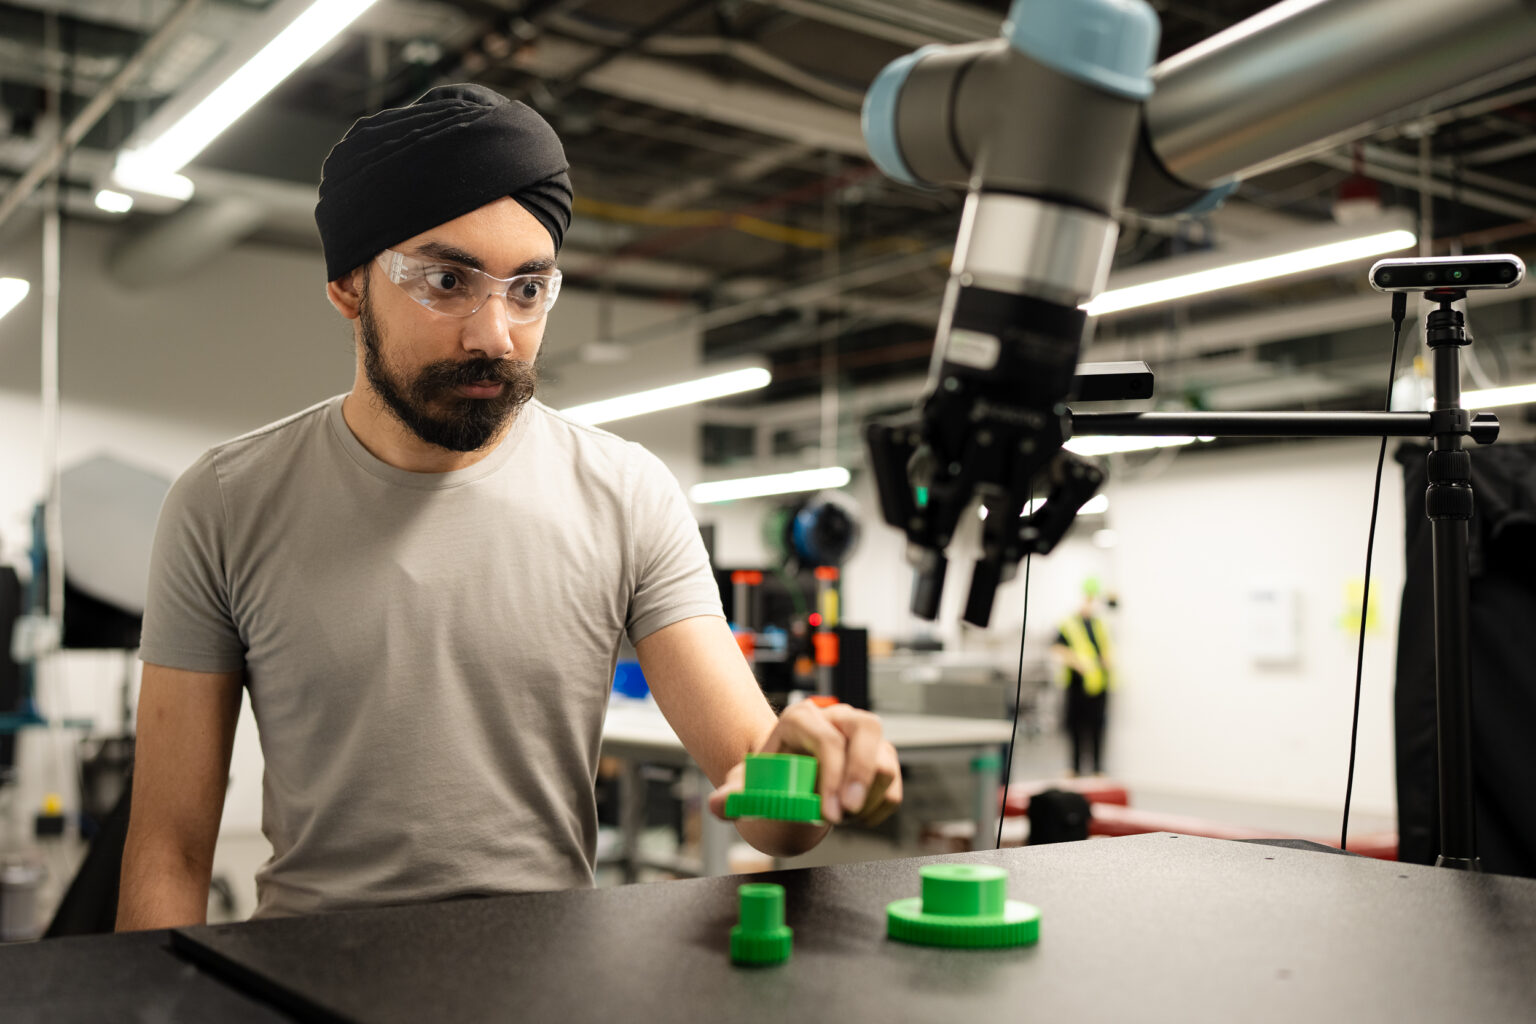
<p>La page Robotics de NVIDIA renvoie à une publication du 30 juin 2026 qui place Isaac ROS au centre opérationnel de sa pile logicielle de robotique. Fondé sur le projet open source ROS 2, ce framework fournit aux développeurs des bibliothèques accélérées par CUDA et des modèles d’IA pour les robots mobiles autonomes, les systèmes de manipulation et les humanoïdes. Pour les équipes qui travaillent sur des robots de terrain, la question essentielle est de savoir dans quelle mesure les logiciels ROS existants peuvent passer du prototype à une machine déployée.</p><h2>Ce que les développeurs obtiennent</h2><p>Selon <a href="https://blogs.nvidia.com/blog/nvidia-life-jaiveer-singh">la présentation d’Isaac ROS par NVIDIA</a>, ses modules couvrent la perception, la détection d’objets, la cartographie, la détection des collisions et la planification des mouvements. Ils sont modulaires et peuvent être combinés avec du code ROS existant, ce qui permet d’ajouter des composants accélérés sans abandonner une architecture ROS 2 déjà en place. Cette modularité peut réduire le travail de réécriture, mais elle ne garantit pas que chaque capteur, contrôleur ou configuration de sécurité sera transféré sans modification d’un robot à l’autre.</p><h2>Une compatibilité qui couvre la couche de calcul</h2><p>Isaac ROS peut fonctionner sur des stations de travail, des supercalculateurs personnels NVIDIA DGX Spark et des systèmes edge NVIDIA Jetson. NVIDIA a également décrit ses contributions directes à ROS 2 au moyen d’abstractions tenant compte du GPU, capables de gérer les processeurs centraux, les GPU intégrés et les GPU dédiés. Les développeurs disposent ainsi d’une voie entre un matériel de développement plus puissant et une cible de déploiement en périphérie, tandis que le choix de la puissance de calcul reste lié à la conception et à la validation du robot.</p><h2>La simulation et la sécurité font partie de l’ensemble</h2><p>Dans une <a href="https://blogs.nvidia.com/blog/roscon-2025-open-framework-robotics">mise à jour ROSCon du 26 octobre 2025</a>, NVIDIA a présenté Isaac ROS 4.0 comme un ensemble de bibliothèques accélérées par GPU et de modèles d’IA compatibles avec ROS, disponible sur la plateforme Jetson Thor. NVIDIA et Robotec.ai intégraient également une norme de simulation ROS dans Isaac Sim pour le développement entre simulateurs et les tests automatisés. Les équipes disposent ainsi d’une méthode plus reproductible pour développer et tester le comportement d’un robot avant son déploiement. La simulation reste toutefois une couche de développement : elle ne prouve pas qu’un robot donné sera sûr sur tous les sites réels.</p><h2>Ce qui change au moment du déploiement</h2><p><a href="https://blogs.nvidia.com/blog/nvidia-isaac-nova-orin">La plateforme Nova Orin</a> ajoute des mises à jour sécurisées à distance, la gestion des appareils et la supervision. Une architecture de référence comprend des capteurs certifiés pour la sécurité fonctionnelle ainsi qu’un contrôleur logique programmable de sécurité. NVIDIA indique aussi travailler avec des organismes de réglementation sur une technologie de sécurité fondée sur la vision pour les robots mobiles autonomes, tandis que Nova Orin peut être intégrée à des applications robotiques basées sur ROS.</p><p>Ces éléments répondent à des volets différents du déploiement : la compatibilité ROS 2 favorise la réutilisation des logiciels, Isaac ROS cible la perception et les mouvements, la simulation facilite les tests reproductibles, et Nova Orin ajoute des contrôles opérationnels et liés à la sécurité. Ils ne constituent pas une approbation réglementaire générale pour tous les robots ou tous les déploiements. Le travail final de sécurité et de conformité dépend toujours de la machine, de son environnement d’exploitation et des autorités compétentes.</p><p>Isaac ROS est important parce qu’il relie une base ROS 2 familière à des fonctions robotiques accélérées sur des stations de travail, des systèmes DGX Spark et des cibles Jetson. Le compromis est net : une pile de développement modulaire peut faciliter l’adaptation, mais elle ne supprime ni le travail matériel et de validation ni les exigences réglementaires propres à chaque déploiement sur le terrain. Les informations de NVIDIA de juin 2026 présentent une trajectoire de plateforme pour les développeurs de robots, pas une garantie de déploiement clé en main.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/category/robotics">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/nvidia-isaac-nova-orin">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/nvidia-life-jaiveer-singh">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/roscon-2025-open-framework-robotics">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/cobot-peinture-hirebotics-perimetre-deploiement-limites-securite">Cobot Peinture Hirebotics Perimetre Deploiement Limites Securite</a></li></ul></aside>
PrototypeArticle
NVIDIA Isaac ROS relie les outils ROS 2 au développement de robots de terrain
Les informations de NVIDIA publiées le 30 juin 2026 expliquent la place d’Isaac ROS dans une pile ROS 2, de la perception accélérée à la simulation, au déploiement en périphérie et à la sécurité.