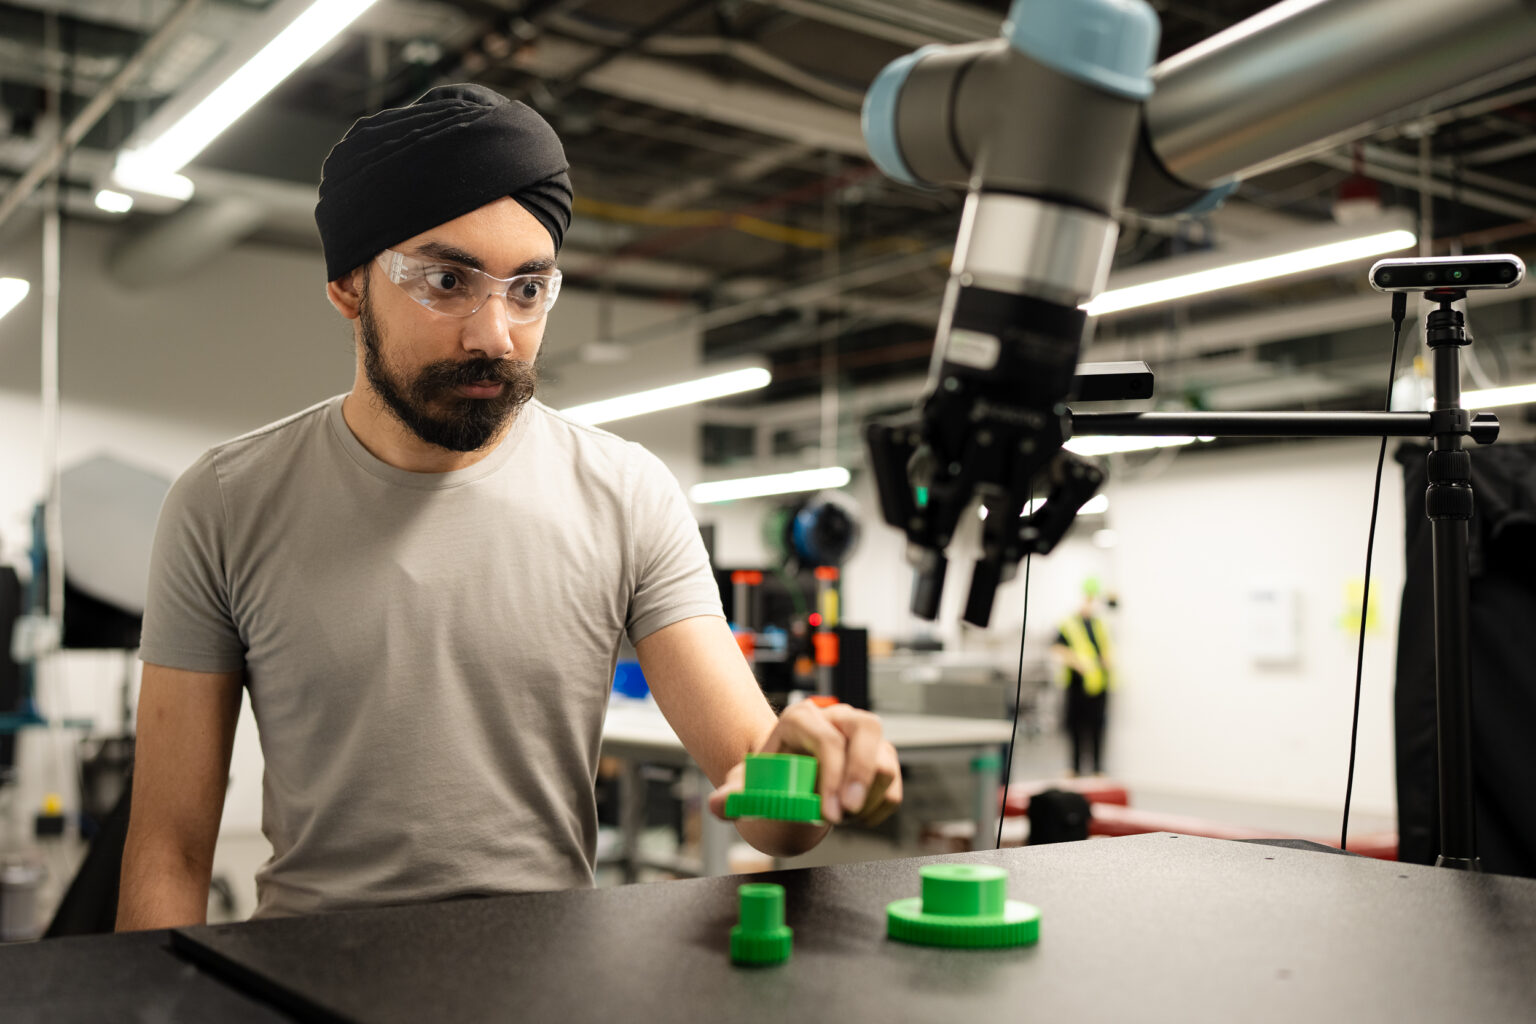
<p>La publicación de robótica de NVIDIA del 30 de junio de 2026 presenta Isaac ROS como una vía para desarrollar robots de campo sobre ROS 2, el marco de código abierto. Sus bibliotecas aceleradas con CUDA y sus modelos de inteligencia artificial cubren robots móviles autónomos, sistemas de manipulación y humanoides. Para los equipos de ingeniería, el punto práctico está en reutilizar parte del software del prototipo cuando el robot pasa a una máquina desplegada.</p><h2>Paquetes modulares para percepción y movimiento</h2><p>Según el <a href="https://blogs.nvidia.com/blog/nvidia-life-jaiveer-singh">resumen de NVIDIA sobre Isaac ROS</a>, Isaac ROS incluye paquetes para percepción, detección de objetos, mapeo, detección de colisiones y planificación del movimiento. Al ser modulares, pueden combinarse con código ROS existente y añadir componentes acelerados a una arquitectura ROS 2 ya establecida. Eso puede reducir el retrabajo de software, aunque no implica que los sensores, los controladores o las configuraciones de seguridad funcionen sin modificaciones en todos los robots.</p><h2>Del equipo de desarrollo al cómputo en el borde</h2><p>Isaac ROS puede ejecutarse en estaciones de trabajo, superordenadores personales NVIDIA DGX Spark y sistemas periféricos NVIDIA Jetson. NVIDIA también ha descrito contribuciones directas a ROS 2 mediante abstracciones adaptadas a la GPU, capaces de gestionar procesadores centrales, GPU integradas y GPU discretas.</p><p>Esta compatibilidad dibuja una ruta entre un hardware de desarrollo más potente y un objetivo de despliegue en el borde. No elimina, sin embargo, la necesidad de elegir el sistema de cómputo adecuado y validar su rendimiento dentro de cada robot. La misma arquitectura de software puede exigir ajustes cuando cambian las restricciones de energía, procesamiento o integración del equipo.</p><h2>La simulación prepara las pruebas antes del despliegue</h2><p>En una <a href="https://blogs.nvidia.com/blog/roscon-2025-open-framework-robotics">actualización de ROSCon del 26 de octubre de 2025</a>, NVIDIA presentó Isaac ROS 4.0 como un conjunto de bibliotecas aceleradas mediante GPU y modelos de inteligencia artificial compatibles con ROS, disponible en la plataforma Jetson Thor. NVIDIA y Robotec.ai también estaban integrando un estándar de simulación de ROS en Isaac Sim para facilitar el desarrollo entre simuladores y las pruebas automatizadas.</p><p>Para un equipo de desarrollo, ese flujo puede hacer más repetibles la implementación y las pruebas del comportamiento del robot antes de llevarlo al entorno operativo. La simulación sigue siendo una herramienta de desarrollo: por sí sola no demuestra que una máquina concreta sea segura en cualquier espacio real ni bajo todas sus condiciones de uso.</p><h2>El despliegue suma actualizaciones y controles de seguridad</h2><p>La <a href="https://blogs.nvidia.com/blog/nvidia-isaac-nova-orin">plataforma Nova Orin</a> añade actualizaciones inalámbricas seguras, gestión de dispositivos y supervisión. La arquitectura de referencia incluye sensores con certificación de seguridad funcional y un controlador lógico programable de seguridad. NVIDIA también afirma que trabaja con organismos reguladores en tecnología de seguridad basada en visión para robots móviles autónomos, mientras Nova Orin puede integrarse en aplicaciones robóticas basadas en ROS.</p><p>Cada elemento cubre una parte distinta del despliegue. ROS 2 favorece la reutilización del software; Isaac ROS concentra las funciones aceleradas de percepción y movimiento; Isaac Sim permite repetir pruebas; y Nova Orin aporta controles operativos y orientados a la seguridad. Ninguno de estos componentes equivale a una aprobación regulatoria general para cualquier robot o entorno.</p><p>Isaac ROS conecta una base conocida de ROS 2 con objetivos de estación de trabajo, DGX Spark y Jetson, pero la conexión no convierte el desarrollo en un proceso llave en mano. La integración del hardware, la validación del comportamiento y el cumplimiento normativo siguen dependiendo de la máquina, su entorno operativo y las autoridades pertinentes. El anuncio de junio de 2026 define una ruta de plataforma para desarrolladores de robots de campo; no garantiza por sí mismo un despliegue seguro y aprobado.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://blogs.nvidia.com/blog/category/robotics">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/nvidia-isaac-nova-orin">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/nvidia-life-jaiveer-singh">Official source: blogs.nvidia.com</a></li><li><a href="https://blogs.nvidia.com/blog/roscon-2025-open-framework-robotics">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/cobot-pintura-hirebotics-alcance-despliegue-limites-seguridad">Cobot Pintura Hirebotics Alcance Despliegue Limites Seguridad</a></li></ul></aside>
PrototipoReportaje
Isaac ROS acerca la pila de ROS 2 a los robots de campo
Una publicación de NVIDIA del 30 de junio de 2026 presenta Isaac ROS como una capa modular para llevar percepción, simulación, planificación y herramientas de seguridad desde el desarrollo en ROS 2 hasta estaciones de trabajo, DGX Spark y sistemas Jetson.