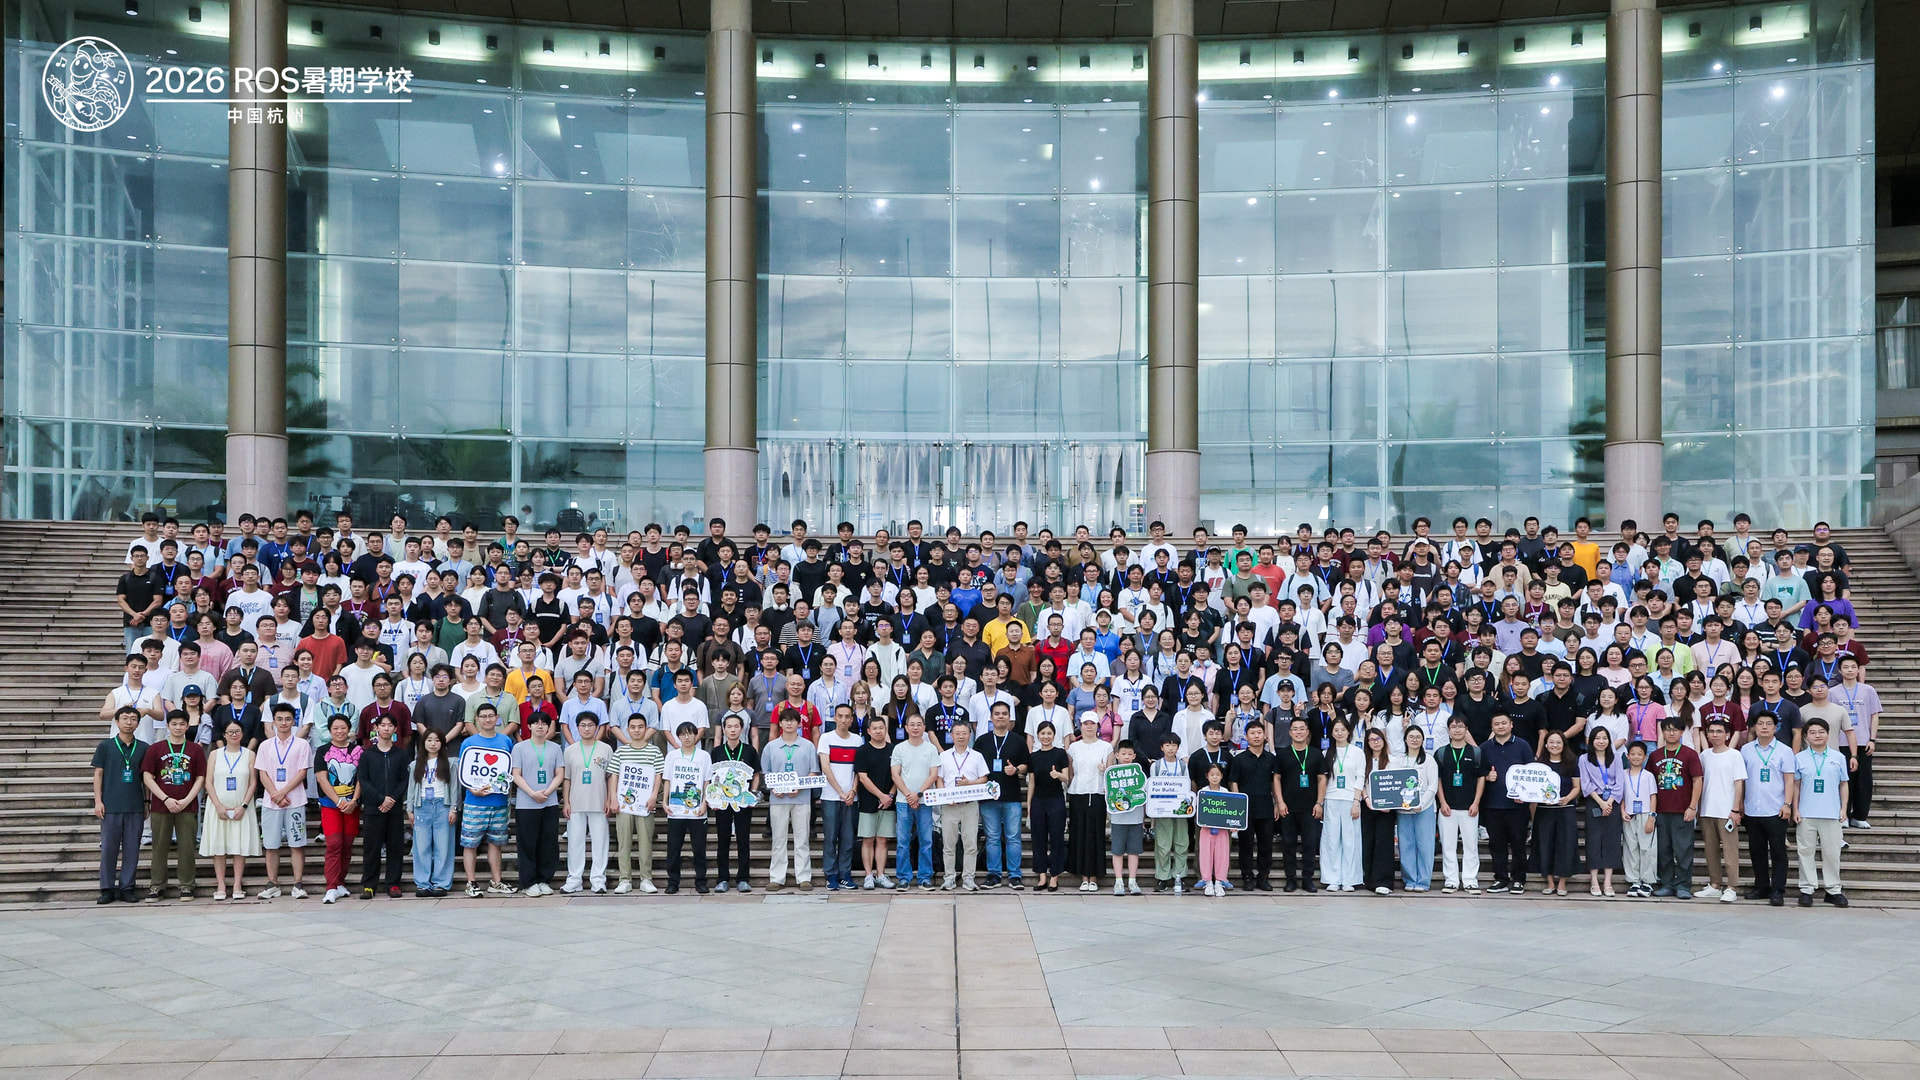
<p>Le <a href="https://discourse.openrobotics.org/t/2026-ros-summer-school-hangzhou-china-successfully-concludes/56913">compte rendu de l’École d’été ROS de Hangzhou</a> est moins utile comme annonce de produit que comme aperçu de ce que la formation en robotique ouverte considère aujourd’hui comme essentiel. Ses organisateurs décrivent sept jours de conférences, de travaux en laboratoire et de revues de projets couvrant les fondamentaux de ROS 2, la perception, la navigation, la manipulation, la simulation, les interfaces industrielles et les systèmes multi-robots. Le compte rendu montre aussi clairement ce qu’il ne fournit pas : des benchmarks indépendants, des journaux de tests reproductibles ou des preuves qu’un projet réalisé en classe est prêt pour la production.</p><h2>Un programme construit autour des interfaces</h2><p>Le programme publié couvre les principales frontières logicielles qui rendent un système robotique portable. Il comprend le développement ROS 2, les transformations de coordonnées TF2, le traitement des capteurs, le SLAM et la navigation autonome, la planification de mouvements avec MoveIt 2, la simulation, la vision, la collaboration multi-robots et l’ingénierie logicielle robotique. Les standards industriels ROS-I figurent également parmi les thèmes dédiés. Cette combinaison est importante, car un robot échoue rarement à un seul niveau. Un résultat de navigation dépend des capteurs, des transformations, du timing, des planificateurs, des pilotes matériels et de la manière dont les opérateurs observent les défaillances.</p><p>Le compte rendu indique que le programme reposait sur plusieurs parcours spécialisés menés en parallèle, plutôt que sur un cours linéaire unique. Il décrit également des travaux pratiques sur des robots mobiles, des bras collaboratifs et des kits LiDAR. C’est un choix significatif pour la robotique ouverte : les participants devaient relier les concepts logiciels à des systèmes physiques au lieu de considérer ROS comme un simple framework de programmation isolé. Toutefois, l’annonce n’identifie pas les modèles exacts de robots, les capteurs, les distributions ROS, les configurations middleware ou les versions de simulation utilisées dans chaque parcours.</p><h2>Ce que les organisateurs considèrent comme un résultat</h2><p>Selon les organisateurs, l’événement a réuni plus de 700 étudiants, chercheurs et professionnels de l’industrie issus de plus de 300 institutions. Le compte rendu indique que des formateurs d’Open Robotics, du consortium ROS-I et de laboratoires de robotique ont combiné enseignement théorique et débogage pratique. Les participants auraient réalisé des travaux de laboratoire standardisés et de petites tâches de développement robotique sur du matériel dédié.</p><p>Les démonstrations des projets finaux couvraient la navigation autonome en intérieur, la préhension fondée sur la vision, le transport coopératif par plusieurs robots, le déploiement industriel léger et des systèmes impliquant des modèles vision-langage-action ou de grands modèles de langage. Ces thèmes reflètent les priorités actuelles de la recherche, mais le compte rendu les présente comme des axes de projet plutôt que comme des résultats mesurés. Il ne publie ni taux de réussite en navigation, ni répétabilité des préhensions, ni débit de transport, ni latence, ni consommation d’énergie, ni nombre de défaillances, ni comparaison avec une référence.</p><h2>L’affirmation open source est pratique, mais encore incomplète</h2><p>L’élément le plus fort en matière de robotique ouverte est le paquet de ressources annoncé. Les organisateurs indiquent que les participants ont reçu des diapositives de cours, le code source des laboratoires, des fichiers de simulation et des tutoriels enregistrés pour poursuivre leur étude. Cela pourrait rendre le programme plus utile au-delà de la salle de classe, en particulier si les ressources incluent des dépendances dont les versions sont figées ainsi que les mêmes jeux de données ou descriptions de robots que ceux utilisés pendant les exercices.</p><p>Un détail mérite également l’attention. L’annonce décrit 23 parcours de formation parallèles, mais indique plus loin que le paquet numérique distribué couvre 20 parcours. Elle n’explique pas cette différence. La page ne fournit pas non plus de liens vers des dépôts, d’identifiants de commit, de versions de publication ou d’instructions pour reproduire les démonstrations. Tant que ces éléments ne sont pas publiés, l’affirmation concernant les ressources doit être considérée comme un livrable rapporté, et non comme une infrastructure de recherche ouverte vérifiée indépendamment.</p><h2>Ce que le compte rendu ne démontre pas</h2><p>Un compte rendu de cours n’est ni un article de benchmark ni un dossier de sécurité. L’annonce ne contient aucun protocole de test pour les robots, aucune description des procédures d’arrêt d’urgence, aucune évaluation des risques pour les espaces de travail partagés et aucun bilan des incidents ou quasi-accidents. Elle n’indique pas non plus combien de tentatives de projet ont échoué, quelle intervention des opérateurs a été nécessaire ou si les démonstrations ont été répétées avec des conditions d’éclairage, des configurations, des charges ou des conditions réseau différentes.</p><p>Cette limite est importante lorsque le compte rendu mentionne des tâches réelles de développement de petits robots. Une démonstration physique peut montrer qu’un système a fonctionné dans les conditions choisies par les organisateurs. Elle ne peut pas, à elle seule, établir sa robustesse sur différentes variantes matérielles ni prouver qu’un comportement autonome est sûr en dehors de l’environnement de formation. La même prudence s’applique aux références aux systèmes fondés sur des modèles VLA et LLM : l’annonce les identifie comme des domaines de projet, mais ne fournit aucune preuve concernant la généralisation, les commandes hallucinées, le comportement de récupération ou la supervision humaine.</p><h2>Comment utiliser cette annonce</h2><p>Pour les chercheurs et les développeurs, le compte rendu doit surtout être utilisé comme une carte de la pile ouverte, et non comme un verdict de performance. Il montre quelles interfaces sont enseignées ensemble : repères de coordonnées, chaînes de traitement des capteurs, planification, simulation, intégration industrielle et coopération à l’échelle d’une flotte. Ces frontières constituent une liste de contrôle pertinente pour évaluer un nouveau projet ROS ou une ressource de formation.</p><p>Avant de considérer un résultat comme transférable, les lecteurs devraient demander la distribution ROS et les versions des paquets, la nomenclature du matériel, la procédure de calibration, les environnements de test, les jeux de données enregistrés, les critères de réussite, la gestion des défaillances et des répétitions indépendantes. Pour les travaux sensibles en matière de sécurité, ils devraient également demander comment les personnes étaient maintenues à l’écart des espaces de travail des robots, comment les mouvements étaient arrêtés et ce qui se produisait lorsque la perception ou les communications se dégradaient. Il ne s’agit pas de critiques de l’école d’été ; ce sont les éléments de preuve nécessaires pour passer d’une démonstration pédagogique à une affirmation d’ingénierie défendable.</p><p>Le compte rendu de Hangzhou offre donc un aperçu utile et récent des pratiques de la robotique ouverte : larges, connectées au matériel et de plus en plus attentives aux standards industriels. Sa valeur réside dans la présentation de la pile et des tâches d’apprentissage que les organisateurs ont choisi d’exposer. Ses limites sont tout aussi claires. Sans artefacts publics ni résultats mesurés, il doit éclairer la planification de la recherche et la conception des programmes, et non être cité comme preuve d’une aptitude à la production ou d’une capacité robotique comparative.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://discourse.openrobotics.org/t/2026-ros-summer-school-hangzhou-china-successfully-concludes/56913">Official source: discourse.openrobotics.org</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/digit-agility-passe-du-pilote-au-deploiement-chez-toyota-canada">Digit Agility Passe Du Pilote Au Deploiement Chez Toyota Canada</a></li></ul></aside>
PrototypeArticle
École d’été ROS 2026 : ce que la pile ouverte a réellement testé
Une lecture fondée sur les faits du compte rendu de Hangzhou cartographie les outils ROS ouverts et les exercices pratiques, tout en distinguant les affirmations pédagogiques des performances robotiques mesurées.