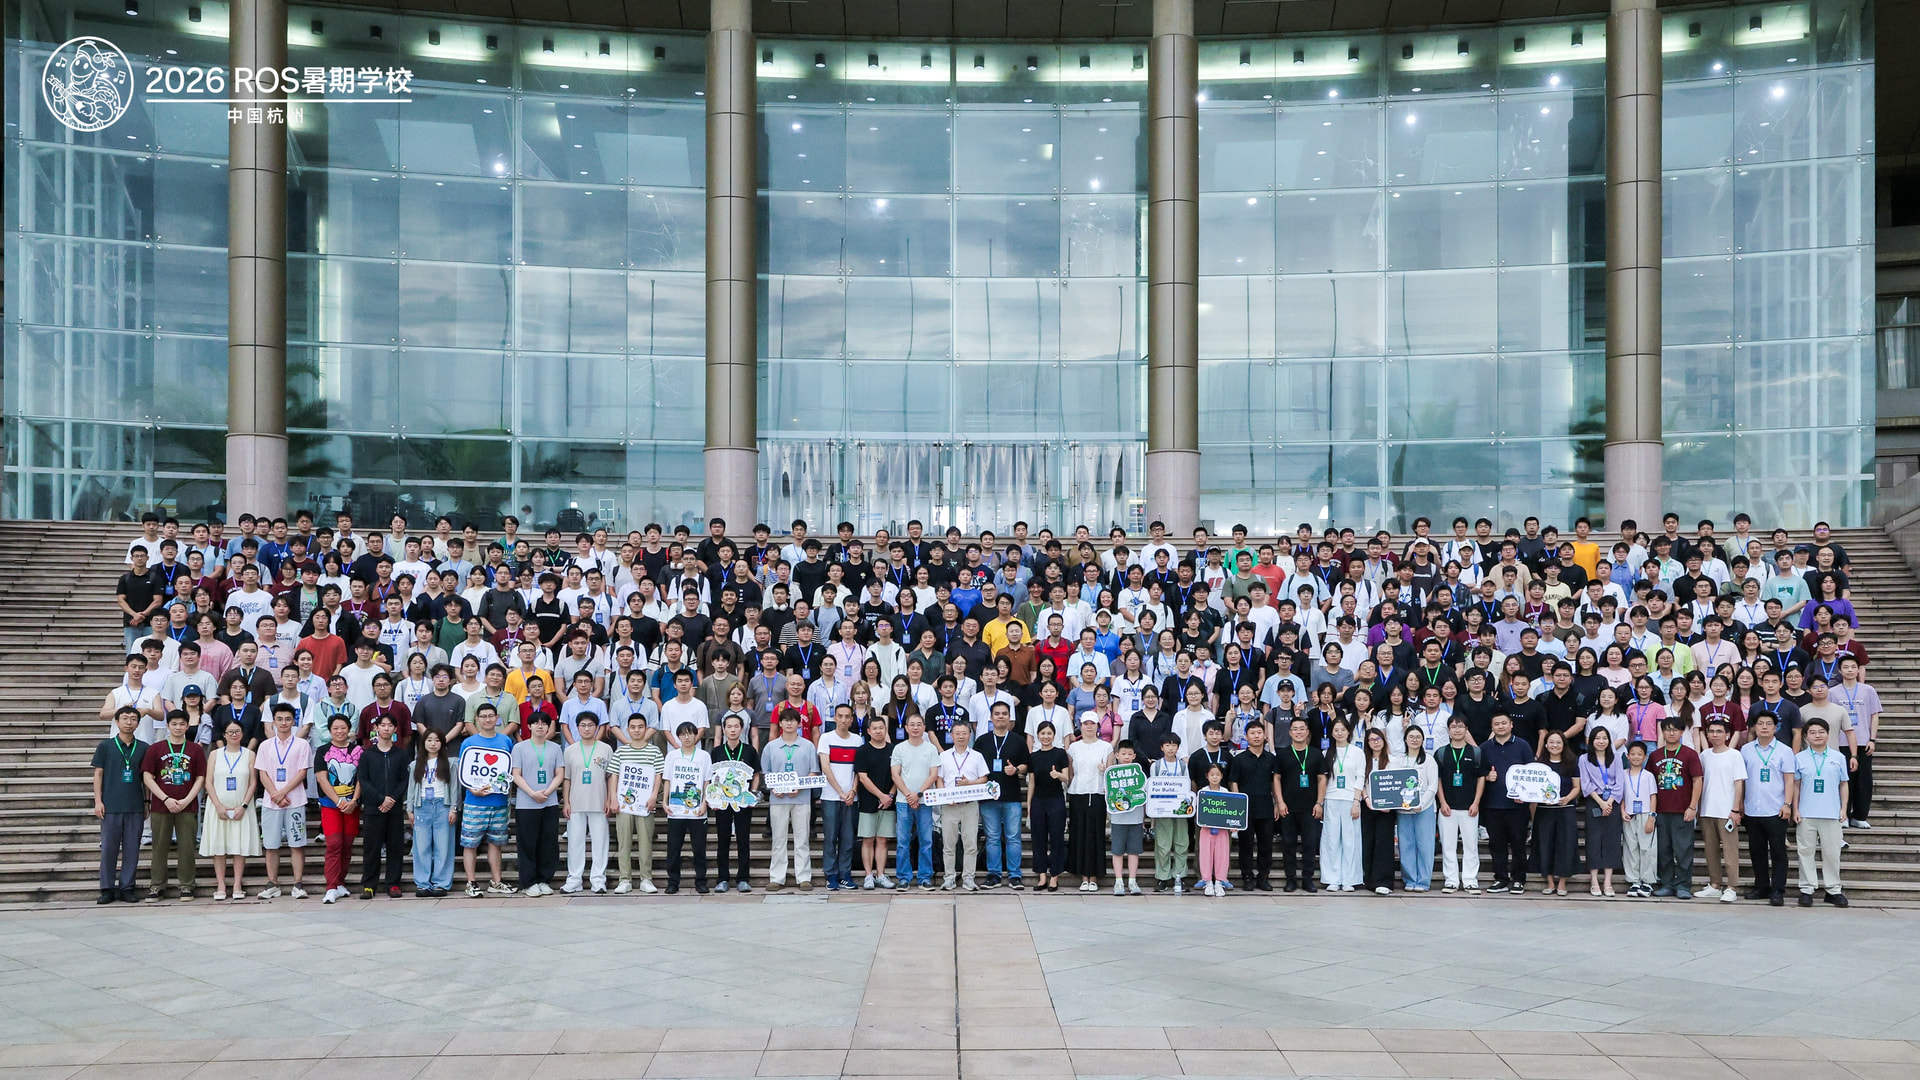
<p>El <a href="https://discourse.openrobotics.org/t/2026-ros-summer-school-hangzhou-china-successfully-concludes/56913">informe de la Escuela de verano de ROS de Hangzhou</a> resulta menos útil como anuncio de producto que como instantánea de lo que la formación en robótica abierta considera actualmente esencial. Sus organizadores describen siete días de conferencias, trabajo de laboratorio y revisiones de proyectos sobre fundamentos de ROS 2, percepción, navegación, manipulación, simulación, interfaces industriales y sistemas multirobot. El informe también deja claro lo que no ofrece: benchmarks independientes, registros de pruebas reproducibles ni pruebas de que un proyecto de aula esté listo para producción.</p><h2>Un plan de estudios construido en torno a interfaces</h2><p>El plan de estudios publicado abarca las principales fronteras de software que hacen portátil a un sistema robótico. Incluye desarrollo con ROS 2, transformaciones de coordenadas TF2, procesamiento de sensores, SLAM y navegación autónoma, planificación de movimiento con MoveIt 2, simulación, visión, colaboración multirobot e ingeniería de software robótico. Las normas industriales de ROS-I también aparecen como tema específico. Esta combinación es importante porque un robot rara vez falla en una sola capa. Un resultado de navegación depende de los sensores, las transformaciones, la temporización, los planificadores, los controladores de hardware y la forma en que los operadores observan los fallos.</p><p>El informe señala que el programa utilizó itinerarios paralelos de especialización en lugar de un único curso lineal. También describe trabajo práctico con robots móviles, brazos colaborativos y kits LiDAR. Es una elección significativa para la robótica abierta: se esperaba que los participantes conectaran los conceptos de software con sistemas físicos, en vez de tratar ROS como un marco de programación aislado. Sin embargo, el anuncio no identifica los modelos exactos de robots, sensores, distribuciones de ROS, configuraciones de middleware ni versiones de simulación utilizadas en cada itinerario.</p><h2>Qué consideran los organizadores un resultado</h2><p>Según los organizadores, el evento reunió a más de 700 estudiantes, investigadores y profesionales de la industria procedentes de más de 300 instituciones. El informe afirma que instructores de Open Robotics, el Consorcio ROS-I y laboratorios de robótica combinaron la enseñanza teórica con la depuración práctica. Según se informa, los participantes completaron prácticas de laboratorio estandarizadas y pequeñas tareas de desarrollo robótico en hardware específico.</p><p>Las demostraciones de los proyectos finales abarcaron navegación autónoma en interiores, agarre basado en visión, transporte cooperativo mediante varios robots, despliegue industrial ligero y sistemas que incorporaban modelos de visión-lenguaje-acción o modelos de lenguaje de gran tamaño. Estos temas reflejan las prioridades actuales de la investigación, pero el informe los presenta como temas de proyecto, no como resultados medidos. No publica tasas de éxito de navegación, repetibilidad del agarre, rendimiento del transporte, latencia, consumo energético, recuentos de fallos ni comparaciones con una línea base.</p><h2>La afirmación de código abierto es práctica, pero sigue incompleta</h2><p>El elemento más sólido de robótica abierta es el paquete de recursos descrito. Los organizadores afirman que los asistentes recibieron diapositivas, código fuente de laboratorio, archivos de simulación y tutoriales grabados para continuar estudiando. Esto podría hacer que el programa resultara más útil fuera del aula, especialmente si los materiales incluyen dependencias fijadas por versión y los mismos conjuntos de datos o descripciones de robots utilizados durante los ejercicios.</p><p>También hay un detalle que merece atención. El anuncio describe 23 itinerarios de formación paralelos, pero más adelante afirma que el paquete digital distribuido cubre 20 itinerarios. No explica la diferencia. La página tampoco ofrece enlaces a repositorios, identificadores de commits, versiones de lanzamiento ni instrucciones para reproducir las demostraciones. Hasta que se publiquen esos detalles, la afirmación sobre los recursos debe interpretarse como un entregable declarado, no como una infraestructura de investigación abierta verificada de forma independiente.</p><h2>Lo que el informe no demuestra</h2><p>Un informe de curso no es un artículo de benchmarks ni un expediente de seguridad. El anuncio no contiene ningún protocolo de pruebas para los robots, ninguna descripción de los procedimientos de parada de emergencia, ninguna evaluación de riesgos para espacios de trabajo compartidos ni información sobre incidentes o cuasi accidentes. Tampoco indica cuántos intentos de proyecto fallaron, cuánta intervención del operador fue necesaria o si las demostraciones se repitieron con cambios en la iluminación, la disposición, las cargas o las condiciones de red.</p><p>Esa limitación es importante cuando el informe menciona tareas reales de desarrollo de minirrobots. Una demostración física puede mostrar que un sistema funcionó en las condiciones elegidas por los organizadores. Por sí sola, no puede establecer su robustez en distintas variantes de hardware ni demostrar que un comportamiento autónomo sea seguro fuera del entorno de formación. La misma cautela se aplica a las referencias a sistemas basados en VLA y LLM: el anuncio los identifica como áreas de proyecto, pero no aporta pruebas sobre generalización, comandos alucinados, comportamiento de recuperación o supervisión humana.</p><h2>Cómo utilizar este anuncio</h2><p>Para investigadores y desarrolladores, el informe se utiliza mejor como un mapa del stack abierto que como un veredicto de rendimiento. Muestra qué interfaces se enseñan conjuntamente: marcos de coordenadas, canalizaciones de sensores, planificación, simulación, integración industrial y cooperación a nivel de flota. Esas fronteras constituyen una lista de comprobación razonable al evaluar un nuevo proyecto de ROS o un recurso formativo.</p><p>Antes de considerar transferible cualquier resultado, los lectores deberían solicitar la distribución de ROS y las versiones de los paquetes, la lista de materiales del hardware, el procedimiento de calibración, los entornos de prueba, los conjuntos de datos registrados, los criterios de éxito, la gestión de fallos y repeticiones independientes. En trabajos sensibles a la seguridad, también deberían preguntar cómo se mantuvo a las personas fuera de los espacios de trabajo de los robots, cómo se detuvo el movimiento y qué ocurrió cuando se degradaron la percepción o las comunicaciones. No son críticas a la escuela de verano; son las pruebas necesarias para pasar de una demostración educativa a una afirmación de ingeniería defendible.</p><p>Por tanto, el informe de Hangzhou ofrece una visión reciente y útil de la práctica de la robótica abierta: amplia, conectada al hardware y cada vez más atenta a las normas industriales. Su valor reside en mostrar el stack y las tareas de aprendizaje que los organizadores decidieron exponer. Sus límites son igualmente claros. Sin artefactos públicos y resultados medidos, debería servir para orientar la planificación de la investigación y el diseño de planes de estudio, no citarse como prueba de preparación para producción ni de capacidad robótica comparativa.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://rentbuyrobot.com/article/ros-summer-school-2026-open-robotics-stack">Official source: rentbuyrobot.com</a></li><li><a href="https://discourse.openrobotics.org/t/2026-ros-summer-school-hangzhou-china-successfully-concludes/56913">Official source: discourse.openrobotics.org</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/digit-agility-pasa-del-piloto-al-despliegue-con-toyota-canada">Digit Agility Pasa Del Piloto Al Despliegue Con Toyota Canada</a></li></ul></aside>
PrototipoReportaje
Escuela de verano de ROS 2026: qué puso realmente a prueba el stack abierto
Una lectura basada en evidencias del informe de Hangzhou identifica las herramientas abiertas de ROS y los ejercicios prácticos, separando las afirmaciones formativas del rendimiento robótico medido.