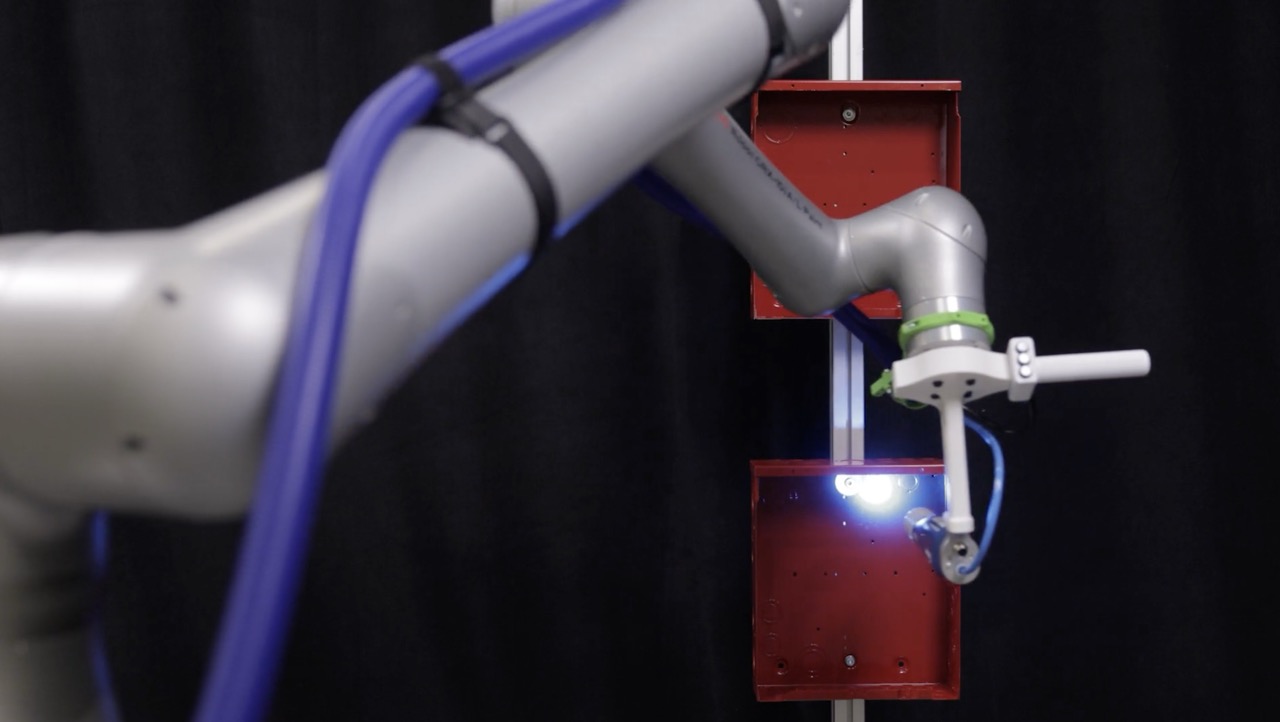
<p>Hirebotics a annoncé le 25 juin 2026 un Cobot Painter basé sur le matériel de peinture FANUC CRX-10iA/L et la plateforme Beacon sans code. L’entreprise indique que le système est disponible dès maintenant et qu’il vise la fabrication métallique à forte diversité et faibles volumes, où les lignes de peinture automatisées traditionnelles peuvent être trop coûteuses ou trop rigides. La question pratique n’est pas de savoir si le bras peut répéter une trajectoire apprise. Il s’agit de déterminer où s’arrête le raccourci de déploiement annoncé et quels contrôles de production et de sécurité restent à la charge de l’intégrateur et de l’usine.</p><h2>Ce que couvre réellement l’annonce</h2><p>Selon l’<a href='https://www.hirebotics.com/newsroom/hirebotics-launches-industrys-first-no-code-explosion-proof-cobot-solution-for-painting/'>annonce officielle de Hirebotics</a>, le Cobot Painter combine un robot collaboratif FANUC CRX-10iA/L Paint avec le logiciel Beacon. Les opérateurs peuvent utiliser une tablette ou un téléphone pour enseigner une trajectoire de pulvérisation en guidant une fois le robot dans le mouvement, puis régler la même vitesse, distance et angle pour les cycles répétés. L’entreprise décrit le bras comme antidéflagrant et affirme qu’il est homologué pour les applications de peinture liquide, de revêtement en poudre et de revêtement en gel dans des environnements dangereux.</p><p>L’annonce précise une portée de 55,82 pouces. Hirebotics présente le système comme portable : les pièces sont placées dans une cabine de peinture, le robot effectue l’opération de pulvérisation, puis l’unité peut être déplacée lorsque le flux de travail change. Cela diffère sensiblement d’une ligne automatisée avec intégration permanente d’un convoyeur, construction d’une cellule dédiée et outillage de procédé fixe.</p><h2>La promesse de déploiement est plus étroite que le titre</h2><p>La limitation la plus importante est indiquée vers la fin du communiqué : le Cobot Painter actuel ne prend en charge que la peinture stationnaire. La pièce doit être placée dans la cabine avant la pulvérisation. Le suivi de ligne, dans lequel le robot suit et peint des pièces se déplaçant en continu sur une ligne de production, est présenté comme une version future et non comme une capacité actuelle.</p><p>Cette limite compte pour les acheteurs. Un robot portable peut réduire les infrastructures fixes, mais il ne supprime pas le besoin d’un bridage stable, d’une présentation répétable des pièces, de la préparation des surfaces, du réglage du pistolet de pulvérisation, du masquage et de l’inspection après traitement. Une portée de 55,82 pouces peut être utile pour de grandes fabrications, mais la portée seule ne garantit ni la couverture de géométries complexes, ni l’accès aux surfaces en retrait, ni une qualité de finition acceptable selon les différents revêtements. L’annonce ne publie pas de données sur le temps de cycle, les objectifs de débit, les mesures d’efficacité de transfert, les résultats d’épaisseur de revêtement ou les taux de défauts indépendants.</p><p>Hirebotics affirme également que le système peut être déployé en quelques jours plutôt qu’en plusieurs mois. Il s’agit d’une promesse de déploiement du fournisseur, et non d’un résultat mesuré présenté pour un client identifié ou une cellule de production définie. Le délai réel dépendra de la cabine existante, de l’équipement de peinture, du maintien des pièces, de la formation des opérateurs, de la configuration réseau et des contrôles locaux de conformité.</p><h2>La sécurité reste une propriété de la cellule complète</h2><p>Un robot antidéflagrant peut répondre à un problème important de classification des équipements, mais cette appellation ne doit pas être interprétée comme une autorisation à placer n’importe quel robot dans n’importe quelle zone de pulvérisation. Le dossier de sécurité comprend la cabine, la ventilation, la chimie de la peinture, les flexibles, l’équipement de pulvérisation, la mise à la terre, les arrêts d’urgence, le contrôle des accès et les procédures de maintenance. Il doit également prendre en compte l’effecteur terminal du robot et la pièce, et pas seulement le bras.</p><p>La désignation collaborative doit être considérée avec la même prudence. Les fonctions de collaboration peuvent réduire certains risques de contact, mais elles n’éliminent pas les dangers liés aux revêtements atomisés, aux équipements de pulvérisation sous pression, aux montages mobiles, aux redémarrages inattendus ou au chargement manuel. Avant le déploiement, une usine devrait documenter la zone d’exploitation prévue, vérifier la classification applicable aux environnements dangereux, tester le comportement à l’arrêt et au redémarrage, et définir qui peut enseigner des trajectoires ou modifier les paramètres du procédé. Une interface utilisable depuis un téléphone ne fournit pas ces contrôles.</p><h2>Ce qu’un déploiement professionnel devrait mesurer</h2><p>L’annonce présente un cas d’usage plausible pour les fabricants, mais une décision de production devrait s’appuyer sur des preuves locales. Un court essai de réception peut comparer le robot au procédé manuel existant en utilisant les mêmes pièces et les mêmes lots de revêtement.</p><ul><li>Mesurer le temps entre la préparation et la première pièce qualifiée, et pas seulement le temps nécessaire pour enseigner une trajectoire.</li><li>Enregistrer le temps de cycle, le temps de changement de série et les interventions de l’opérateur sur plusieurs géométries de pièces.</li><li>Mesurer séparément l’épaisseur du revêtement, la couverture, la surpulvérisation, la consommation de matière et les retouches.</li><li>Consigner les arrêts, les activations d’arrêt d’urgence, les événements d’interverrouillage et le temps de reprise pendant des équipes représentatives.</li><li>Vérifier que la portée proposée et le maintien des pièces permettent de conserver l’accès sans contraindre les opérateurs à entrer dans la zone de pulvérisation.</li></ul><p>Ces mesures montreraient si la flexibilité annoncée améliore réellement le goulot d’étranglement. Elles révéleraient aussi des limites qu’une démonstration peut masquer, comme les angles difficiles, les variations de tolérance des pièces, les changements de viscosité de la peinture ou les exigences de nettoyage entre deux tâches.</p><h2>Ce qui est confirmé et ce qui reste non démontré</h2><p>Le périmètre confirmé est celui d’un système actuel de peinture stationnaire basé sur le CRX-10iA/L Paint de FANUC et commandé via l’interface Beacon de Hirebotics. La <a href='https://www.hirebotics.com/solutions/cobot-painter/'>page produit</a> fournit des informations supplémentaires du fournisseur sur les flux de travail visés, mais elle ne transforme pas l’annonce de lancement en test indépendant des performances. Le communiqué ne cite aucun résultat client établissant le débit, la qualité de finition ou la disponibilité en production courante.</p><p>Pour les fabricants, l’annonce constitue donc une option de déploiement pertinente plutôt qu’une conclusion toute faite sur la sécurité ou le retour sur investissement. Le système peut convenir à un atelier disposant déjà d’une cabine adaptée, de pièces répétitives et du besoin d’automatiser de petits lots sans construire une ligne permanente. Il ne prouve pas que toute opération de pulvérisation manuelle peut être transférée en quelques jours, ni que le suivi de ligne annoncé pour l’avenir est disponible aujourd’hui.</p><p>La conclusion utile est donc précise : Hirebotics a annoncé une configuration portable, sans code et stationnaire de cobot de peinture destinée aux environnements de pulvérisation existants. Sa valeur doit être évaluée à partir de la qualité de finition documentée, de la consommation de matière, des changements de série et des contrôles de risques au niveau de la cellule avant d’accepter toute promesse de production plus large.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://www.hirebotics.com/newsroom/hirebotics-launches-industrys-first-no-code-explosion-proof-cobot-solution-for-painting/">Official source: hirebotics.com</a></li><li><a href="https://www.hirebotics.com/solutions/cobot-painter/">Official source: hirebotics.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/nvidia-toyota-outils-simulation-deploiement-robots">Nvidia Toyota Outils Simulation Deploiement Robots</a></li></ul></aside>
PrototypeArticle
Cobot de peinture Hirebotics : périmètre de déploiement et limites de sécurité
Hirebotics associe un cobot de peinture FANUC au logiciel Beacon sans code. L’annonce est utile, mais sa promesse de déploiement reste plus limitée qu’un dossier complet de sécurité de production.