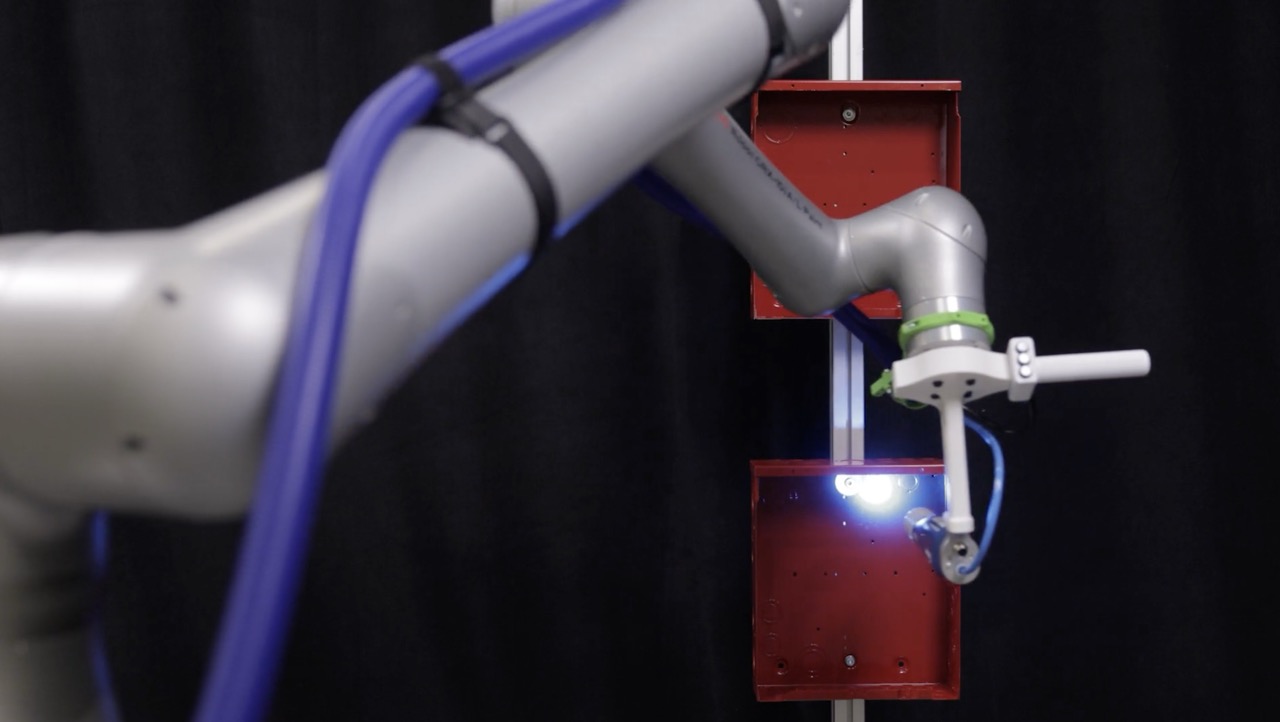
<p>Hirebotics anunció el 25 de junio de 2026 un Cobot Painter basado en el hardware de pintura FANUC CRX-10iA/L y la plataforma Beacon sin código. La empresa afirma que el sistema ya está disponible y que está destinado a la fabricación metálica de alta variedad y bajo volumen, donde las líneas de pintura automatizadas tradicionales pueden resultar demasiado costosas o inflexibles. La cuestión práctica no es si el brazo puede repetir una trayectoria enseñada, sino dónde termina el atajo de despliegue anunciado y qué controles de producción y seguridad siguen siendo responsabilidad del integrador y de la planta.</p><h2>Qué cubre realmente el anuncio</h2><p>Según el <a href="https://www.hirebotics.com/newsroom/hirebotics-launches-industrys-first-no-code-explosion-proof-cobot-solution-for-painting/">anuncio oficial de Hirebotics</a>, el Cobot Painter combina un robot colaborativo FANUC CRX-10iA/L Paint con el software Beacon. Los operadores pueden utilizar una tableta o un teléfono para enseñar una trayectoria de pulverización guiando una vez al robot durante el movimiento, y después establecer la misma velocidad, distancia y ángulo para los ciclos repetidos. La empresa describe el brazo como a prueba de explosiones y afirma que está aprobado para aplicaciones de pintura líquida, recubrimiento en polvo y recubrimiento de gel en entornos peligrosos.</p><p>El anuncio especifica un alcance de 55,82 pulgadas. Hirebotics presenta el sistema como portátil: las piezas se colocan en una cabina de pintura, el robot realiza la operación de pulverización y la unidad puede trasladarse cuando cambia el flujo de trabajo. Esto difiere sustancialmente de una línea automatizada con integración permanente de transportador, construcción de una celda específica y utillaje de proceso fijo.</p><h2>La promesa de despliegue es más limitada que el titular</h2><p>La limitación más importante aparece cerca del final del comunicado: el Cobot Painter actual solo admite pintura estacionaria. La pieza debe colocarse en la cabina antes de la pulverización. El seguimiento de línea, en el que el robot sigue y pinta piezas que se desplazan continuamente por una línea de producción, se describe como una versión futura y no como una capacidad actual.</p><p>Ese límite importa para los compradores. Un robot portátil puede reducir la infraestructura fija, pero no elimina la necesidad de una fijación estable, una presentación repetible de las piezas, la preparación de superficies, la configuración de la pistola de pulverización, el enmascarado y la inspección posterior al proceso. Un alcance de 55,82 pulgadas puede ser útil para grandes estructuras fabricadas, pero el alcance por sí solo no demuestra la cobertura de geometrías complejas, el acceso a superficies retraídas ni una calidad de acabado aceptable con distintos recubrimientos. El anuncio no publica datos sobre tiempos de ciclo, objetivos de producción, mediciones de eficiencia de transferencia, resultados de espesor del recubrimiento ni tasas independientes de defectos.</p><p>Hirebotics también afirma que el sistema puede desplegarse en días en lugar de meses. Se trata de una afirmación de despliegue del proveedor, no de un resultado medido presentado para un cliente identificado o una celda de producción definida. El tiempo necesario en la práctica dependerá de la cabina existente, el equipo de pintura, la sujeción de las piezas, la formación de los operadores, la configuración de red y las comprobaciones locales de conformidad.</p><h2>La seguridad sigue siendo una propiedad de la celda completa</h2><p>Un robot a prueba de explosiones puede resolver un problema importante de clasificación de equipos, pero la etiqueta no debe interpretarse como permiso para colocar cualquier robot en cualquier zona de pulverización. El caso de seguridad incluye la cabina, la ventilación, la química de la pintura, las mangueras, el equipo de pulverización, la puesta a tierra, las paradas de emergencia, el control de acceso y los procedimientos de mantenimiento. También debe tener en cuenta el efector final del robot y la pieza, no solo el brazo.</p><p>La designación colaborativa debe tratarse con la misma cautela. Las funciones colaborativas pueden reducir algunos riesgos de contacto, pero no eliminan los peligros derivados de los recubrimientos atomizados, los equipos de pulverización presurizados, las fijaciones móviles, los reinicios inesperados o la carga manual. Antes del despliegue, una planta debería documentar la zona de operación prevista, verificar la clasificación aplicable al entorno peligroso, probar el comportamiento de parada y reinicio y definir quién puede enseñar trayectorias o modificar los parámetros del proceso. Una interfaz utilizable desde un teléfono no proporciona esos controles.</p><h2>Qué debería medir un despliegue profesional</h2><p>El anuncio ofrece a los fabricantes un caso de uso plausible, pero una decisión de producción debería basarse en evidencias locales. Una breve prueba de aceptación puede comparar el robot con el proceso manual existente utilizando las mismas piezas y los mismos lotes de recubrimiento.</p><ul><li>Medir el tiempo desde la preparación hasta la primera pieza cualificada, no solo el tiempo necesario para enseñar una trayectoria.</li><li>Registrar el tiempo de ciclo, el tiempo de cambio y las intervenciones del operador en varias geometrías de piezas.</li><li>Medir por separado el espesor del recubrimiento, la cobertura, la sobrepulverización, el consumo de material y el retrabajo.</li><li>Registrar las paradas, las activaciones de parada de emergencia, los eventos de enclavamiento y el tiempo de recuperación durante turnos representativos.</li><li>Comprobar si el alcance propuesto y la sujeción de las piezas mantienen el acceso sin obligar a los operadores a entrar en la zona de pulverización.</li></ul><p>Estas mediciones mostrarían si la flexibilidad anunciada mejora el verdadero cuello de botella. También revelarían límites que una demostración puede ocultar, como esquinas difíciles, cambios en las tolerancias de las piezas, variaciones de viscosidad de la pintura o requisitos de limpieza entre trabajos.</p><h2>Qué está confirmado y qué sigue sin demostrarse</h2><p>El alcance confirmado es un sistema actual de pintura estacionaria basado en el CRX-10iA/L Paint de FANUC y controlado mediante la interfaz Beacon de Hirebotics. La <a href="https://www.hirebotics.com/solutions/cobot-painter/">página del producto</a> ofrece detalles adicionales del proveedor sobre los flujos de trabajo previstos, pero no convierte el anuncio de lanzamiento en una prueba de rendimiento independiente. El comunicado no presenta resultados de ningún cliente identificado que establezcan producción, calidad de acabado o disponibilidad en la producción rutinaria.</p><p>Para los fabricantes, esto convierte el anuncio en una opción de despliegue relevante, no en una conclusión preparada sobre seguridad o retorno de la inversión. El sistema puede ser adecuado cuando un taller ya dispone de una cabina apropiada, piezas repetitivas y la necesidad de automatizar lotes pequeños sin construir una línea permanente. No demuestra que cualquier operación manual de pulverización pueda transferirse en días, ni que el futuro seguimiento de línea esté disponible hoy.</p><p>La conclusión útil es, por tanto, específica: Hirebotics ha anunciado una configuración portátil, sin código y estacionaria de cobot de pintura dirigida a entornos de pulverización existentes. Su valor debe juzgarse mediante la calidad de acabado documentada, el consumo de material, los cambios de producción y los controles de riesgo a nivel de celda antes de aceptar cualquier afirmación de producción más amplia.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://www.hirebotics.com/newsroom/hirebotics-launches-industrys-first-no-code-explosion-proof-cobot-solution-for-painting/">Official source: hirebotics.com</a></li><li><a href="https://www.hirebotics.com/solutions/cobot-painter/">Official source: hirebotics.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/nvidia-toyota-herramientas-simulacion-despliegue-robots">Nvidia Toyota Herramientas Simulacion Despliegue Robots</a></li></ul></aside>
PrototipoReportaje
Cobot de pintura de Hirebotics: alcance del despliegue y límites de seguridad
Hirebotics combina un cobot de pintura FANUC con el software Beacon sin código. La promesa de despliegue es más limitada que un caso completo de seguridad de producción.