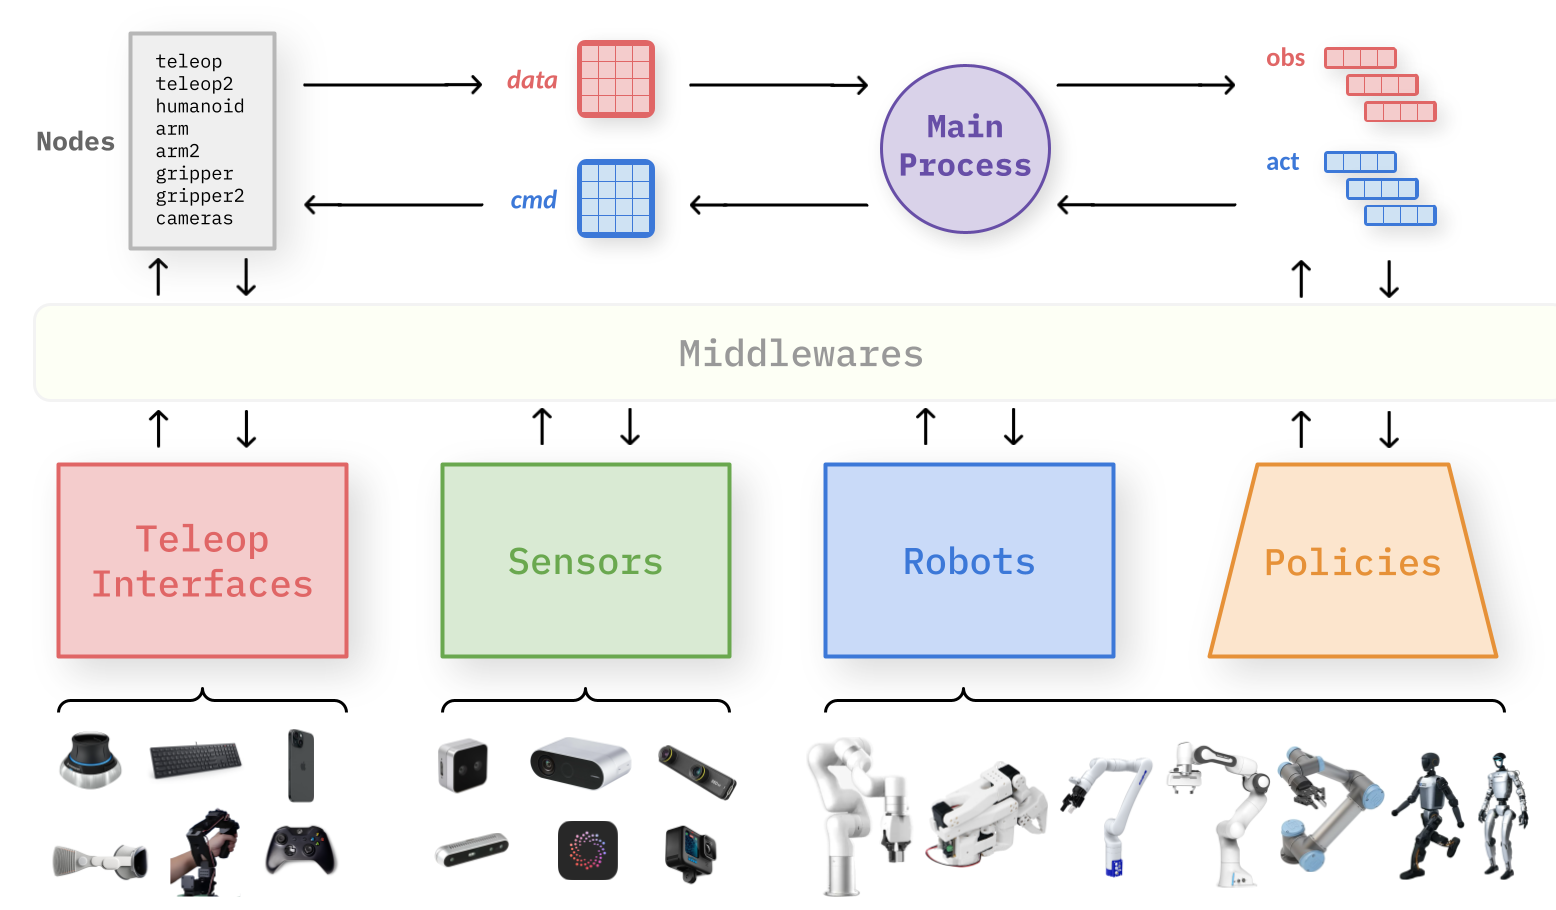
<p>La recherche en robotique perd souvent du temps avant même le début d’une expérience. Un nouveau bras, un humanoïde ou une configuration différente de capteurs peut nécessiter des semaines d’intégration spécifique à la plateforme, obligeant les chercheurs à reconstruire les logiciels de contrôle, de collecte de données et de téléopération au lieu de tester un nouveau comportement. Le Robotics Institute de Carnegie Mellon University a annoncé RIO, un framework open source destiné à réduire ce travail de configuration répétitif.</p><p>L’<a href="https://www.ri.cmu.edu/robot-io/">annonce officielle de la CMU</a> décrit RIO comme une interface unifiée pour le contrôle des robots, la collecte de données, la téléopération et le déploiement de systèmes d’IA. Son objectif est pratique : permettre à une équipe de recherche de réutiliser des composants logiciels tout en passant d’un robot ou d’une configuration à l’autre. RIO est donc pertinent pour la recherche robotique ouverte, car sa promesse principale porte sur l’interopérabilité et la reproductibilité, et non sur un nouveau corps de robot ou le lancement d’un produit grand public.</p><h2>Ce que RIO est conçu pour faire</h2><p>RIO repose sur des composants modulaires qui peuvent être combinés et adaptés à différents projets de recherche. Dans son annonce, la CMU indique que le framework est destiné à fonctionner avec des bras robotiques, des humanoïdes et d’autres plateformes. Un même pipeline général peut ainsi servir à piloter un robot à distance, enregistrer des démonstrations, transmettre des données de capteurs à une politique et déployer un comportement contrôlé par IA.</p><p>Cette séparation entre les pilotes propres au matériel et la logique de recherche réutilisable répond à un problème bien connu. Une politique développée sur un robot peut dépendre d’une disposition particulière des caméras, d’une méthode de communication, d’une interface d’actionneur ou d’un format de données. Lorsque le matériel change, les chercheurs doivent souvent réécrire une grande partie de la pile avant de pouvoir déterminer si la politique elle-même se transfère. Une interface modulaire ne résout pas l’écart entre les embodiments, mais elle peut faciliter sa mesure en réduisant le nombre de modifications logicielles sans rapport introduites simultanément.</p><p>La CMU rapporte également un exercice de configuration interne au cours duquel une personne ayant une expérience en apprentissage automatique, mais aucune expérience en robotique, a configuré un bras robotique pour la téléopération en environ deux heures, en partant du déballage du matériel. Cela donne une indication utile de l’objectif d’accessibilité du projet. Il ne s’agit toutefois pas d’un benchmark général de déploiement. Le résultat concerne un exercice de configuration documenté, et non chaque robot pris en charge, chaque combinaison de capteurs ou chaque environnement de production.</p><h2>Pourquoi une infrastructure partagée compte pour la recherche</h2><p>Les projets de robotique ouverte sont souvent évalués à travers leurs algorithmes, leurs jeux de données ou leurs démonstrations. L’infrastructure moins visible qui les sous-tend peut être tout aussi importante. Si chaque laboratoire collecte les données via une interface différente, utilise des représentations incompatibles et entretient ses propres raccordements de contrôle, reproduire un résultat devient coûteux. Les chercheurs peuvent avoir du mal à déterminer si une différence vient de la méthode d’apprentissage, du matériel, des capteurs ou du pipeline logiciel.</p><p>La contribution annoncée de RIO consiste à fournir des briques communes pour ces différentes couches. En principe, cela peut aider les équipes à comparer des politiques sur plusieurs embodiments, à répéter des expériences avec moins d’intégration sur mesure et à partager des logiciels sans obliger chaque utilisateur à adopter le même robot. Cela peut également réduire la barrière d’entrée pour les étudiants et les petits laboratoires qui ne disposent pas d’une grande équipe d’ingénierie plateforme.</p><p>La valeur pratique dépendra de l’étendue et de la stabilité du support matériel. Un framework peut être flexible sur le plan architectural tout en exigeant encore un travail important pour intégrer un nouvel actionneur, une caméra, un middleware ou un contrôleur de sécurité. L’annonce de la CMU présente explicitement RIO comme un projet de recherche actif et cite l’élargissement du support matériel parmi les travaux futurs. Cette précision compte : l’annonce étaye une affirmation relative à une infrastructure de recherche, et non la conclusion que le déploiement multiplateforme est devenu courant.</p><h2>Les limites qui doivent rester visibles</h2><p>RIO ne doit pas être considéré comme une certification de sécurité ni comme un substitut au contrôleur du fabricant d’un robot, à l’évaluation des risques ou au système de protection correspondant. Une interface partagée peut simplifier la communication et le flux de données, mais elle ne garantit pas automatiquement l’évitement des collisions, les limites de force, le comportement de l’arrêt d’urgence, la cybersécurité ou la conformité aux exigences d’un laboratoire ou d’un lieu de travail donné. Ces contrôles restent dépendants du matériel, des logiciels et du contexte.</p><p>La même prudence s’applique au déploiement de l’IA. Le transfert d’une politique entre plusieurs plateformes peut faire apparaître des différences de portée, d’équilibre, d’étalonnage, de latence, de dynamique de contact et de récupération après défaillance. Une politique qui fonctionne via une interface commune n’a pas nécessairement démontré des performances ou une sécurité équivalentes sur chaque robot. Chaque transfert nécessite toujours une validation contrôlée, une supervision et un état de repli clairement défini.</p><p>Pour les chercheurs, l’utilisation pertinente de RIO est donc méthodologique. Il faut d’abord documenter le robot, les capteurs, le middleware, la politique et le format de données utilisés dans une expérience. Ensuite, il faut noter quels composants restent inchangés lorsque l’expérience passe à une autre plateforme. Enfin, il faut mesurer séparément, pour chaque embodiment, la réussite de la tâche, le taux d’intervention, la latence et les modes de défaillance. Cela permet de rendre la promesse d’interopérabilité du framework vérifiable, au lieu d’en faire une affirmation vague d’intelligence généraliste.</p><h2>Une direction utile, avec des preuves encore circonscrites</h2><p>L’annonce de la CMU identifie un véritable goulot d’étranglement : les chercheurs ont besoin d’une infrastructure fiable pour collecter les données et mener les expériences nécessaires aux systèmes modernes d’apprentissage robotique. L’approche open source et modulaire de RIO vise ce goulot d’étranglement et pourrait faciliter l’organisation et la reproductibilité des recherches multiplateformes.</p><p>Les éléments disponibles étayent actuellement une conclusion plus étroite que le langage plus large parfois employé autour des modèles de fondation pour la robotique. RIO est un framework de recherche doté d’un exemple de configuration documenté, d’un objectif déclaré de fonctionnement entre plusieurs embodiments et d’une feuille de route de développement active. Il ne prouve pas qu’une même politique d’IA puisse piloter chaque robot en toute sécurité, et il ne constitue pas non plus une plateforme de production prête à l’emploi. C’est précisément pourquoi le projet mérite d’être suivi : une meilleure infrastructure partagée peut rendre les futures affirmations sur l’apprentissage robotique plus faciles à reproduire, à comparer et à remettre en question.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://www.ri.cmu.edu/robot-io/">Official source: ri.cmu.edu</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/agility-digit-travail-entrepot-limites-securite">Agility Digit Travail Entrepot Limites Securite</a></li></ul></aside>
PrototypeArticle
Le RIO de la CMU s’attaque au déficit d’infrastructure de la recherche robotique ouverte
Le framework open source RIO de Carnegie Mellon est conçu pour transférer le contrôle, la téléopération, la collecte de données et le déploiement d’IA entre différentes plateformes robotiques. Voici ce que l’annonce permet d’affirmer — et ce qu’elle ne permet pas d’affirmer.