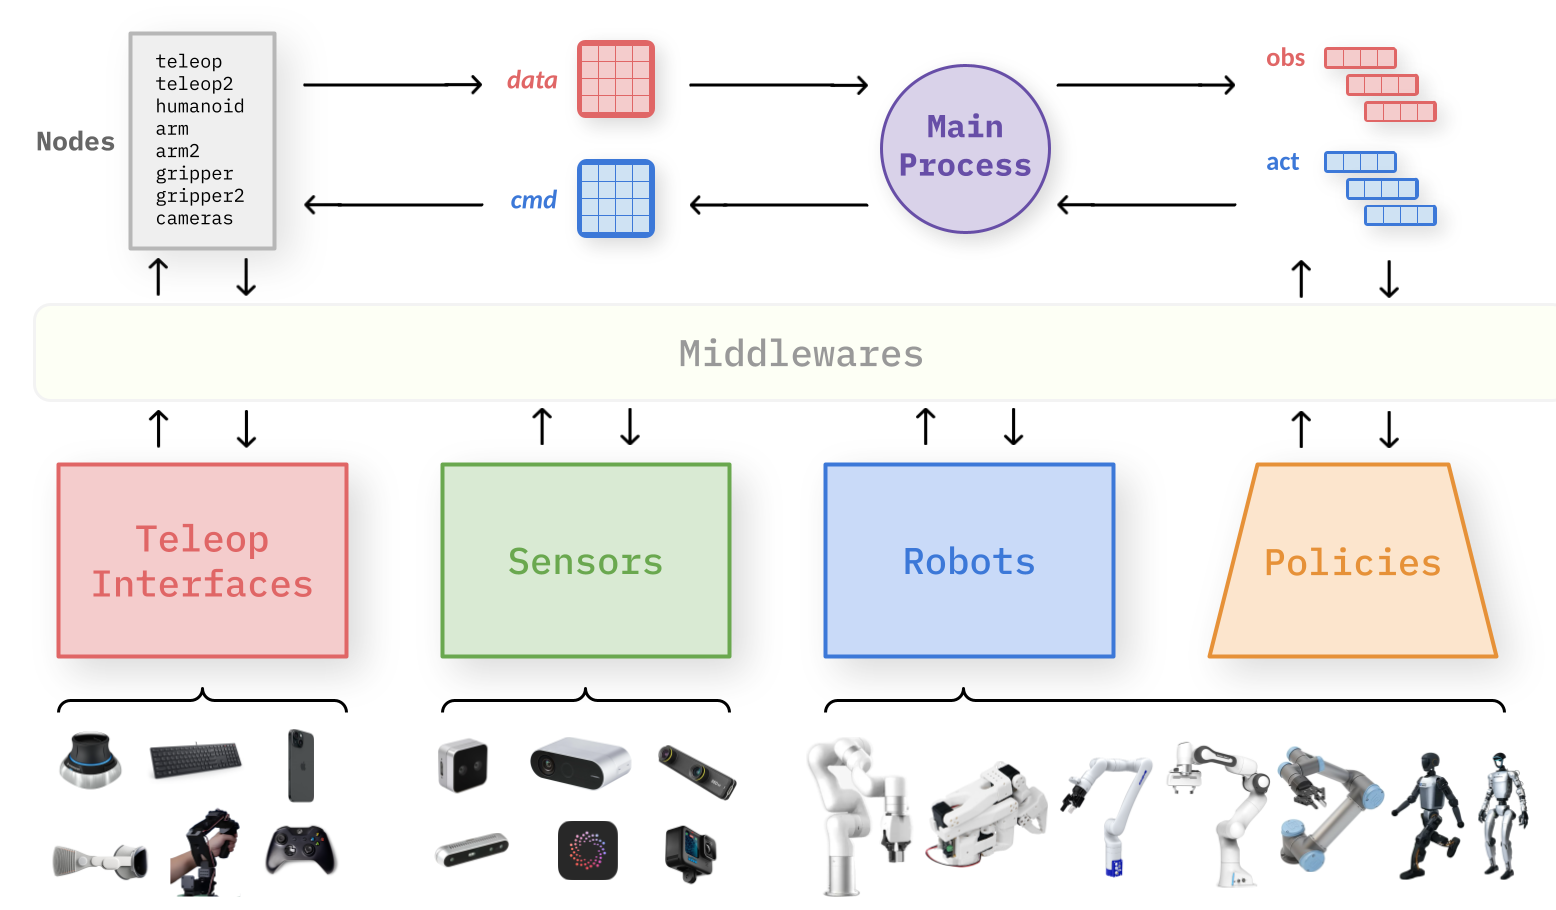
<p>La investigación robótica suele perder tiempo antes de que comience un experimento. Un nuevo brazo, humanoide o conjunto de sensores puede requerir semanas de integración específica para cada plataforma, lo que obliga a los investigadores a reconstruir el software de control, recopilación de datos y teleoperación en lugar de probar un comportamiento nuevo. El Robotics Institute de Carnegie Mellon University ha anunciado RIO, un marco de código abierto destinado a reducir ese trabajo repetitivo de configuración.</p><p>El <a href="https://www.ri.cmu.edu/robot-io/">anuncio oficial de CMU</a> describe RIO como una interfaz unificada para el control robótico, la recopilación de datos, la teleoperación y el despliegue de IA. Su propósito es práctico: permitir que un equipo de investigación reutilice componentes de software al pasar de un robot o configuración a otros. Esto hace que RIO sea relevante para la investigación robótica abierta porque su principal promesa es la interoperabilidad y la reproducibilidad, no un nuevo cuerpo robótico ni el lanzamiento de un producto dirigido al consumidor.</p><h2>Qué está diseñado para hacer RIO</h2><p>RIO se basa en componentes modulares que pueden combinarse y adaptarse a distintos proyectos de investigación. En el anuncio, CMU afirma que el marco está pensado para funcionar con brazos robóticos, humanoides y otras plataformas. Por tanto, el mismo flujo general puede utilizarse para tareas como operar un robot de forma remota, registrar demostraciones, pasar datos de sensores a una política y desplegar un comportamiento controlado por IA.</p><p>Esta separación entre los controladores específicos del hardware y la lógica de investigación reutilizable aborda un problema conocido. Una política desarrollada en un robot puede depender de una disposición concreta de cámaras, un método de comunicación, una interfaz de actuadores o un formato de datos determinados. Cuando cambia el hardware, los investigadores suelen tener que reescribir grandes partes de la pila antes de poder determinar si la propia política se transfiere. Una interfaz modular no resuelve la brecha entre configuraciones físicas, pero puede facilitar su medición porque introduce menos cambios de software ajenos al mismo tiempo.</p><p>CMU también informa de un ejercicio interno de configuración en el que un participante con experiencia en aprendizaje automático, pero sin formación en robótica, configuró un brazo robótico para teleoperación en aproximadamente dos horas, comenzando por desembalar el hardware. Esto ofrece una indicación útil del objetivo de accesibilidad del proyecto. Sin embargo, no es un parámetro general de despliegue. El resultado corresponde a un único ejercicio de configuración documentado, no a todos los robots, combinaciones de sensores o entornos de producción compatibles.</p><h2>Por qué la infraestructura compartida importa para la investigación</h2><p>Los proyectos de robótica abierta suelen evaluarse por sus algoritmos, conjuntos de datos o demostraciones. La infraestructura menos visible que los sustenta puede ser igual de importante. Si cada laboratorio recopila datos mediante una interfaz diferente, utiliza representaciones incompatibles y mantiene su propia lógica de control, reproducir un resultado se vuelve costoso. A los investigadores puede resultarles difícil determinar si una diferencia procede del método de aprendizaje, del hardware, de los sensores o del flujo de software.</p><p>La contribución declarada de RIO consiste en proporcionar componentes básicos comunes para esas capas. En principio, esto puede ayudar a los equipos a comparar políticas en más de una configuración física, repetir experimentos con menos integración personalizada y compartir software sin exigir que todos los usuarios adopten el mismo robot. También puede reducir la barrera de entrada para estudiantes y laboratorios pequeños que no pueden permitirse un gran equipo de ingeniería de plataformas.</p><p>El valor práctico dependerá de lo amplia y estable que llegue a ser la compatibilidad con el hardware. Un marco puede ser flexible desde el punto de vista arquitectónico y, aun así, requerir un trabajo considerable para incorporar un actuador, una cámara, un middleware o un controlador de seguridad nuevos. El anuncio de CMU presenta explícitamente RIO como un proyecto de investigación activo y señala la ampliación de la compatibilidad de hardware como trabajo futuro. Esta precisión importa: el anuncio respalda una afirmación sobre infraestructura de investigación, no la conclusión de que el despliegue entre plataformas se haya vuelto rutinario.</p><h2>Límites que deben seguir siendo visibles</h2><p>RIO no debe interpretarse como una certificación de seguridad ni como un sustituto del controlador del fabricante del robot, de la evaluación de riesgos o del sistema de protección correspondiente. Una interfaz compartida puede simplificar la comunicación y el flujo de datos, pero no garantiza automáticamente la prevención de colisiones, los límites de fuerza, el comportamiento de parada de emergencia, la ciberseguridad ni el cumplimiento de los requisitos de un laboratorio o lugar de trabajo concretos. Esos controles siguen dependiendo del hardware, el software y el contexto.</p><p>La misma cautela se aplica al despliegue de IA. Trasladar una política entre plataformas puede revelar diferencias de alcance, equilibrio, calibración, latencia, dinámica de contacto y recuperación ante fallos. Que una política se ejecute mediante una interfaz común no significa necesariamente que haya demostrado un rendimiento o una seguridad equivalentes en cada robot. Cada transferencia sigue necesitando validación controlada, supervisión y un estado de recuperación claro.</p><p>Por tanto, para los investigadores, el uso sensato de RIO es metodológico. Primero, hay que documentar el robot, los sensores, el middleware, la política y el formato de datos empleados en un experimento. Después, registrar qué componentes permanecen sin cambios cuando el experimento pasa a otra plataforma. Por último, medir por separado el éxito de la tarea, la tasa de intervención, la latencia y los modos de fallo para cada configuración física. Así, la promesa de interoperabilidad del marco se mantiene comprobable en lugar de convertirse en una afirmación vaga de inteligencia de propósito general.</p><h2>Una dirección útil, con evidencias todavía acotadas</h2><p>El anuncio de CMU identifica un cuello de botella real: los investigadores necesitan una infraestructura fiable para recopilar los datos y ejecutar los experimentos que requieren los sistemas modernos de aprendizaje robótico. El enfoque modular y de código abierto de RIO está dirigido a ese cuello de botella y podría facilitar la organización y reproducción de la investigación entre plataformas.</p><p>Las evidencias actuales respaldan una conclusión más limitada que el lenguaje más amplio que a veces se utiliza en torno a los modelos fundacionales para robots. RIO es un marco de investigación con un ejemplo de configuración documentado, un objetivo declarado de funcionar entre distintas configuraciones físicas y una hoja de ruta de desarrollo activa. No demuestra que una única política de IA pueda operar de forma segura cualquier robot, ni es una plataforma de producción lista para usar. Precisamente por eso merece atención el proyecto: una infraestructura compartida mejor puede hacer que las futuras afirmaciones sobre aprendizaje robótico sean más fáciles de reproducir, comparar y cuestionar.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://www.ri.cmu.edu/robot-io/">Official source: ri.cmu.edu</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/agility-digit-trabajo-almacenes-limites-seguridad">Agility Digit Trabajo Almacenes Limites Seguridad</a></li></ul></aside>
PrototipoReportaje
El RIO de CMU aborda la brecha de infraestructura en la investigación robótica abierta
El marco RIO de código abierto de Carnegie Mellon está diseñado para trasladar el control, la teleoperación, la recopilación de datos y el despliegue de IA entre distintas plataformas robóticas. Esto es lo que respalda el anuncio y lo que no.