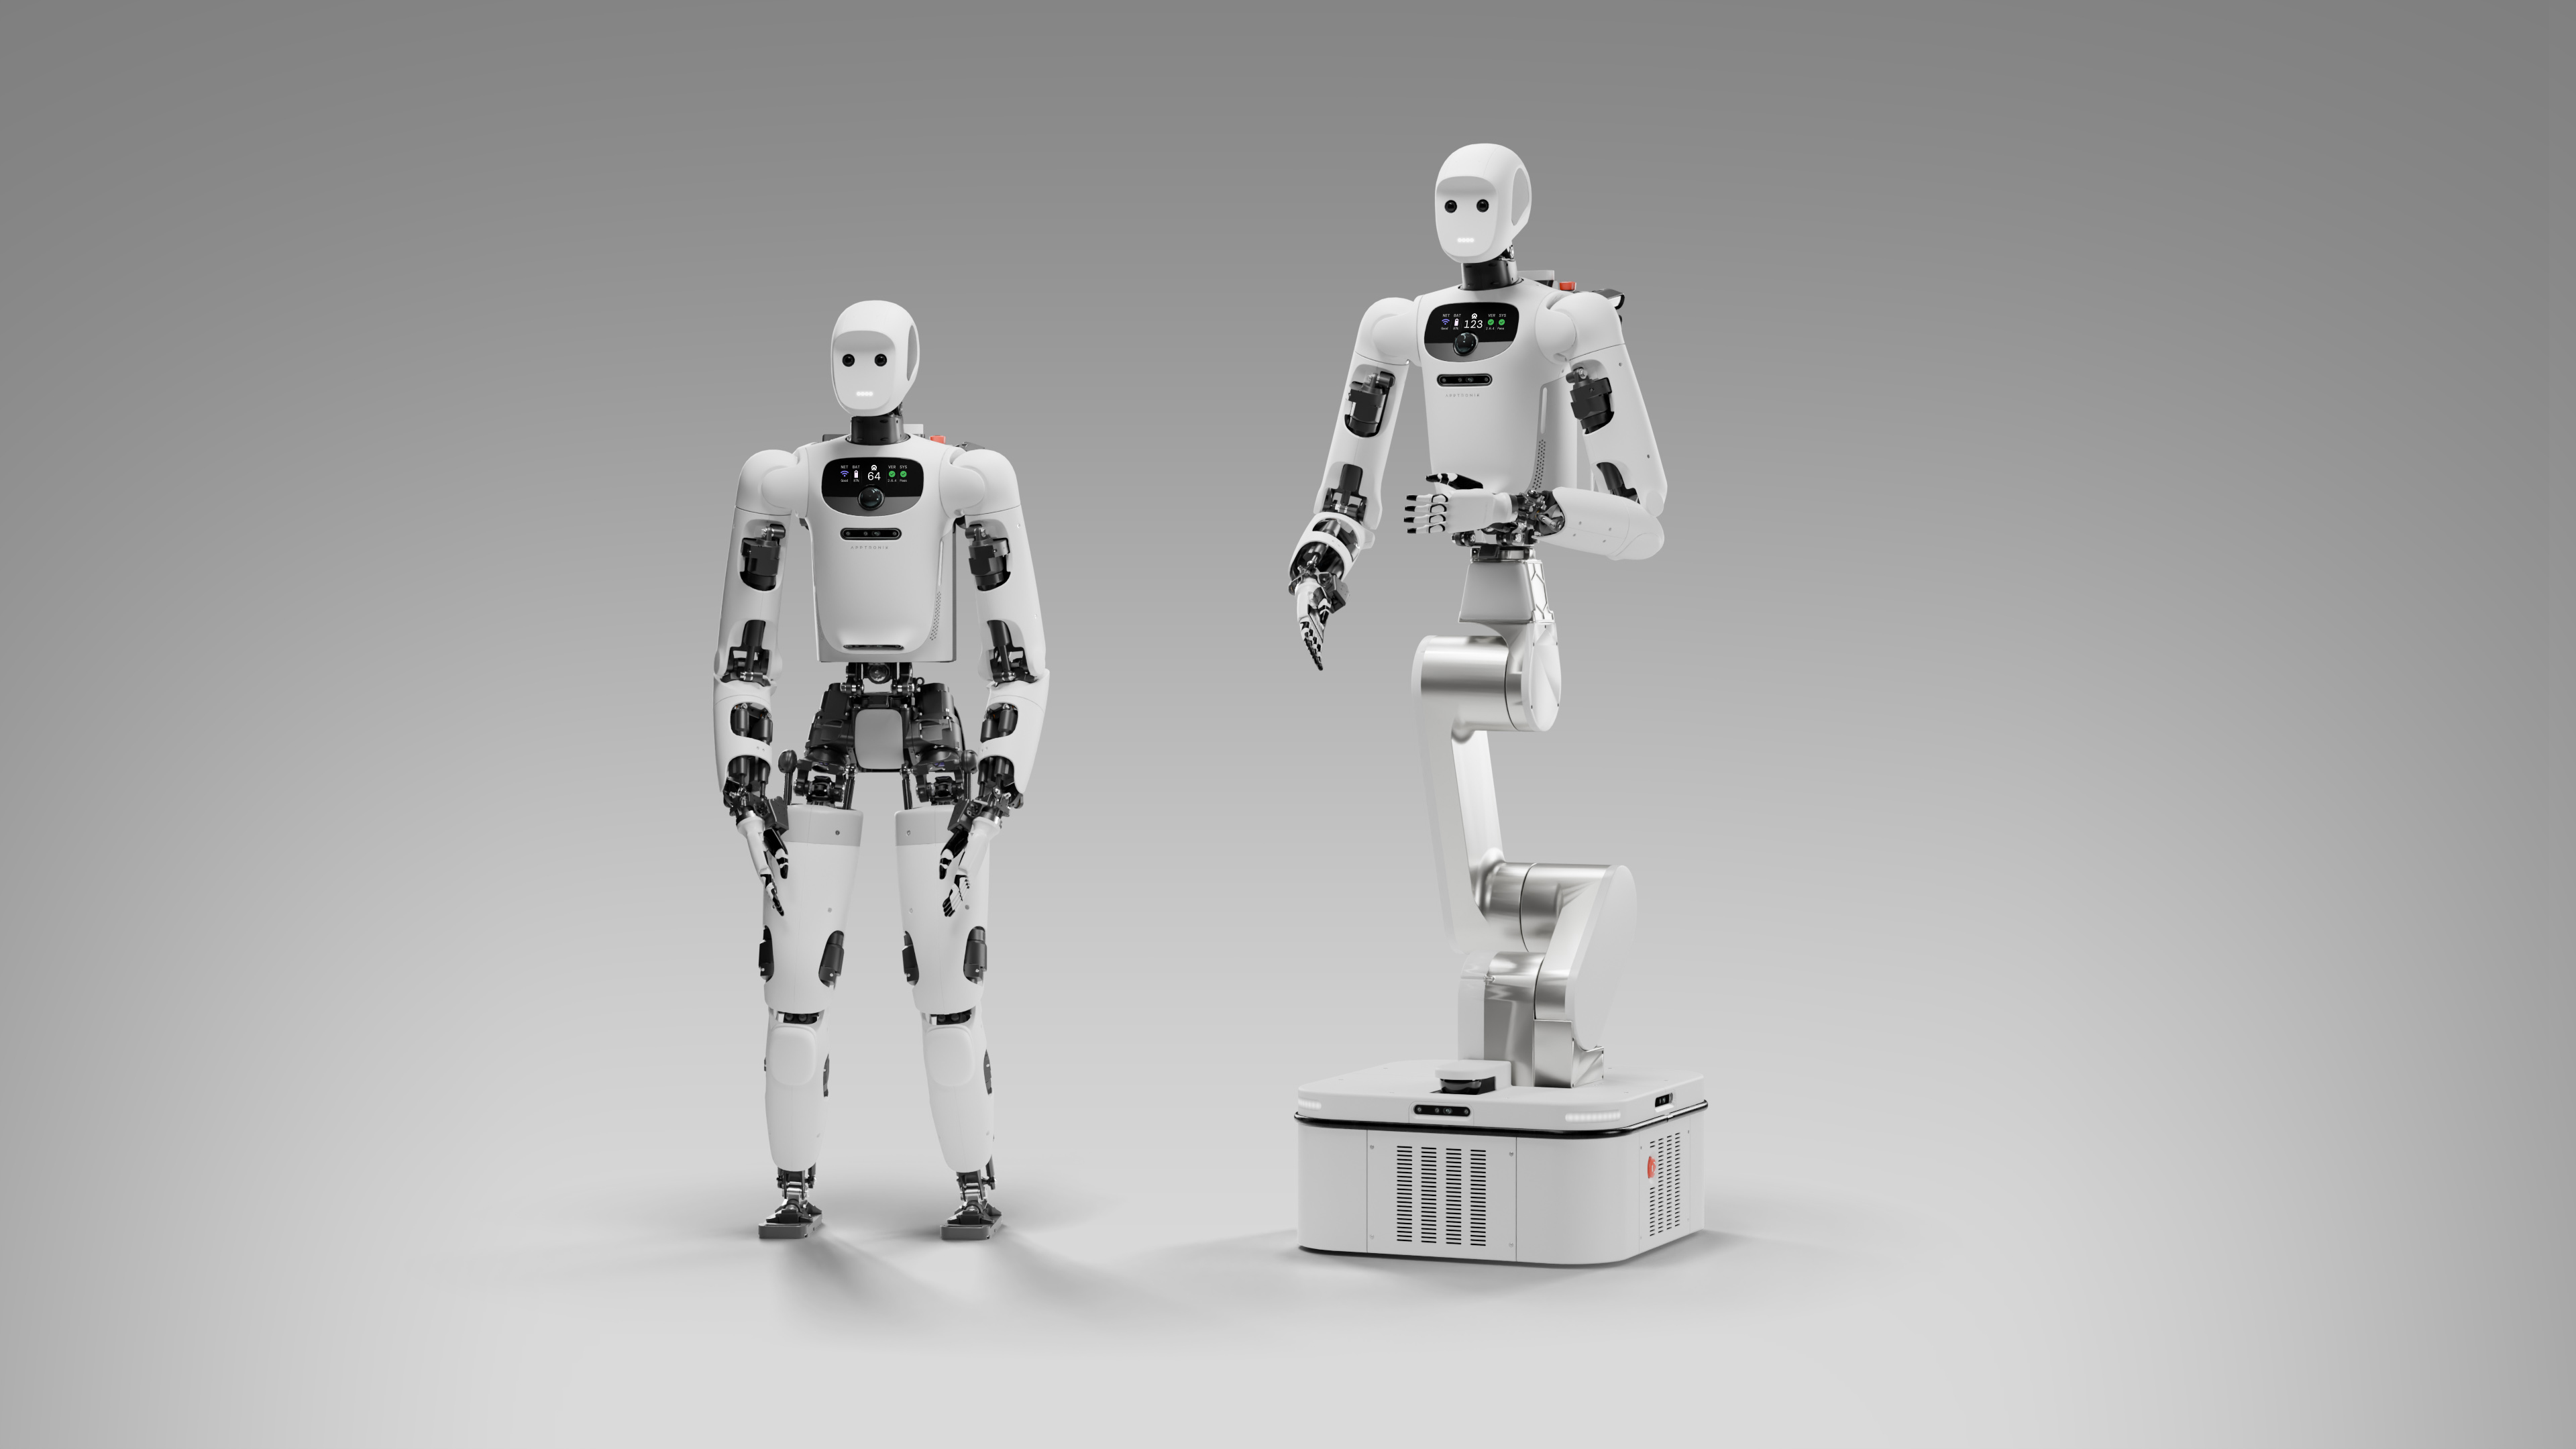
<p>L’annonce du 30 juin d’Apptronik concernant Robot Park offre un point de référence utile dans la robotique humanoïde : Apollo 2 n’est plus présenté uniquement comme une machine de laboratoire ou une démonstration de salon. L’entreprise affirme que des flottes opérationnelles collectent des données dans son site d’Austin récemment agrandi, sur des sites partenaires et chez des clients. Cela constitue une preuve d’activité de déploiement réelle. Ce n’est pas, à lui seul, la preuve qu’Apollo 2 est prêt à remplacer une cellule de production ou à fonctionner sans surveillance pendant tout un poste.</p><p>Cette distinction est importante, car l’annonce décrit principalement Robot Park comme une opération de collecte de données et d’entraînement. Apptronik affirme que le site d’Austin, d’une superficie de près de 90 000 pieds carrés, fait partie d’un réseau en expansion où les robots Apollo 2 exécutent des tâches définies par les clients dans la logistique, la fabrication, le commerce de détail et des environnements connexes. L’entreprise cite également Mercedes-Benz, GXO et Google DeepMind parmi les sites ou partenaires impliqués dans des flux de travail comparables. Il s’agit de lieux d’exploitation concrets, mais le communiqué ne publie ni le nombre de robots, ni les temps de cycle, ni les taux d’intervention, ni les critères d’acceptation propres à un déploiement donné.</p><h2>Ce qui fonctionne aujourd’hui</h2><p>Selon <a href="https://apptronik.com/news-collection/welcome-to-robot-park-where-apptroniks-apollo-goes-to-work">l’annonce d’Apptronik</a>, Apollo 2 est actif dans des configurations bipède et à base roulante. La même plateforme humanoïde centrale peut donc être utilisée pour recueillir des données dans des espaces conçus pour les personnes, tout en étant adaptée à des configurations plus conventionnelles de robots mobiles. Apptronik décrit Apollo 2 comme le cheval de trait de Robot Park depuis plus d’un an, en combinant téléopération et exécution autonome pour produire des données d’entraînement.</p><p>Cette combinaison est importante. La téléopération peut exposer un robot à des situations difficiles et produire des démonstrations qu’il serait coûteux de programmer manuellement. Des séquences autonomes peuvent ensuite vérifier si le comportement appris se transfère au-delà des conditions exactes de ces démonstrations. Apptronik ne précise toutefois pas la proportion de travail téléopéré par rapport au travail autonome, le niveau de supervision pendant les séquences autonomes ni la fréquence à laquelle un humain doit récupérer le robot. Le communiqué étaye donc l’affirmation selon laquelle des opérations d’apprentissage en conditions réelles sont en cours, et non l’affirmation plus forte selon laquelle le système serait largement autonome.</p><h2>Pourquoi la configuration mobile compte</h2><p>L’annonce indique que la configuration à base roulante est conçue pour se conformer aux normes de sécurité existantes applicables aux robots mobiles industriels. Cette formulation doit être lue avec attention. Elle décrit une intention de conception, et non une certification nommée, un résultat de conformité propre à une juridiction ou une évaluation des risques achevée sur un site. Dans les déploiements pratiques, les questions pertinentes restent locales : comment le robot partage les allées avec les personnes, comment il se comporte près des chariots élévateurs et des autres véhicules, ce qui se passe après une défaillance de navigation et qui est responsable de la récupération.</p><p>La configuration bipède poursuit un objectif différent. Apptronik affirme qu’elle offre une plus grande adaptabilité dans les environnements complexes et qu’elle sert à affiner la sécurité et la fiabilité des plateformes marcheuses. Cela fait du bipède un instrument précieux de recherche et développement, mais souligne aussi une limite : l’annonce n’établit pas que les unités Apollo 2 bipèdes et à roues présentent une fiabilité, des performances de charge utile ou un niveau d’autonomie équivalents. Ces configurations doivent être considérées comme des plateformes apparentées, avec des éléments de preuve opérationnels différents.</p><h2>Ce que l’annonce ne prouve pas</h2><p>Robot Park représente une étape importante au-delà d’une démonstration mise en scène, puisque les robots sont utilisés de manière répétée pour collecter des données dans de véritables installations et des flux de travail définis par des clients. Pourtant, les éléments de preuve publics restent en deçà d’une référence de production. Aucun chiffre n’est publié concernant la disponibilité, le débit, le temps moyen entre les défaillances, l’autonomie de la batterie, la réussite des tâches ou les incidents de sécurité. Le communiqué n’identifie pas non plus de processus client précis qui aurait été accepté pour une utilisation en production sans supervision.</p><p>Cette limite est particulièrement pertinente pour la présentation par Apptronik de ses futurs systèmes. L’entreprise affirme que les données générées par Apollo 2 serviront au développement de sa flotte commerciale Apollo 3 de prochaine génération, en partenariat avec Google DeepMind. Il s’agit d’un plan de développement prospectif, et non d’un résultat produit actuel. La présence d’Apollo 2 dans un environnement client ou partenaire doit donc être séparée de toute affirmation concernant la disponibilité, les capacités ou le calendrier de déploiement d’Apollo 3.</p><h2>La conclusion utile pour les équipes de robotique</h2><p>L’annonce de Robot Park par Apptronik doit être comprise comme la preuve d’une étape intermédiaire entre la recherche sur prototype et le déploiement industriel à grande échelle. L’entreprise décrit des flottes actives, un site d’entraînement dédié, des sites clients et partenaires, deux configurations de mobilité et une boucle d’apprentissage qui comprend à la fois le guidage humain et l’exécution autonome. Ce sont des signes substantiels de progrès technique.</p><p>Ils rappellent également ce qu’une évaluation responsable doit encore comporter. Avant d’adopter une plateforme humanoïde, un site devrait mener des essais propres aux tâches, documenter les dispositifs de protection, définir les procédures de récupération, mesurer les taux d’intervention et recueillir des éléments de preuve dans ses propres conditions de circulation, d’éclairage, de charge utile et d’effectifs. Tant que ces chiffres ne sont pas publiés, l’activité d’Apollo 2 à Robot Park doit être présentée comme un véritable travail opérationnel d’apprentissage et de déploiement — et non comme la preuve que les humanoïdes sont déjà devenus des travailleurs de production polyvalents.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://apptronik.com/news-collection/welcome-to-robot-park-where-apptroniks-apollo-goes-to-work">Official source: apptronik.com</a></li><li><a href="https://apptronik.com/apollo/apollo-2">Official source: apptronik.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/kawasaki-dexterity-bras-industriel-huit-axes-entrepots">Kawasaki Dexterity Bras Industriel Huit Axes Entrepots</a></li></ul></aside>
PrototypeArticle
Apollo 2 à Robot Park : travail réel, pas preuve de production
Apptronik affirme que des flottes d’Apollo 2 collectent des données à Robot Park et sur des sites partenaires. Voici ce que l’annonce établit — et ce qu’elle ne permet pas encore de mesurer.