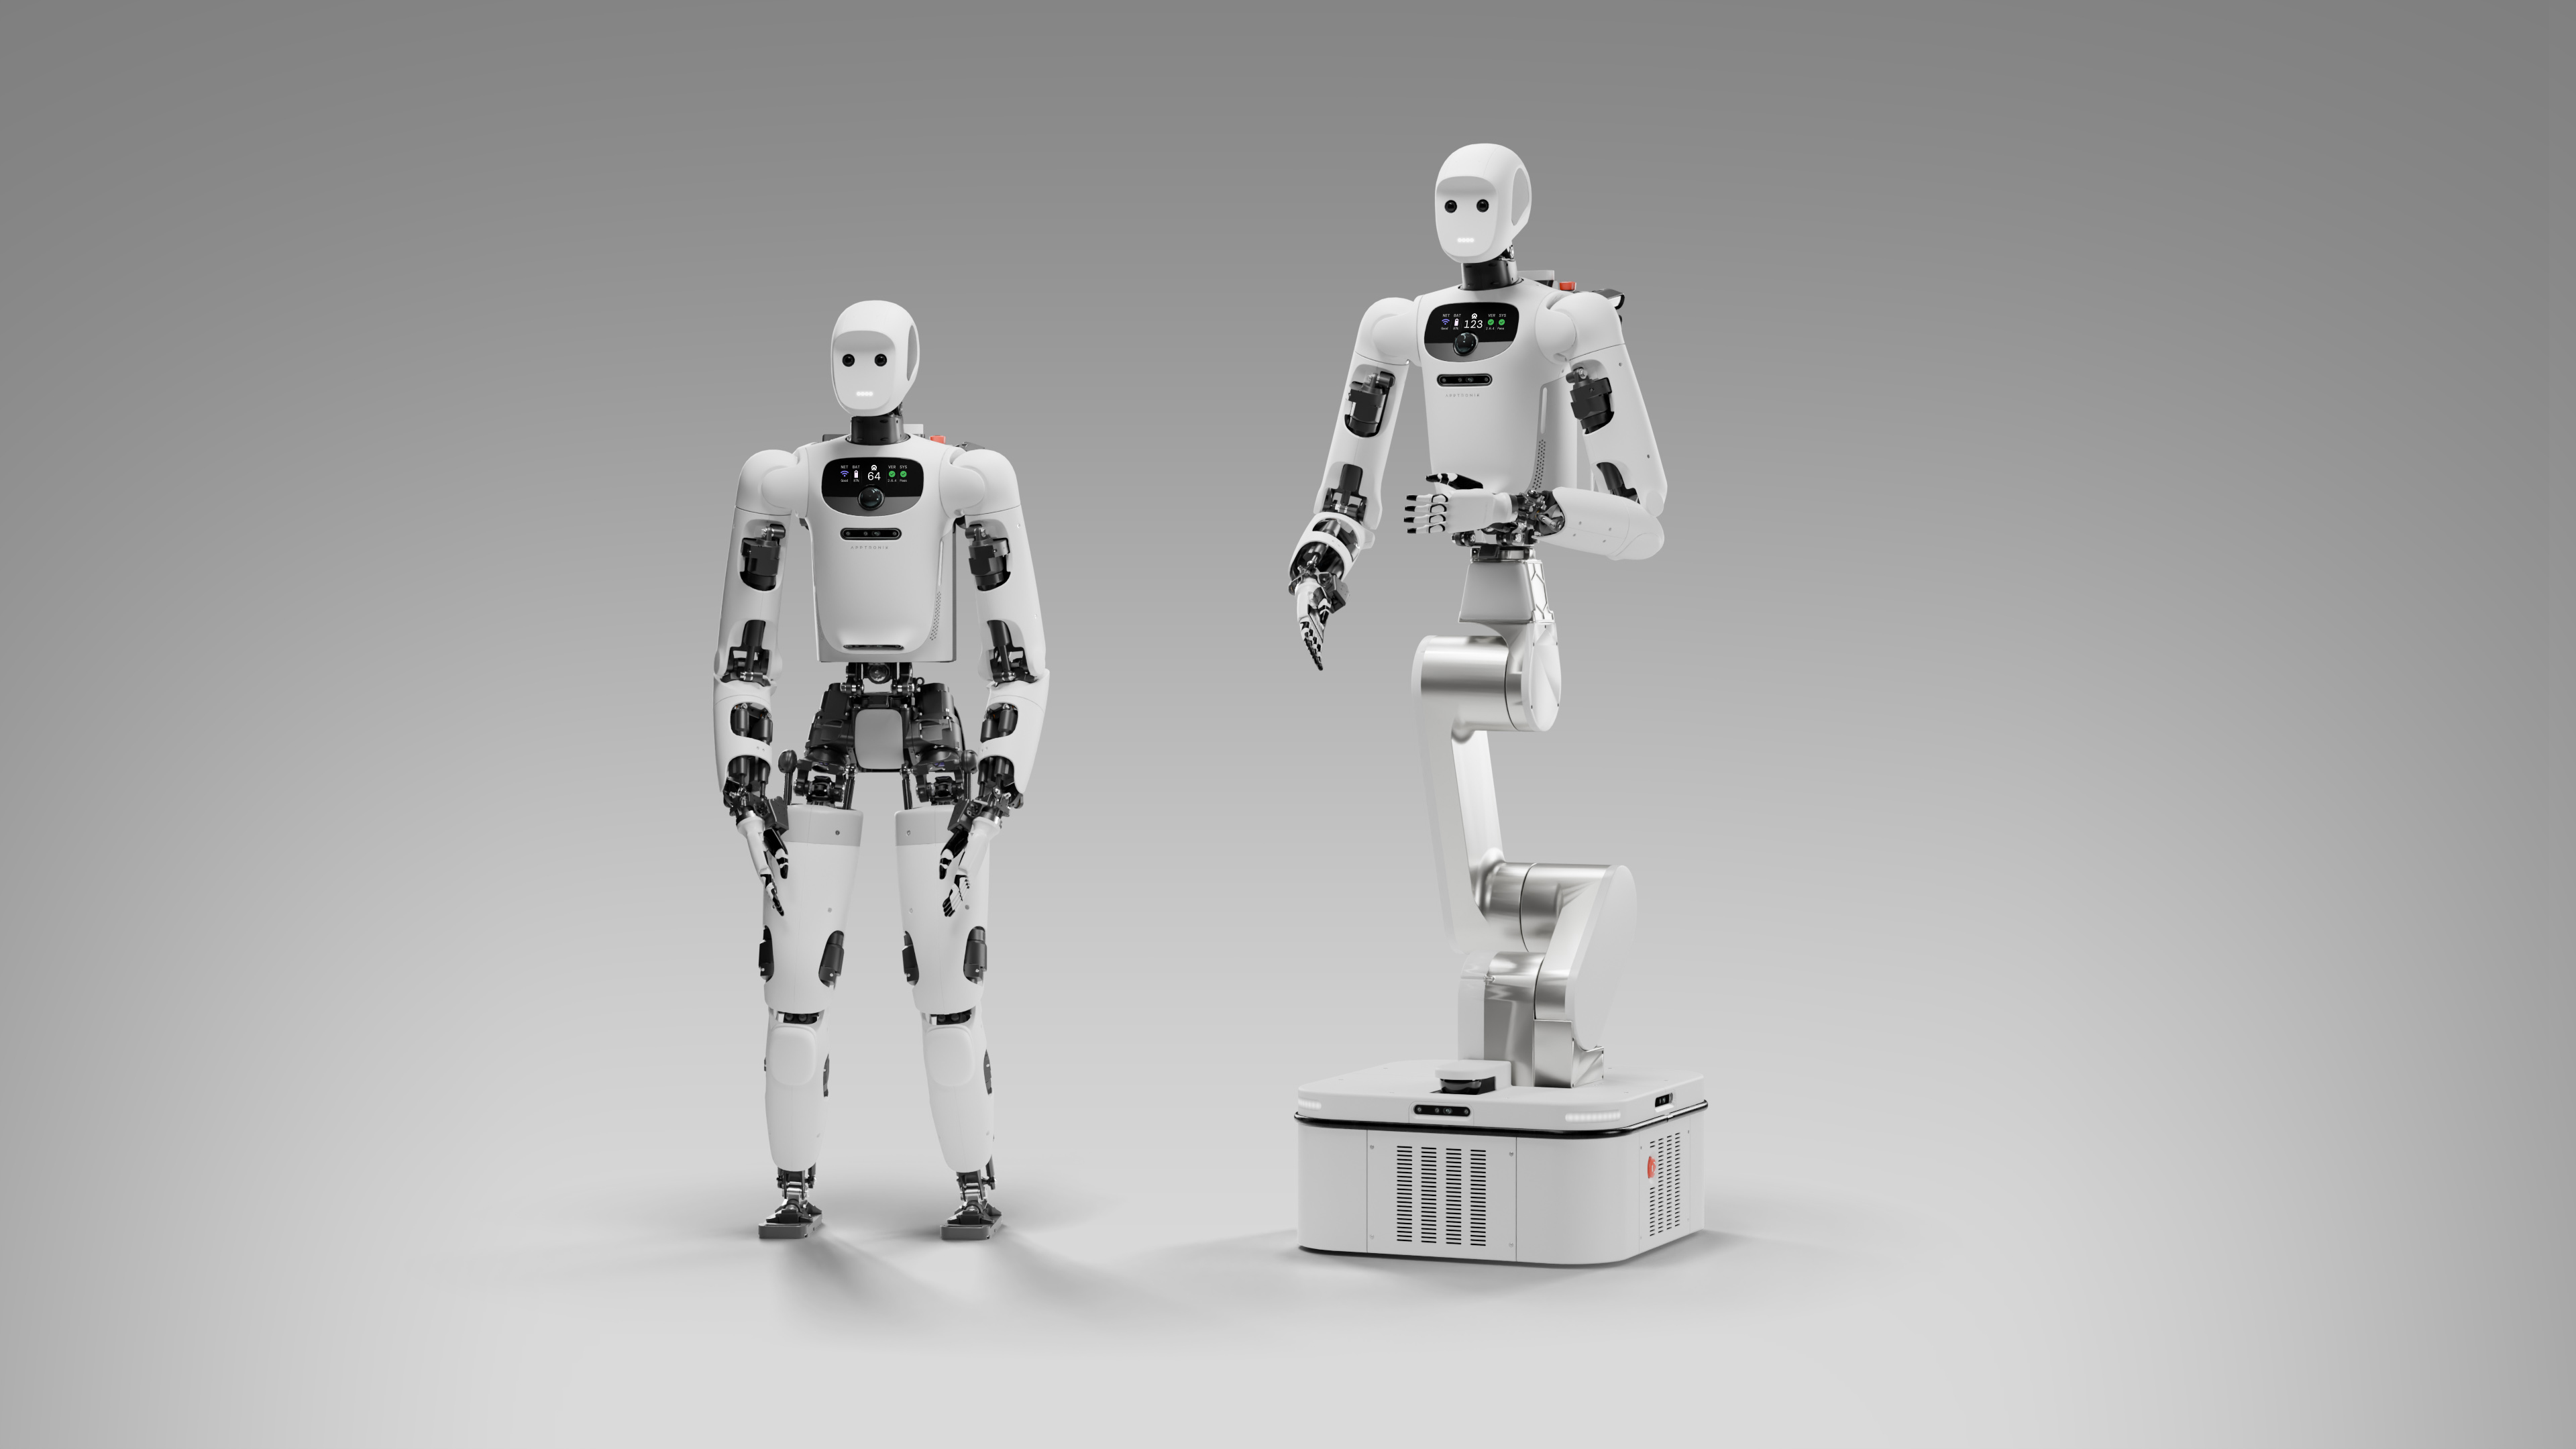
<p>El anuncio de Apptronik del 30 de junio sobre Robot Park ofrece un punto de referencia útil en robótica humanoide: Apollo 2 ya no se presenta únicamente como una máquina de laboratorio o una demostración de feria. La empresa afirma que flotas operativas recopilan datos en sus instalaciones ampliadas de Austin, en ubicaciones asociadas y en centros de clientes. Esto demuestra que existen actividades de despliegue reales. Por sí solo, no demuestra que Apollo 2 esté listo para sustituir una célula de producción o funcionar sin supervisión durante un turno completo.</p><p>La distinción importa porque el anuncio describe Robot Park principalmente como una operación de recopilación de datos y entrenamiento. Apptronik afirma que sus instalaciones de Austin, de casi 90.000 pies cuadrados, forman parte de una red en expansión donde los robots Apollo 2 realizan tareas definidas por clientes en logística, fabricación, comercio minorista y entornos relacionados. La empresa también identifica a Mercedes-Benz, GXO y Google DeepMind entre los centros o socios implicados en flujos de trabajo comparables. Son ubicaciones operativas concretas, pero el comunicado no publica el número de robots, los tiempos de ciclo, las tasas de intervención ni los criterios de aceptación de ningún despliegue individual.</p><h2>Qué está operativo hoy</h2><p>Según el <a href="https://apptronik.com/news-collection/welcome-to-robot-park-where-apptroniks-apollo-goes-to-work">anuncio de Apptronik</a>, Apollo 2 está activo tanto en configuraciones bípedas como con base sobre ruedas. Por tanto, la misma plataforma humanoide central puede utilizarse para recopilar datos en espacios diseñados para personas y, al mismo tiempo, adaptarse a configuraciones móviles más convencionales. Apptronik describe Apollo 2 como el caballo de batalla de Robot Park desde hace más de un año, combinando teleoperación y ejecución autónoma para generar datos de entrenamiento.</p><p>Esta combinación es importante. La teleoperación puede exponer al robot a situaciones difíciles y producir demostraciones que serían costosas de programar manualmente. Las ejecuciones autónomas pueden probar después si el comportamiento aprendido se transfiere más allá de las condiciones exactas de esas demostraciones. Sin embargo, Apptronik no revela la proporción de trabajo teleoperado frente al autónomo, el nivel de supervisión durante las ejecuciones autónomas ni la frecuencia con la que una persona debe recuperar el robot. Por ello, el comunicado respalda la afirmación de que ya existen operaciones de aprendizaje en el mundo real, pero no la afirmación más contundente de que el sistema sea ampliamente autónomo.</p><h2>Por qué importa la configuración móvil</h2><p>El anuncio afirma que la configuración con base sobre ruedas está diseñada para ajustarse a las normas de seguridad existentes para robots móviles industriales. Estas palabras deben leerse con cuidado. Describen una intención de diseño, no una certificación concreta, un resultado de cumplimiento específico de una jurisdicción ni una evaluación de riesgos de un centro ya completada. En los despliegues prácticos, las preguntas relevantes siguen siendo locales: cómo comparte el robot los pasillos con las personas, cómo se comporta cerca de carretillas elevadoras y otros vehículos, qué ocurre después de un fallo de navegación y quién es responsable de recuperarlo.</p><p>La configuración bípeda tiene un propósito diferente. Apptronik afirma que ofrece una mayor adaptabilidad en entornos complejos y que se utiliza para perfeccionar la seguridad y la fiabilidad de las plataformas caminantes. Esto convierte al bípedo en un instrumento valioso de investigación y desarrollo, pero también pone de relieve un límite: el anuncio no demuestra que las unidades Apollo 2 bípedas y con ruedas tengan una fiabilidad, un rendimiento de carga o una autonomía equivalentes. Las configuraciones deben tratarse como plataformas relacionadas con evidencias operativas diferentes.</p><h2>Lo que el anuncio no demuestra</h2><p>Robot Park representa un paso significativo más allá de una demostración preparada, porque los robots se utilizan repetidamente para recopilar datos en instalaciones reales y flujos de trabajo definidos por clientes. Aun así, las pruebas públicas no llegan a constituir un parámetro de producción. No hay cifras publicadas sobre disponibilidad, rendimiento, tiempo medio entre fallos, autonomía de la batería, finalización satisfactoria de tareas o incidentes de seguridad. El comunicado tampoco identifica un proceso específico de un cliente que haya sido aceptado para uso productivo sin supervisión.</p><p>Esta limitación es especialmente relevante en relación con la descripción que hace Apptronik de sus futuros sistemas. La empresa afirma que los datos generados por Apollo 2 respaldarán el desarrollo de su flota comercial Apollo 3 de próxima generación en colaboración con Google DeepMind. Se trata de un plan de desarrollo orientado al futuro, no del resultado de un producto actual. Por tanto, la presencia de Apollo 2 en un entorno de cliente o socio debe separarse de cualquier afirmación sobre la disponibilidad, las capacidades o el calendario de despliegue de Apollo 3.</p><h2>La conclusión útil para los equipos de robótica</h2><p>El anuncio de Apptronik sobre Robot Park se entiende mejor como evidencia de una fase intermedia entre la investigación de prototipos y el despliegue industrial a escala. La empresa ha descrito flotas activas, unas instalaciones de entrenamiento dedicadas, ubicaciones de clientes y socios, dos configuraciones de movilidad y un ciclo de aprendizaje que incluye tanto orientación humana como ejecución autónoma. Son señales sustanciales de progreso técnico.</p><p>También recuerdan qué necesita todavía una evaluación responsable. Antes de adoptar una plataforma humanoide, un centro necesitaría realizar pruebas específicas de cada tarea, documentar las medidas de seguridad y los procedimientos de recuperación, medir las tasas de intervención y reunir evidencias bajo sus propias condiciones de tráfico, iluminación, carga y dotación de personal. Hasta que se publiquen esas cifras, la actividad de Apollo 2 en Robot Park debe describirse como trabajo real de aprendizaje operativo y despliegue, no como una prueba de que los humanoides ya se han convertido en trabajadores de producción polivalentes.</p><section class="media-fleet-sources"><h2>Fuentes oficiales</h2><ul><li><a href="https://apptronik.com/news-collection/welcome-to-robot-park-where-apptroniks-apollo-goes-to-work">Official source: apptronik.com</a></li><li><a href="https://apptronik.com/apollo/apollo-2">Official source: apptronik.com</a></li></ul></section><aside class="media-fleet-related"><h2>También puede interesarte</h2><ul><li><a href="https://rentbuyrobot.com/es/article/">Article</a></li><li><a href="https://rentbuyrobot.com/es/article/kawasaki-dexterity-brazo-industrial-ocho-ejes-almacenes">Kawasaki Dexterity Brazo Industrial Ocho Ejes Almacenes</a></li></ul></aside>
PrototipoReportaje
Apollo 2 en Robot Park: trabajo real, no prueba de producción
Apptronik afirma que las flotas de Apollo 2 recopilan datos en Robot Park y en centros asociados. Esto es lo que demuestra el anuncio —y lo que todavía no permite medir.