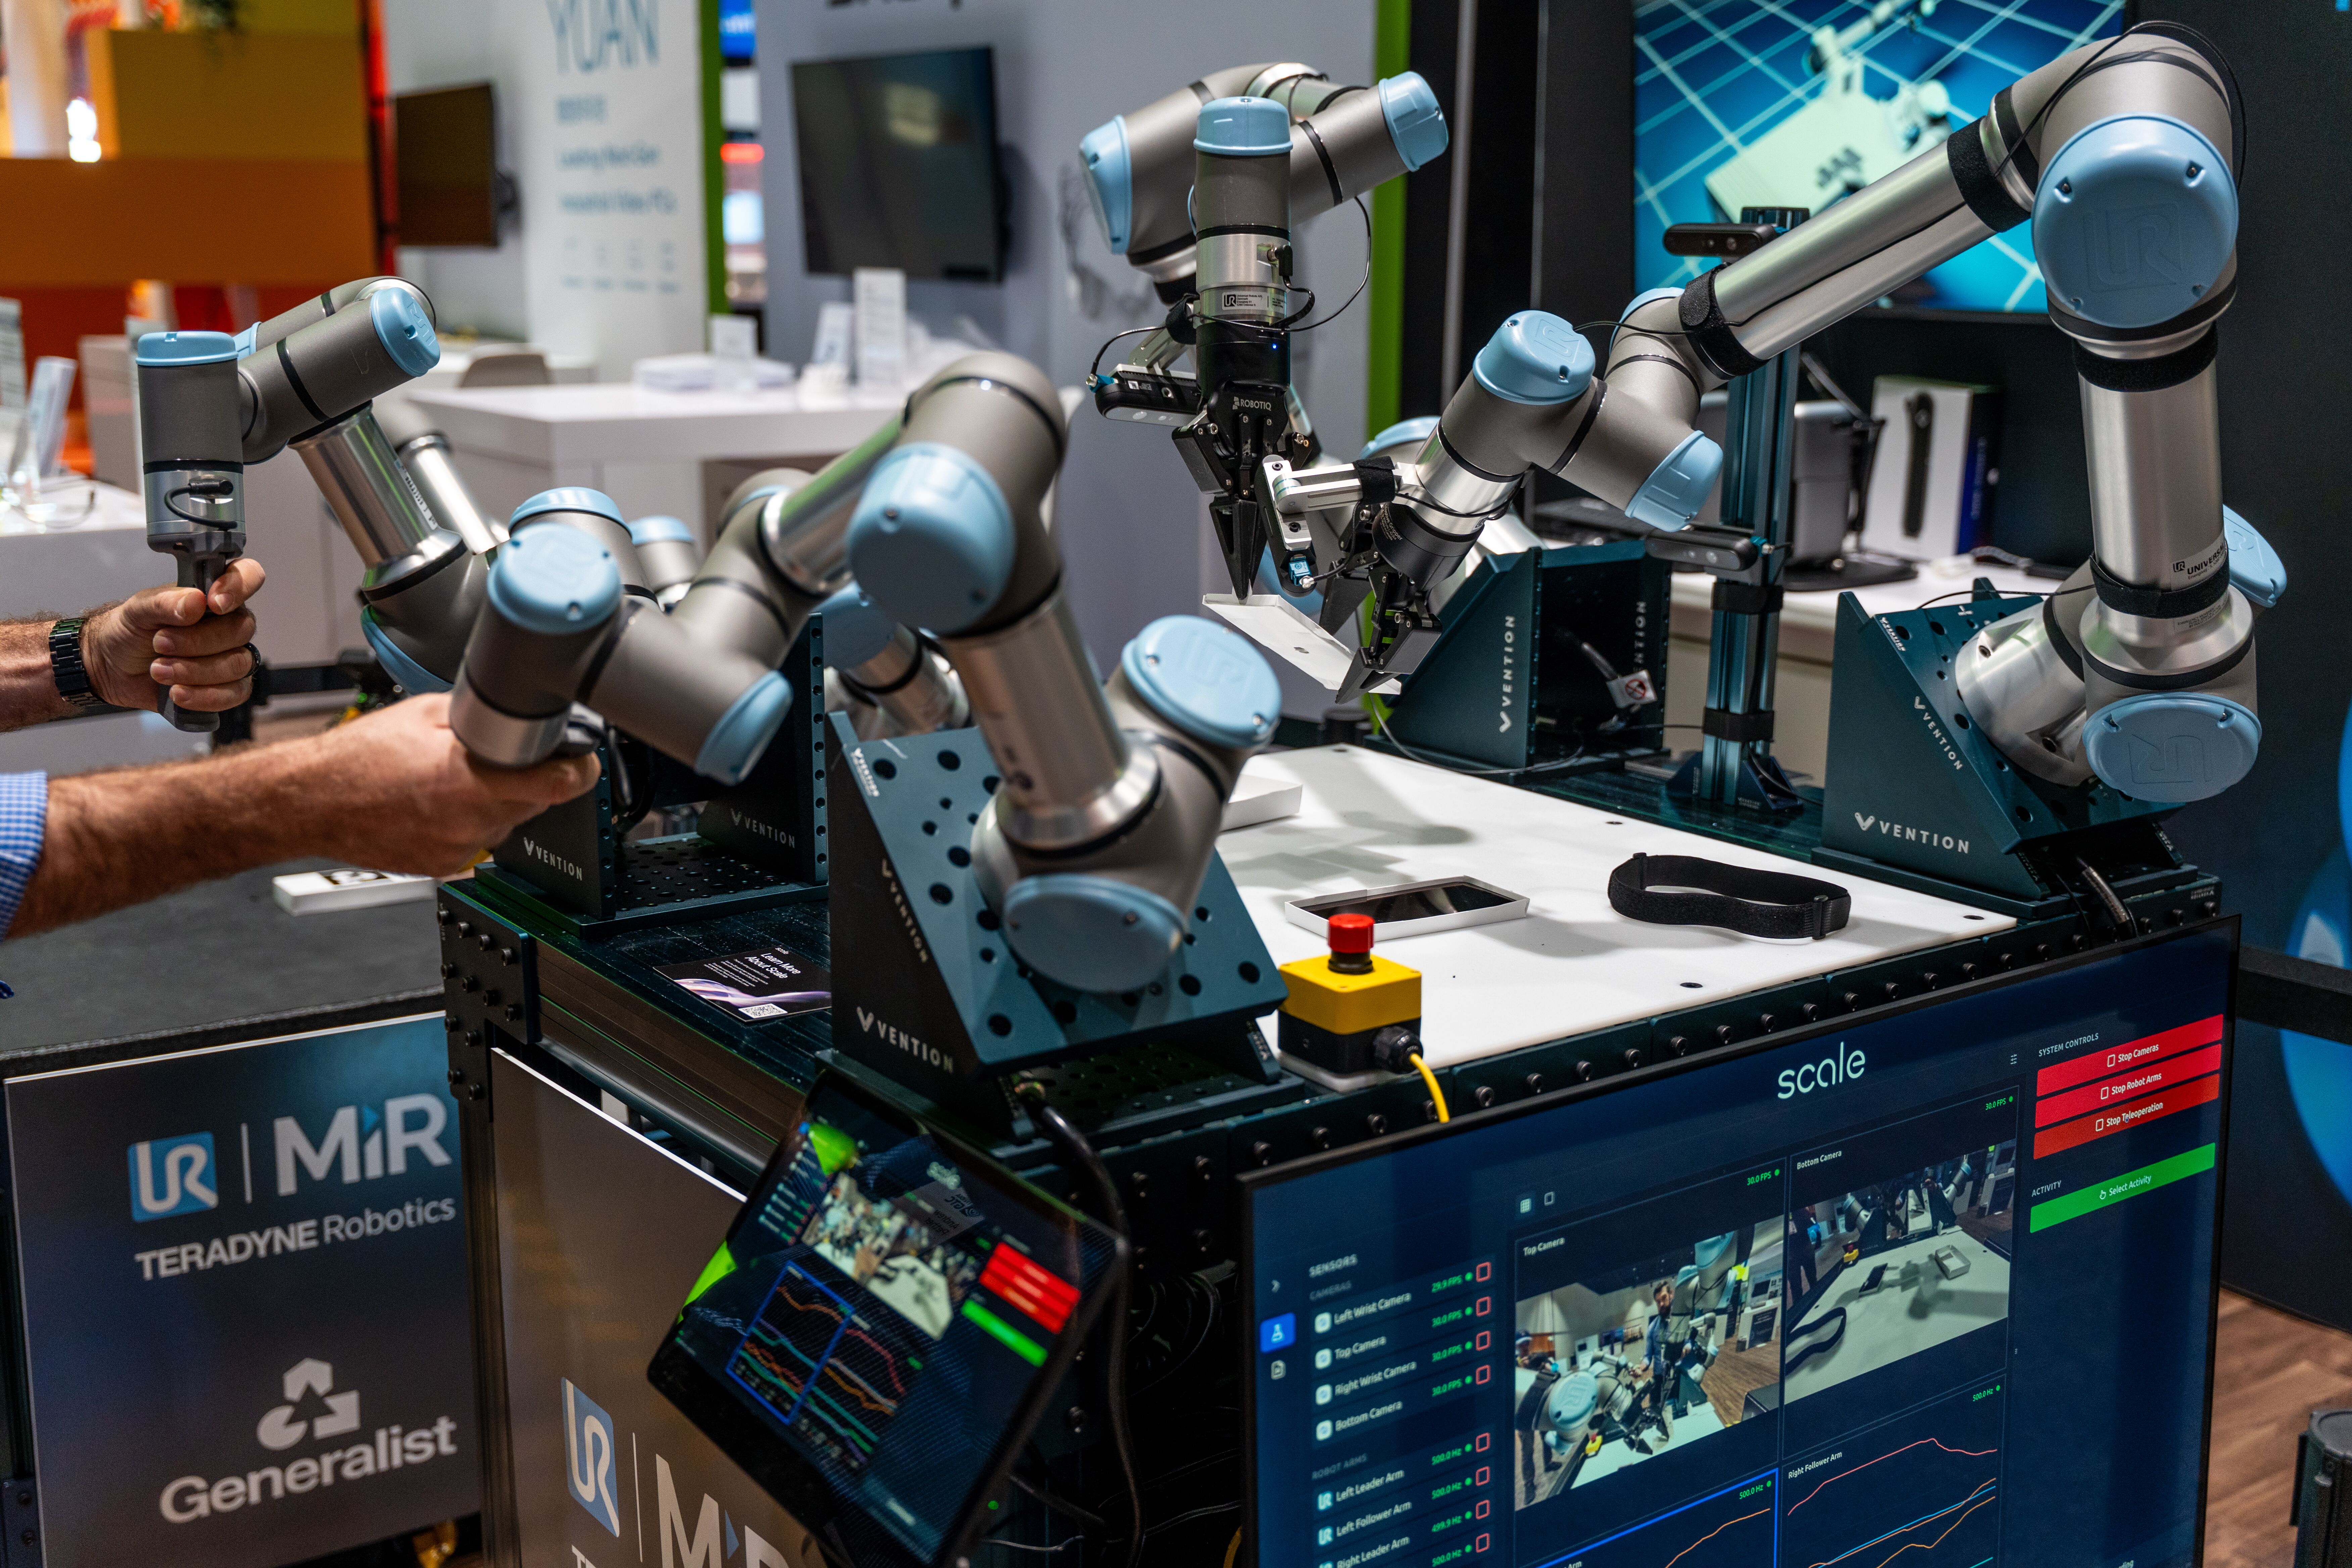
<p>Les <a href="https://www.universal-robots.com/blog/physical-ai-five-questions-from-the-factory-floor/">questions-réponses officielles de Universal Robots sur le terrain industriel</a>, publiées le 25 mars 2026, offrent un utile rappel à la réalité aux fabricants qui évaluent l’IA physique. Cette publication n’est ni le lancement d’un produit ni une promesse d’exploitation autonome d’une usine. Elle répond plutôt à cinq questions sur la sécurité du déploiement, la validation, les performances, la compatibilité et les limites actuelles.</p><p>Cette distinction compte pour les projets de cobots industriels. L’IA physique peut rendre un robot plus adaptable, mais elle ne supprime pas le travail d’ingénierie nécessaire pour définir une application sûre. Le vice-président des produits de robotique IA de Universal Robots indique que les fondamentaux restent familiers : chaque déploiement exige toujours une évaluation correcte des risques, même lorsqu’un modèle d’IA prend des décisions liées à la perception ou au mouvement.</p><h2>La sécurité doit rester en dehors de l’application d’IA</h2><p>Universal Robots décrit une enveloppe de sécurité qui fonctionne indépendamment de la couche applicative. Selon l’entreprise, les fabricants peuvent définir des vitesses maximales tolérables, configurer des barrières de sécurité virtuelles et limiter le comportement du robot au niveau du système de sécurité. En pratique, un système d’IA ne devrait donc pouvoir varier qu’à l’intérieur d’une enveloppe de fonctionnement prédéfinie.</p><p>Il s’agit d’une limite importante dans les espaces de travail partagés. La conception collaborative d’un cobot ne rend pas automatiquement chaque application sûre. L’outillage, les préhenseurs, les pièces, les arêtes vives, les points de pincement, l’énergie d’impact et la position des personnes autour de la cellule influencent toujours le profil de risque. La <a href="https://www.universal-robots.com/products/polyscope-5/">documentation PolyScope 5</a> répertorie 17 fonctions de sécurité certifiées pour les systèmes e-Series, notamment des outils permettant de limiter le mouvement des articulations et de définir des plans de sécurité. Ces fonctions contribuent à réduire les risques, mais elles ne remplacent pas la validation spécifique de l’application par le fabricant, l’intégrateur et l’équipe de sécurité du site.</p><h2>La validation reste la partie la plus difficile</h2><p>Les questions-réponses sont particulièrement directes à propos de la fabrication réglementée. Dans les environnements pharmaceutiques soumis aux exigences GMP, un robot doit produire un résultat de processus répétable, et pas seulement une démonstration impressionnante. Universal Robots indique que les fabricants commencent à étudier la validation statistique des modèles d’IA physique, mais qu’il n’existe aucune méthode prête à l’emploi permettant de se dispenser de comprendre le processus, le modèle et les conditions de fonctionnement.</p><p>Pour les équipes de déploiement, cela signifie qu’il faut définir la tâche de manière suffisamment étroite pour pouvoir la mesurer. Un dossier de validation utile devrait identifier les pièces et les variantes présentées au robot, les résultats de préhension et de placement autorisés, le taux d’erreur acceptable, le comportement en cas de reprise et les conditions dans lesquelles le système doit s’arrêter ou demander l’intervention d’un humain. Un modèle qui réussit une démonstration propre ne dispose pas automatiquement d’une enveloppe de fonctionnement validée pour la production.</p><h2>Un contrôle robotique rapide peut intégrer des décisions d’IA plus lentes</h2><p>Universal Robots distingue également le raisonnement de l’IA de la couche de mouvement en temps réel du contrôleur du robot. L’entreprise indique que de nombreux modèles d’IA fonctionnent autour de 10 à 30 hertz, tandis que les contrôleurs de robots industriels fonctionnent à des fréquences déterministes bien plus élevées. Lorsque les sorties de l’IA sont intégrées aux couches de contrôle en temps réel du robot, les décisions plus lentes peuvent être interpolées en mouvements plus réactifs, jusqu’à 500 hertz dans l’architecture décrite par l’entreprise.</p><p>Ce chiffre ne doit pas être interprété comme une garantie universelle de performance applicative. Il décrit une architecture de contrôle, et non un temps de cycle, une limite de latence ou un débit promis pour chaque modèle et chaque cellule. L’enseignement architectural est plus utile : un modèle de perception ou de contrôle tactile étroitement défini peut fournir une décision tandis que le contrôle déterministe du robot continue d’appliquer les contraintes de mouvement. Les systèmes entièrement de bout en bout restent plus difficiles à valider sur de longues périodes de production.</p><h2>Les cobots existants peuvent participer à l’évaluation</h2><p>Universal Robots indique que l’IA physique peut être utilisée avec des robots e-Series existants exécutant PolyScope 5 lorsque la charge de travail d’IA est traitée à l’extérieur et que le contrôle en temps réel reste assuré par le robot. Cela ne rend pas l’intégration instantanée. L’usine a toujours besoin d’un matériel informatique adapté, de communications, d’une intégration logicielle, d’une supervision et d’une manière de s’arrêter en sécurité si le modèle externe devient indisponible ou produit une sortie inutilisable.</p><p>L’entreprise présente PolyScope X et la nouvelle <a href="https://www.universal-robots.com/products/ur-series/">série UR</a> comme une base plus intégrée pour l’IA physique. La gamme comprend des modèles allant de l’UR8 Long, avec une charge utile de 10 kg et une portée de 1 750 mm, à l’UR30, avec une charge utile de 35 kg et une portée de 1 300 mm. Ces chiffres décrivent les capacités du robot, et non la preuve qu’une application dotée d’IA peut utiliser en toute sécurité la pleine charge utile ou tout l’espace de travail en fonctionnement collaboratif. La masse de l’effecteur, la vitesse, la portée, les forces du processus et la cellule environnante doivent toujours être évaluées ensemble.</p><h2>Les limites restent visibles</h2><p>Universal Robots identifie les tâches impliquant une physique difficile comme le domaine le plus ardu pour l’IA physique. L’extrême précision, la répétabilité et la forte variabilité restent des défis de développement actifs. L’entreprise note également que l’inspection visuelle et les applications de vision par ordinateur progressent plus rapidement que les tâches nécessitant un contact délicat, des manipulations complexes ou des performances constantes dans de nombreuses conditions physiques.</p><p>Pour les fabricants, la question de déploiement raisonnable n’est donc pas de savoir si un cobot est suffisamment intelligent dans l’abstrait. Il faut déterminer si la tâche peut être délimitée et mesurée. Les équipes devraient commencer par une famille de pièces définie, un ensemble limité de modes de défaillance et un recours humain clairement établi. Elles pourront ensuite comparer le taux de réussite, le temps de reprise, la fréquence des interventions et la répétabilité du processus avec la référence manuelle ou programmée existante.</p><p>La publication de Universal Robots est précieuse précisément parce qu’elle garde ces limites en vue. L’IA physique peut élargir l’éventail des tâches que les cobots industriels peuvent tenter, mais un déploiement sûr dépend toujours de contrôles de sécurité indépendants, de preuves de performances répétables et d’un périmètre de tâche pouvant être audité. Pour les équipes d’ingénierie de production, c’est un point de départ plus crédible que de considérer la démonstration d’un robot flexible comme une preuve de préparation à l’usine.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://www.universal-robots.com/blog/physical-ai-five-questions-from-the-factory-floor/">Official source: universal-robots.com</a></li><li><a href="https://www.universal-robots.com/products/polyscope-5/">Official source: universal-robots.com</a></li><li><a href="https://www.universal-robots.com/products/ur-series/">Official source: universal-robots.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/kawasaki-dexterity-bras-industriel-huit-axes-entrepots">Kawasaki Dexterity Bras Industriel Huit Axes Entrepots</a></li><li><a href="https://rentbuyrobot.com/fr/article/partenariat-comau-omron-ce-que-les-fabricants-pourront-mesurer">Partenariat Comau Omron Ce Que Les Fabricants Pourront Mesurer</a></li></ul></aside>
PrototypeArticle
Les questions-réponses de Universal Robots en usine placent la sécurité et les limites de l’IA physique au premier plan
Les dernières questions-réponses de Universal Robots consacrées à l’usine précisent où l’IA physique peut aider les cobots industriels aujourd’hui — et où l’évaluation des risques, la validation et des tâches strictement délimitées restent indispensables.