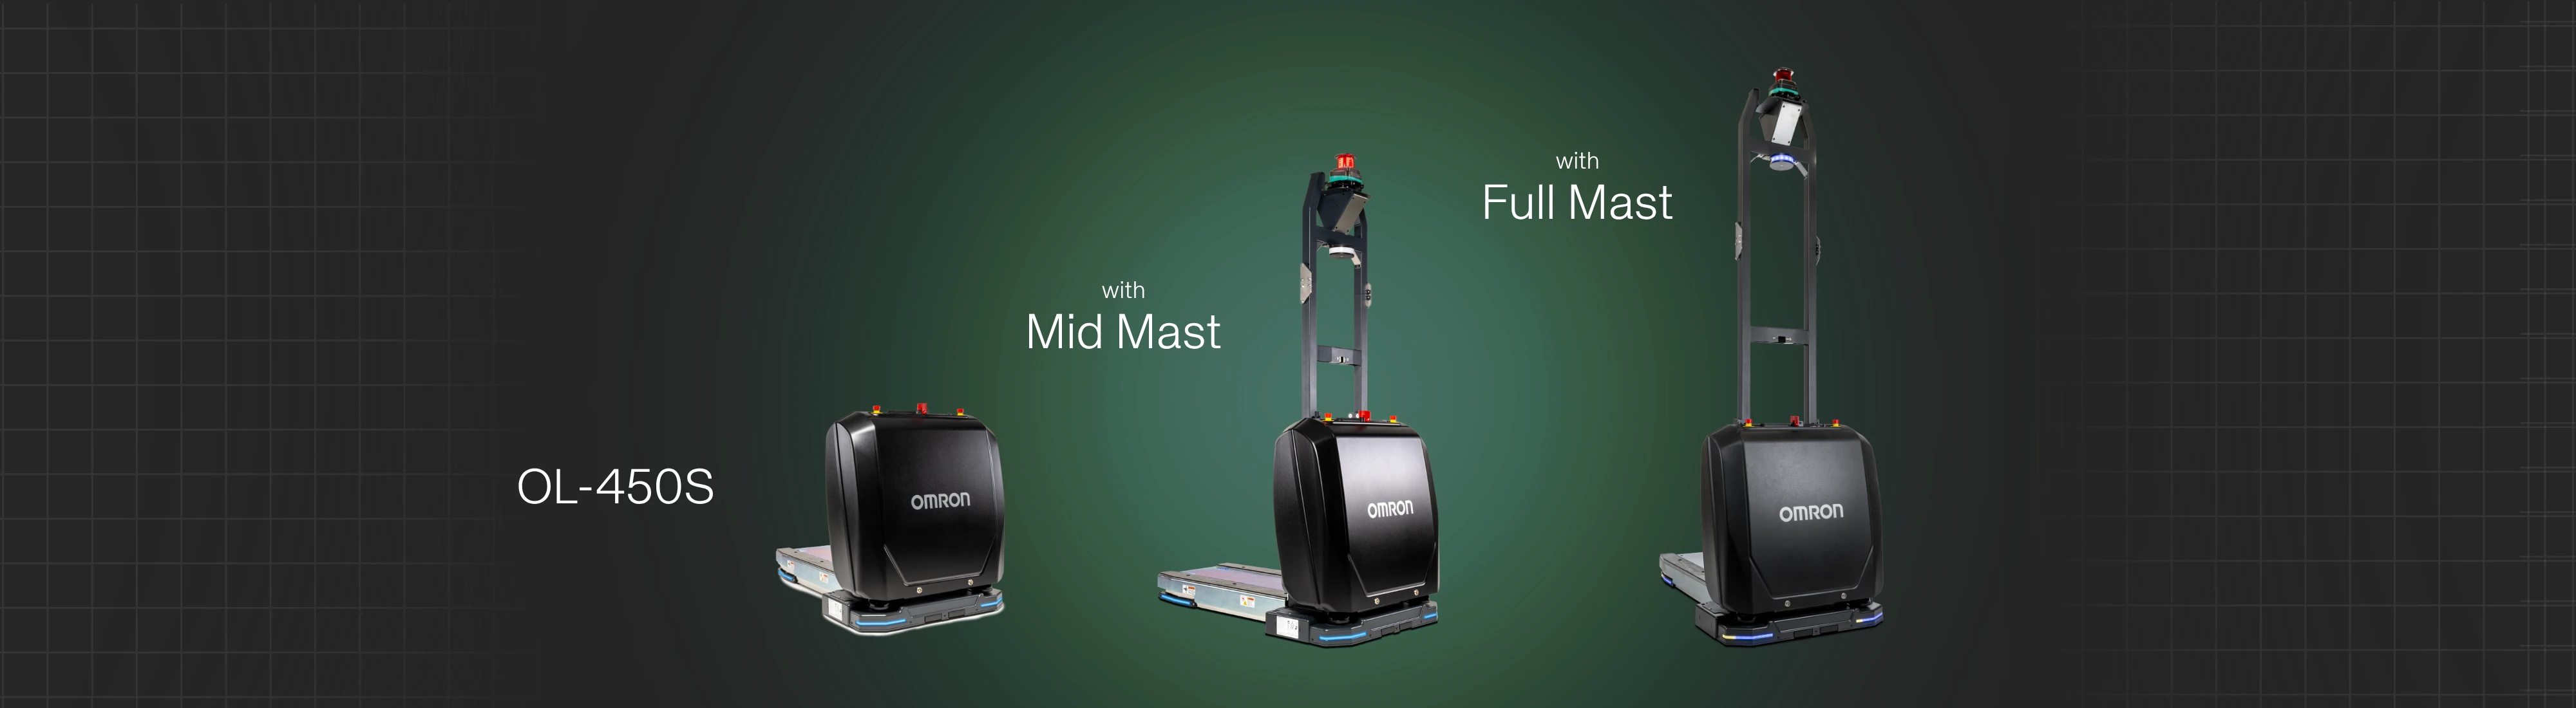
<p>OMRON Robotics a élargi la gamme de configurations de son robot mobile autonome (AMR) OL-450S, une plateforme conçue pour déplacer des chariots et des supports de charge dans les zones de production et d’intralogistique. L’annonce de l’entreprise ajoute une version sans mât ainsi que des configurations optionnelles avec mât de 1,2 mètre et de 1,6 mètre. Pour les fabricants, la question pratique n’est pas simplement de savoir quelle version semble la plus performante, mais quelle hauteur de balayage correspond au plafond, aux flux de circulation et aux procédures de reprise réelles d’un site en activité.</p><h2>Ce que l’annonce change</h2><p>Les nouvelles options modifient la position des équipements de balayage du robot, et non sa mission de transport fondamentale. La configuration sans mât conserve le profil le plus bas du véhicule pour les allées étroites, les portes basses, les structures en hauteur et les zones situées autour de machines fixes. La version à mât intermédiaire relève le scanner afin d’améliorer la visibilité et la localisation dans les espaces partagés plus fréquentés. La version à mât complet place à nouveau le scanner plus haut pour les environnements plus vastes ou plus complexes en matière de navigation, lorsque la hauteur disponible n’est pas un facteur limitant.</p><p>Cette distinction compte lors de l’approvisionnement. Un mât est un choix de déploiement lié au bâtiment et au flux de travail. Il ne prouve pas que le robot peut gérer automatiquement toutes les configurations, et l’annonce ne revendique ni nouvelle catégorie de charge utile ni gain de productivité mesuré grâce au changement de hauteur du mât.</p><h2>À quelle configuration chaque usage correspond</h2><p>Pour un itinéraire de production à faible hauteur libre, le modèle sans mât présente un avantage évident : il conserve l’accès sous les structures qui pourraient bloquer un robot plus haut. Cela peut inclure des portes basses, des ascenseurs, des convoyeurs et des interfaces de stockage. En contrepartie, un scanner situé au niveau du sol peut offrir une vue moins favorable des personnes, des chariots et des équipements dans un environnement dense et changeant. Les intégrateurs doivent donc vérifier que le robot peut maintenir une localisation et une détection des obstacles fiables sur l’ensemble de l’itinéraire, et pas uniquement dans une zone de démonstration dégagée.</p><p>La configuration à mât intermédiaire de 1,2 mètre vise un compromis. OMRON indique que la position de balayage surélevée peut améliorer la visibilité dans les espaces dynamiques et très fréquentés tout en conservant l’accès à de nombreuses portes, à des ascenseurs et à des zones de faible hauteur libre. Elle peut donc convenir aux sites où opérateurs, chariots et équipements mobiles partagent les allées, mais où un mât à hauteur complète créerait trop de restrictions d’accès.</p><p>La configuration de 1,6 mètre est destinée aux environnements où des points de référence plus hauts améliorent la robustesse de la navigation et où la hauteur disponible est suffisante. Elle peut être utile dans de grands espaces de production ou d’entreposage, mais chaque contrainte en hauteur doit être intégrée au test de réception. Les rails de portes, les sprinklers, l’éclairage, les poutres de rayonnage et les entrées d’ascenseurs doivent être vérifiés avec le robot et sa charge, et pas seulement à partir d’un plan du véhicule nu.</p><h2>Une capacité qui reste mesurable</h2><p>La <a href="https://robotics.omron.com/products/mobile-robots/ol-series/ol-450s/">page produit de l’OL-450S</a> d’OMRON indique une charge utile maximale de 450 kg et une plage de levage intégrée de 108 à 308 mm. La plaque élévatrice est conçue pour passer sous des chariots à faible garde au sol, les soulever et les remettre sur le flux de circulation des matériaux. Selon le fabricant, le robot utilise un déplacement omnidirectionnel, des capteurs embarqués, une navigation fondée sur les caractéristiques naturelles et une recharge sans fil.</p><p>La même page indique jusqu’à 11 heures d’autonomie sans charge utile et jusqu’à 7 heures à pleine charge, avec une recharge de 20 % à 80 % en seulement 25 minutes. Il s’agit de spécifications du fabricant et non de résultats d’exploitation indépendants. L’autonomie réelle dépendra de la longueur des itinéraires, de la circulation, de l’état des sols, de la répartition de la charge, de la politique de recharge et du nombre de missions effectuées par poste.</p><p>La coordination de flotte est assurée par la plateforme FLOW Core d’OMRON. L’annonce indique que la plateforme peut coordonner des flottes allant jusqu’à 100 robots mobiles de capacités de charge utile différentes. Cela décrit une capacité logicielle ; cela ne démontre pas qu’un site donné peut exploiter 100 véhicules en toute sécurité dans une même zone. Un site doit toujours disposer d’une largeur d’allée suffisante, de règles de circulation, d’une capacité de recharge, d’une couverture réseau et d’un processus de reprise des itinéraires bloqués.</p><h2>La sécurité reste une question de site</h2><p>OMRON présente l’OL-450S comme intégrant des fonctions de sécurité, de détection et d’évitement des obstacles, et indique que le balayage surélevé peut améliorer la visibilité dans les espaces actifs. Ces déclarations ne doivent pas être interprétées comme une approbation de sécurité universelle pour chaque installation. L’annonce publique ne fournit ni tableau de distances d’arrêt propre à un site, ni carte complète de détection pour chaque option de mât, ni résultat de réception pour une usine donnée.</p><p>Avant le déploiement, l’intégrateur et l’équipe d’exploitation doivent documenter les zones de fonctionnement du robot, les traversées piétonnes, les points de chargement, les interfaces avec les ascenseurs et les zones de reprise manuelle. Ils doivent également vérifier le comportement du robot lorsqu’une personne entre sur sa trajectoire, lorsqu’un chariot est mal aligné, lorsqu’un itinéraire est bloqué et lorsque le contrôleur de flotte perd la communication. Le chariot chargé doit être inclus dans ces vérifications, car il modifie l’enveloppe, la visibilité et le comportement à l’arrêt de l’ensemble du système.</p><p>Un balayage plus haut peut aider le robot à percevoir des caractéristiques stables au-dessus de l’activité au niveau du sol, mais il ne supprime pas les risques créés par la charge transportée, les angles morts ou les comportements humains inattendus. Le mât doit donc être considéré comme un composant de l’évaluation des risques, au même titre que les réglages de vitesse, les règles de séparation, la signalétique, les protections lorsqu’elles sont nécessaires, les arrêts d’urgence, la formation et la maintenance.</p><h2>Ce que les équipes de déploiement doivent vérifier</h2><p>Une évaluation pratique peut commencer par le plan du site et les spécifications du chariot. Premièrement, mesurez l’obstacle en hauteur le plus bas sur chaque itinéraire prévu et comparez-le au robot, au mât et au support chargé. Deuxièmement, vérifiez les portes, les ascenseurs, les zones de rotation et les points de préparation lorsque le robot transporte la charge prévue la plus lourde et la plus large. Troisièmement, comparez les performances de localisation et de détection des obstacles dans des allées vides, avec une circulation piétonne mixte et en présence d’obstacles temporaires.</p><p>Les équipes doivent ensuite exécuter des missions répétables pendant des postes représentatifs et consigner les itinéraires bloqués, les interventions manuelles, les interruptions de recharge, les erreurs d’alignement des chariots et le temps de reprise. Le résultat doit être un dossier de réception du site, et non une hypothèse fondée uniquement sur la hauteur du mât. La <a href="https://robotics.omron.com/wp-content/uploads/2026/05/M113-E-02_AMR_Autonomous_Mobile_Robot_OL450S_Series_Datasheet_RevB.pdf">fiche technique</a> d’OMRON peut établir la référence publiée, tandis que l’intégrateur doit déterminer si cette référence correspond à l’application réelle.</p><h2>En bref</h2><p>L’extension des mâts de l’OL-450S constitue une mise à jour utile pour le déploiement, car elle rend explicite le compromis entre visibilité et hauteur libre. Les choix sans mât, 1,2 mètre et 1,6 mètre offrent aux fabricants davantage de possibilités pour adapter le robot à un site existant. À eux seuls, ils ne prouvent ni une exploitation plus sûre, ni un débit supérieur, ni l’adéquation à un itinéraire précis. La meilleure décision d’approvisionnement viendra du test de la configuration retenue avec le chariot réel, la circulation réelle et les contrôles documentés du site.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://robotics.omron.com/news/ol-450s-mast-configurations/">Official source: robotics.omron.com</a></li><li><a href="https://robotics.omron.com/products/mobile-robots/ol-series/ol-450s/">Official source: robotics.omron.com</a></li><li><a href="https://robotics.omron.com/wp-content/uploads/2026/05/M113-E-02_AMR_Autonomous_Mobile_Robot_OL450S_Series_Datasheet_RevB.pdf">Official source: robotics.omron.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/kawasaki-dexterity-bras-industriel-huit-axes-entrepots">Kawasaki Dexterity Bras Industriel Huit Axes Entrepots</a></li><li><a href="https://rentbuyrobot.com/fr/article/partenariat-comau-omron-ce-que-les-fabricants-pourront-mesurer">Partenariat Comau Omron Ce Que Les Fabricants Pourront Mesurer</a></li></ul></aside>
PrototypeArticle
OMRON ajoute trois options de mât pour le déploiement de l’AMR OL-450S
L’annonce d’OMRON d’avril 2026 ajoute trois configurations de mât à son AMR OL-450S destiné au transport de chariots. Voici ce qui change pour le déploiement en usine et ce qui nécessite encore une validation sur site.