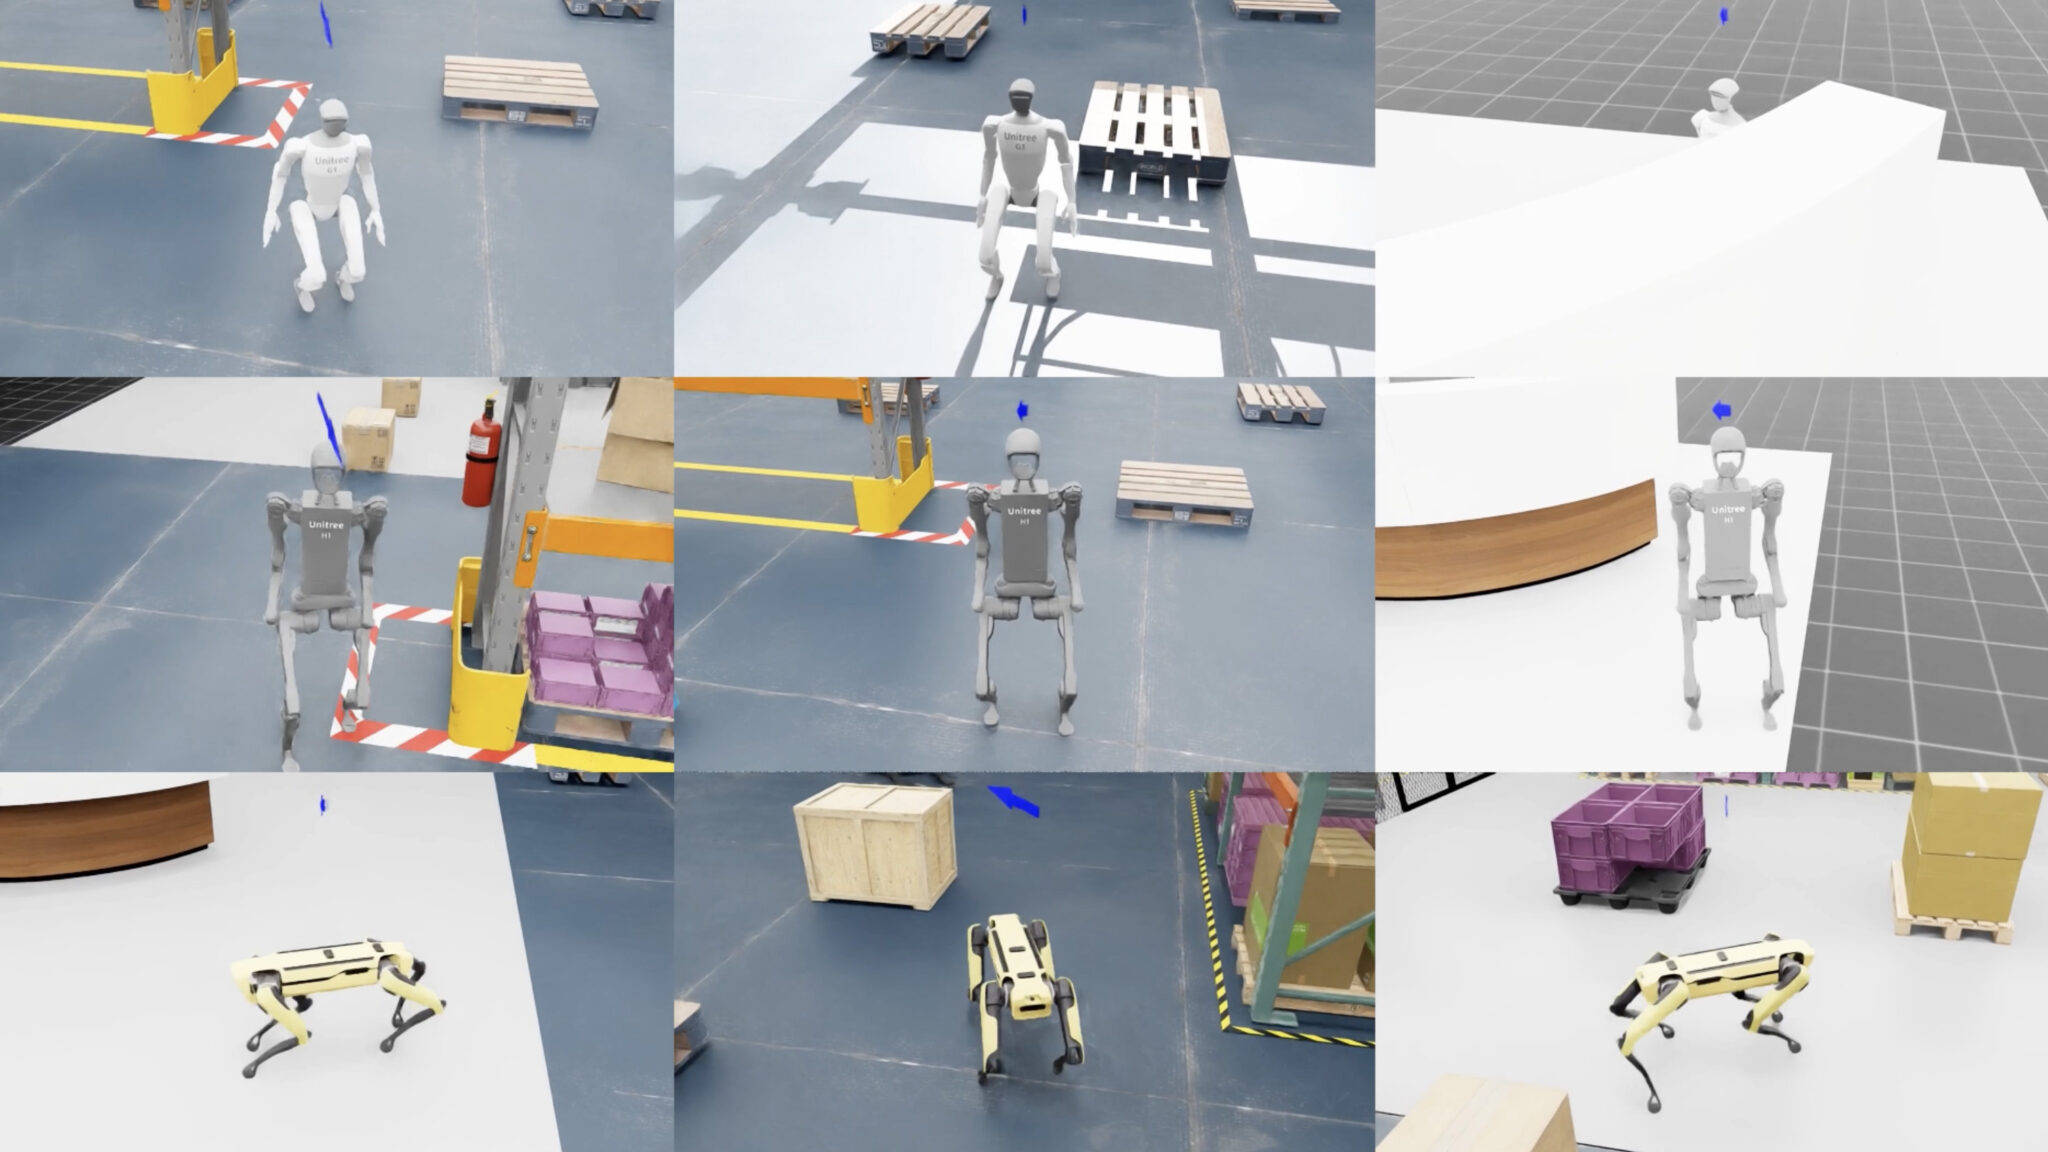
<p>Une récente <a href="https://blogs.nvidia.com/blog/icra-research-robotics-simulation-to-real-world/">annonce de NVIDIA Research</a> place une question pratique avant l’engouement pour l’IA physique : une politique entraînée en simulation peut-elle résister au contact avec un robot réel, une morphologie différente et un site de travail imprévisible ? Les travaux présentés autour d’ICRA 2026 proposent des outils de développement utiles pour les plateformes mobiles, les humanoïdes et les systèmes de manipulation, mais montrent aussi clairement que le transfert de la simulation au réel est un parcours de validation, pas un certificat de déploiement.</p><h2>Ce que les développeurs peuvent réellement réutiliser</h2><p>Le résultat le plus pertinent pour la robotique de terrain est COMPASS, un cadre de politique de navigation entraîné dans NVIDIA Isaac Lab. Il combine l’apprentissage par imitation et l’apprentissage par renforcement résiduel afin de créer des spécialistes pour différentes morphologies de robots. NVIDIA fait état d’une amélioration de 4,5 fois du taux moyen de réussite par rapport à une référence fondée sur l’apprentissage par imitation, ainsi que d’environ 80 % de réussite sur 20 essais de navigation en conditions réelles impliquant des robots mobiles autonomes et des humanoïdes.</p><p>Ce résultat est important, car les logiciels de navigation sont rarement portables par défaut. L’empattement, la géométrie des jambes, le placement des capteurs, le rayon de braquage et la charge utile modifient tous la manière dont un robot se déplace sur un site. COMPASS est conçu pour traiter ce problème de compatibilité en simulation avant qu’une équipe n’envoie une politique vers une nouvelle plateforme. Les développeurs peuvent également relier le flux de travail à un jumeau numérique via NVIDIA Omniverse NuRec afin de valider un robot dans un nouvel environnement avant son déploiement.</p><p>La limite pratique est tout aussi importante : ici, la compatibilité signifie qu’une politique peut être adaptée et évaluée sur différentes morphologies. Cela ne signifie pas que n’importe quel robot peut exécuter la même pile sans interface prise en charge, capteurs calibrés, puissance de calcul adaptée, intégration au contrôleur et modèle du site. Les équipes doivent considérer le résultat de 80 % comme un élément de preuve issu d’un petit ensemble d’essais, et non comme une garantie générale de fiabilité.</p><h2>Des tâches de type entrepôt aux conditions de terrain</h2><p>Un autre projet, Grasp-MPC, s’attaque aux derniers centimètres d’une prise. Au lieu d’exécuter une trajectoire fixe, il corrige en continu le mouvement tandis que la pince se referme. NVIDIA indique que le système a été entraîné sur deux millions de trajectoires simulées couvrant 8 000 objets et qu’il a atteint environ 75 % de réussite globale sur des robots réels, contre 41 % pour une référence.</p><p>Cette approche pourrait aider les plateformes de terrain qui doivent manipuler des objets inconnus, mais les scénarios rapportés restent des tâches structurées sur table et sur étagère. Les débris extérieurs, les surfaces mouillées, les reflets, le vent, les matériaux flexibles et la mauvaise visibilité introduisent des modes de défaillance qu’un benchmark propre ne permet pas de résoudre. Les développeurs devraient donc conserver une action de récupération : s’arrêter, relâcher, reculer ou demander l’intervention d’un humain lorsque la perception ou l’estimation de la force sort de la plage testée.</p><p>L’exemple le plus directement orienté vers le terrain est Deformable Cluster Manipulation. NVIDIA décrit un système entraîné sur des formes d’arbres synthétiques puis déployé en zéro-shot sur de vraies branches, avec des applications possibles comme le débroussaillage autour des lignes électriques, la gestion des câbles et l’inspection agricole. L’annonce présente ces éléments comme des pistes de recherche et des démonstrations, et non comme la preuve qu’un robot est prêt à travailler de manière autonome à proximité d’une infrastructure sous tension. Cette distinction est importante. Une politique de dégagement des branches peut être prometteuse tout en nécessitant un opérateur qualifié, des zones d’exclusion, une évaluation des risques mécaniques et une procédure en cas de contact inattendu.</p><h2>Pourquoi la simulation ne supprime pas le travail de sécurité</h2><p>La propre description de NVIDIA identifie le principal écart entre simulation et réel : les surfaces réelles sont imparfaites, les capteurs se comportent différemment de leurs spécifications et de petites divergences peuvent arrêter un robot. SPARR traite ce problème en ajoutant une couche corrective sur le robot réel après l’apprentissage de la stratégie générale en simulation. Les gains rapportés — 38 % de réussite supplémentaire et un temps de cycle réduit d’environ 30 % par rapport à une référence en zéro-shot — montrent l’intérêt de l’étalonnage, mais aussi pourquoi un test d’acceptation entièrement simulé est insuffisant.</p><p>Pour un déploiement sur le terrain, la revue minimale devrait couvrir quatre limites :</p><ul><li><strong>Compatibilité de la plateforme :</strong> confirmer le corps du robot, les actionneurs, la disposition des caméras, le budget de calcul, le middleware et la fréquence de contrôle utilisés pendant la validation.</li><li><strong>Couverture de l’environnement :</strong> tester le sol réel, l’éclairage, la météo, les obstacles, les conditions réseau et la circulation humaine attendus sur le site.</li><li><strong>Comportement en cas de défaillance :</strong> vérifier qu’une perte de localisation, un désaccord entre capteurs, une prise incertaine ou un contact inattendu provoque un arrêt sûr ou une récupération contrôlée.</li><li><strong>Autorisation opérationnelle :</strong> réaliser l’évaluation des risques du site et obtenir les éventuelles autorisations applicables en matière de machines, de travail, de radio ou d’aviation. L’annonce de NVIDIA ne revendique ni certification de conformité ni autorisation légale pour un déploiement particulier.</li></ul><h2>Un flux de travail raisonnable pour les développeurs</h2><p>Commencez par reproduire la tâche publiée en simulation et consignez la morphologie exacte du robot, la configuration des capteurs et la définition de la réussite. Construisez ensuite un jumeau numérique ou une scène de test équivalente contenant les obstacles et les itinéraires du site de travail visé. Effectuez alors un transfert par étapes : simulation, essais supervisés à faible vitesse, essais en zone restreinte, puis seulement opérations normales. Maintenez une solution de repli humaine pendant les premières étapes et consignez chaque intervention au lieu de ne rapporter que les essais réussis.</p><p>Pour la navigation, comparez les performances sur les différents corps de robots que vous comptez prendre en charge, au lieu de supposer qu’un transfert réussi se généralise à toute la flotte. Pour la manipulation, incluez les prises ratées et les tentatives de récupération dans le jeu de données. Pour les travaux extérieurs, testez volontairement la dégradation de la perception et la perte de communication. Une politique qui réussit dans des conditions nominales mais ne dispose d’aucune réponse documentée à l’incertitude n’est pas prête pour un environnement de terrain partagé.</p><p>L’annonce est donc utile aux équipes qui construisent des plateformes robotiques, en particulier à celles qui utilisent déjà l’écosystème de simulation et de calcul en périphérie de NVIDIA. Elle fournit des composants de recherche concrets, des pistes d’implémentation ouvertes et des résultats mesurés. Sa véritable valeur est méthodologique : valider l’interface, mesurer le transfert, exposer les modes de défaillance et documenter la limite opérationnelle. L’étape suivante n’est pas de revendiquer l’autonomie ; c’est de démontrer que le robot, le site et le dossier de sécurité spécifiques sont compatibles.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/icra-research-robotics-simulation-to-real-world/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/nasa-ouvre-voie-recherche-bras-robotique-orbital">Nasa Ouvre Voie Recherche Bras Robotique Orbital</a></li></ul></aside>
PrototypeArticle
Pour les robots de terrain, le parcours sim-to-real de NVIDIA commence par la validation
Les dernières recherches de NVIDIA en robotique montrent comment la simulation peut être transférée à des plateformes mobiles et humanoïdes, tandis que les essais limités et l’absence de revendication de certification définissent les vérifications encore nécessaires sur le terrain.