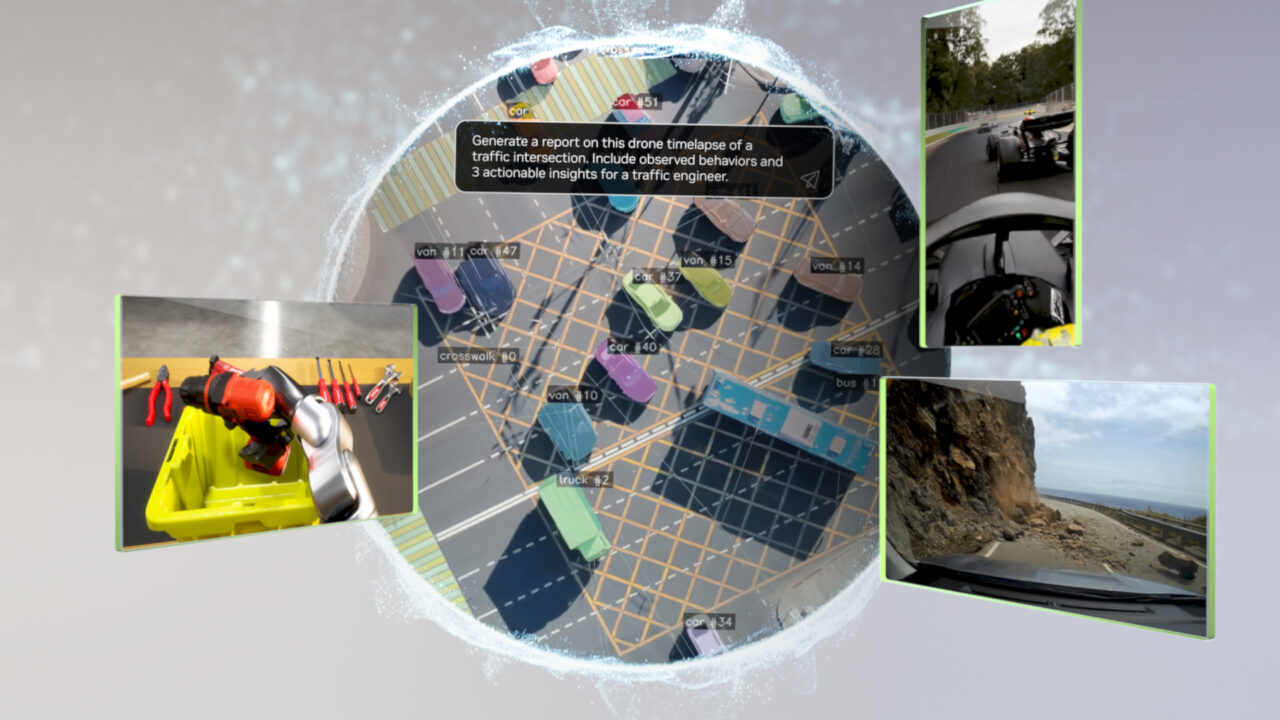
<p>La <a href="https://blogs.nvidia.com/blog/open-world-models-physical-ai/">mise à jour de NVIDIA du 6 août 2026 consacrée à l’IA physique</a> place les modèles de monde ouvert et la simulation au centre du développement robotique. Le cas d’usage annoncé est concret : générer des données d’entraînement, tester des politiques et construire des environnements qui aident les équipes à valider des systèmes autonomes avant d’exposer le matériel à des conditions incertaines.</p><p>Pour les développeurs de robots de terrain, cet enjeu est important car les déploiements en extérieur sont difficiles à reproduire en toute sécurité. Un robot terrestre peut rencontrer une lumière changeante, des conditions météorologiques variables, des terrains, de la végétation, des personnes ou des obstacles inattendus. Un drone ajoute des contraintes liées à l’espace aérien, des pertes de communication et des procédures de récupération. NVIDIA indique que ses modèles Cosmos 3 peuvent générer des scénarios physiquement cohérents, prédire des états futurs et être spécialisés pour un robot, une configuration de capteurs ou un environnement opérationnel donné.</p><h2>Ce que NVIDIA ajoute réellement</h2><p>La mise à jour décrit Cosmos 3 comme une famille de modèles ouverts pour l’IA physique. NVIDIA présente Cosmos 3 Super avec 64 milliards de paramètres, Cosmos 3 Nano avec 16 milliards et Cosmos 3 Edge avec 4 milliards. L’entreprise indique que le modèle Edge est conçu pour le raisonnement visuel sur l’appareil et le déploiement de politiques robotiques sur les GPU NVIDIA RTX, les systèmes DGX et les plateformes Jetson, notamment Jetson Thor.</p><p>La couche importante pour les développeurs est la connexion avec les bibliothèques NVIDIA Omniverse. NVIDIA indique que ces bibliothèques, fournies dans le cadre de son Agent Toolkit, proposent des capacités préconstruites pour créer des mondes prêts pour la simulation. OpenUSD est présenté comme le framework d’échange permettant de composer et de réutiliser des actifs 3D dans les jumeaux numériques, la simulation et les flux de données synthétiques. Cela peut réduire la duplication de la configuration des actifs et des capteurs lorsqu’une équipe change de robot, de caméra ou d’environnement.</p><p>Il s’agit d’une promesse de compatibilité au niveau de la pile logicielle, et non d’une garantie universelle de fonctionnement prêt à l’emploi. Une équipe de terrain doit toujours vérifier les licences des modèles, les poids disponibles, la prise en charge des accélérateurs, les versions du système d’exploitation et des SDK, les pilotes des capteurs, la synchronisation des caméras, les entrées de localisation et l’interface utilisée pour envoyer des commandes au robot réel. Le fait que Cosmos 3 Edge soit disponible sur une catégorie de matériel NVIDIA n’établit pas que chaque caméra, carte porteuse, couche middleware du robot ou budget énergétique fonctionnera sans adaptation.</p><h2>Un flux de travail utile pour la robotique de terrain</h2><p>La manière la plus défendable d’utiliser cette annonce consiste à la considérer comme un processus de validation par étapes, plutôt que comme la preuve qu’un robot est prêt pour un fonctionnement autonome.</p><ol><li><strong>Figer la configuration réelle.</strong> Documentez la structure du robot, sa charge utile, ses capteurs, son module de calcul, les versions logicielles, la fréquence de contrôle et le chemin de communication. Ne commencez pas par un jumeau numérique générique qui masque les contraintes de la machine déployée.</li><li><strong>Construire l’environnement à partir de données mesurées.</strong> Reproduisez des terrains, des conditions d’éclairage et météorologiques ainsi que des catégories d’obstacles représentatifs. Intégrez le bruit des capteurs, la latence, les images perdues et l’incertitude de localisation lorsque ces conditions apparaissent dans les journaux de terrain.</li><li><strong>Générer délibérément les cas rares.</strong> Les modèles de monde peuvent aider à créer des variantes coûteuses ou dangereuses à mettre en scène de façon répétée. Ils doivent élargir l’ensemble de tests, et non remplacer les exemples enregistrés sur le site d’exploitation réel.</li><li><strong>Comparer avec une réalité mise de côté.</strong> Comparez la perception, les mouvements prédits et les décisions de la politique avec des données qui n’ont pas servi au post-entraînement. Une simulation visuellement convaincante peut malgré tout produire un comportement erroné en matière de friction, de profondeur, de vent, de radio ou de contact.</li><li><strong>Contrôler chaque transfert vers le matériel.</strong> Commencez par des essais supervisés à basse vitesse dans une zone contrôlée. Conservez un mécanisme d’arrêt indépendant, un opérateur humain, des conditions d’abandon définies et un plan de récupération en cas de perte de localisation, de communication ou de calcul.</li></ol><h2>Les limites qui demeurent</h2><p>La mise à jour de NVIDIA ne fournit ni essai indépendant sur le terrain, ni autorisation de vol, ni dossier de sécurité pour un robot terrestre, ni résultat de performance pour une plateforme cliente donnée. Ses références à des benchmarks et à l’adoption décrivent les évaluations et les affirmations de l’écosystème de NVIDIA ; elles ne remplacent pas les tests d’acceptation réalisés par un déployeur.</p><p>La simulation ne peut pas non plus certifier les risques les plus importants en périphérie d’un site. Un opérateur de drone doit toujours vérifier les règles aériennes applicables, la catégorie d’exploitation, les obligations d’identification à distance, la politique de géorepérage, les autorisations de vol à vue ou hors vue et les procédures d’urgence. Une équipe travaillant avec un robot terrestre doit évaluer la présence de personnes et de véhicules, les pentes, les machines, l’accès au site et la logistique de récupération. Dans les deux cas, le modèle d’IA doit rester intégré à une architecture de sécurité capable de limiter ou d’arrêter les mouvements indépendamment de la prédiction du modèle.</p><p>La conclusion pratique est donc plus limitée que « les modèles de monde résolvent l’autonomie de terrain ». NVIDIA propose un moyen de produire des conditions de test plus variées et de rapprocher une partie du raisonnement du robot. Cela peut raccourcir les cycles d’itération pour les équipes disposant d’un pipeline matériel et de données bien défini. Cela ne supprime pas la nécessité d’étalonner les capteurs, de valider le comportement sim-to-real, de documenter les modes de défaillance ou d’obtenir les autorisations requises pour l’environnement d’exploitation réel.</p><p>Pour un acheteur ou un développeur de plateforme robotique, la question suivante n’est donc pas de savoir si Cosmos 3 semble performant dans une démonstration. Il faut déterminer si l’ensemble de la pile — modèle, simulateur, middleware, capteurs, calcul, commandes opérateur et règles du site — peut être reproduit, mesuré et arrêté lorsque les conditions sortent de l’enveloppe validée.</p><section class="media-fleet-sources"><h2>Sources officielles</h2><ul><li><a href="https://blogs.nvidia.com/blog/open-world-models-physical-ai/">Official source: blogs.nvidia.com</a></li></ul></section><aside class="media-fleet-related"><h2>À lire aussi</h2><ul><li><a href="https://rentbuyrobot.com/fr/article/">Article</a></li><li><a href="https://rentbuyrobot.com/fr/article/cmu-rio-deficit-infrastructure-recherche-robotique-ouverte">Cmu Rio Deficit Infrastructure Recherche Robotique Ouverte</a></li></ul></aside>
PrototypeArticle
NVIDIA relie les modèles de monde ouvert à la simulation de robots de terrain
La dernière mise à jour de NVIDIA consacrée à l’IA physique relie Cosmos 3 et Omniverse aux flux de simulation pour les robots de terrain, tout en laissant aux équipes de déploiement la validation de la compatibilité, de la sécurité et de la conformité réglementaire.